石田一浩(Ishida Kazuhiro)
水中ドローンBlueROV2の販売からカスタマイズ、無人ボートの開発

2026/9/10
はじめに 4K Camは、ROVでの使用に特化して設計されたIPカメラです。 低遅延性能と水中での色再現性を重視しており、4Kまたは1080pの高解像度映像に対応しています。 優れた低照度性能に加え、最大2倍の光学ズームに対応した電動ズーム・フォーカスレンズを搭載。また、カメラの角度を調整できる内蔵チルトサーボにより、ROVからさまざまな方向を確認できます。 水中でのホワイトバランスは、ワンタッチ操作による手動設定と自動設定に対応。さらに、青色系・緑色系の水質に合わせたプリセットを備えており、さまざまな水 ...
2026/9/20
はじめに BlueBoat セルラーモデムキットを取り付けると、携帯電話の電波(4G LTE)が届く場所ならどこからでも BlueBoat と通信できるようになります。ベースステーションの電波が届く範囲(数百メートル)を大きく超えて、離れた場所からテレメトリの確認やミッションの管理ができます。 BlueBoat セルラーモデムキット ただし、携帯回線につないだだけでは、パソコンから BlueBoat を「見つける」ことができません。インターネット越しに BlueBoat とパソコンを結ぶために、ZeroT ...
2026/9/21
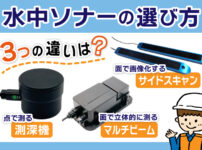
Ping2(シングルビーム測深機)、Omniscan 450 SS(サイドスキャン)、Surveyor 240-16(マルチビーム)の違いを比較しました。Omniscan と Surveyor は BlueBoat 用の取付キットで、ソナー本体は別売です。
2026/9/21
Blue Robotics の水中ケーブル8種類を、外径・芯数・最小曲げ半径・適合ペネトレーター・1mあたりの価格で比較しました。大電流を流す用途は絶縁が FEP の耐熱 PUR を選びます。
2026/9/21
Fathom テザーの標準(ツイストペア4対・外径7.6mm)とスリム(1対・外径4.0mm)を、太さ・重さ・張力・曲げ半径・適合ペネトレーターで比較しました。切り売りとコネクター付き完成品、スプールの選び方もまとめています。
2026/9/21
水中ロボットの深度計に使う圧力センサー6型番を、測れる水深・分解能・浸けっぱなしにできるかで比較しました。Bar02・Bar30 と BarXT シリーズはI²Cアドレスもライブラリも違うので、後から入れ替えると作り直しになります。
2026/9/21
Blue Trail Engineering の Cobalt シリーズ(耐圧600m 水中コネクター)を、ピン数・定格電流・ケーブル外径・価格で比較できる表にまとめました。バルクヘッドコネクター7種とケーブル終端キット9種の対応も一覧にしています。
2026/9/12
ANB SensorsのpHセンサーは、自動校正機能を備えており、特別な保管条件も必要ありません。 そのため、定期的なメンテナンスが難しいフィールド環境での運用や、長期間の設置用途に最適です。 水深5m対応モデルと300m対応モデルの2種類をラインアップしています。いずれもWetLink Penetratorと取り付け用ハードウェアをあらかじめ装着した状態で提供されるため、容易に設置できます。 BlueBoatおよびBlueROV2で使用する場合は、BLUART USB-RS485アダプターが必要です。 ...

2026/8/21
はじめに Tracker 650は、DVL に求められる主要機能に特化した製品で、位置保持や統合位置追跡などの高度な安定化制御を車両制御システムで実現するために必要な速度情報を提供します。 Tracker 650は、不要なコストや複雑さを増やすことなく車両搭載 IMUを姿勢情報の主要ソースとして活用します。 これにより、キャリブレーションが必要な IMU は1台のみとなり、セットアップも簡素化されます。 また、Tracker 650は OEM による ROV プラットフォームへの組み込みに最適化されており ...
2026/8/21
ROVL Mark Vの紹介 ROVL MK V(ネットワーク対応ROVロケーター)は、Cerulean社の海中測位システム「ROVL」シリーズの最新モデルです。 イーサネットネットワークを利用して、水上側受信機と海中側送信機間の時刻同期を行います。 概要 GNSS時刻同期(Mk II)や音響デュプレックスピング方式(Mk III)を採用した従来モデルとは異なり、MK Vは機体のイーサネットネットワーク経由で時刻同期を行います。 GPS受信状況に依存せず、安定したクロック同期が可能 音響同期方式と比べて高 ...
2026/8/21
はじめに スラスターコマンダー(Thruster Commander)は、当社製スラスターおよびスピードコントローラー(ESC)を簡単に使用開始できるよう設計されたコントローラーです。 制御ユニット、ポテンショメータ、ノブ、ケーブル、端子台が一式として付属しており、購入後すぐにスラスターを動作させることができます。 スラスター・コマンダー スラスターやESCの導入が簡単にできます。 なぜスラスターコマンダーが必要なのですか? 多くのESCは、単純なノブやボタン入力を直接受け付けず、パルス幅変調(PWM)信 ...
2026/8/21
はじめに DeepWater Exploration(DWE)社の exploreHD は、水深400mに対応したUSBカメラです。 BlueROV2 に簡単に接続でき、追加のライブ映像ストリームを提供します。 ディープウォーター探検 exploreHD USBカメラ 1080p外付けUSBカメラ、深さ400メートル対応 本ガイドでは、exploreHD を BlueROV2 に取り付ける手順を説明します。 取り付けに必要な部品と工具 DWE exploreHD カメラ本体のほか、以下の部品・工具が必要で ...