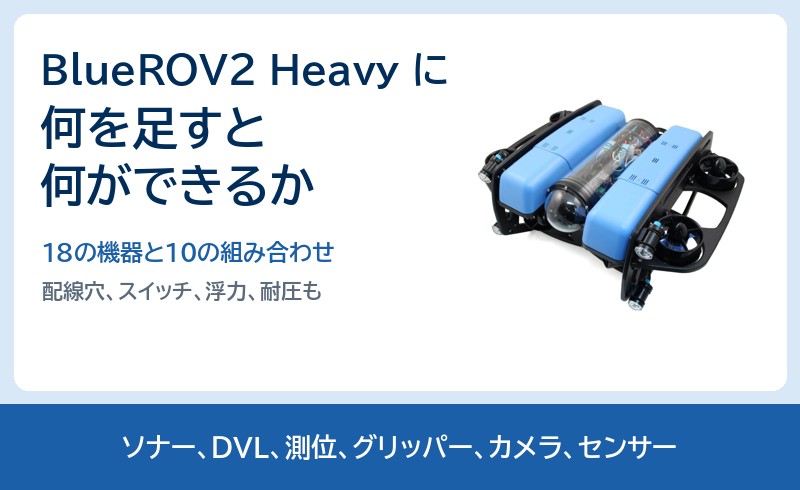
BlueROV2 Heavy に機器を足すと何ができるようになるかを、18 の機器と 10 の組み合わせでまとめました。多くの現場で最初にそろえるのは Ping360 と DVL A50 で、この記事では Heavy にこの 2 つを足した構成を「最初の一台」と呼びます。同時に載せられる台数は、配線穴の空き 4 つとイーサネットスイッチの口 3 つで決まり、足した機器の分だけ浮力を取り直します。水深 100 m を超える現場は、最初から 300 m 対応の機体を選びます。どの組み合わせを見ればよいかは、後半の「3 つの質問」で決まります。標準の BlueROV2(スラスター 6 基)に足すときの違いは、制約の節の最後にまとめました。
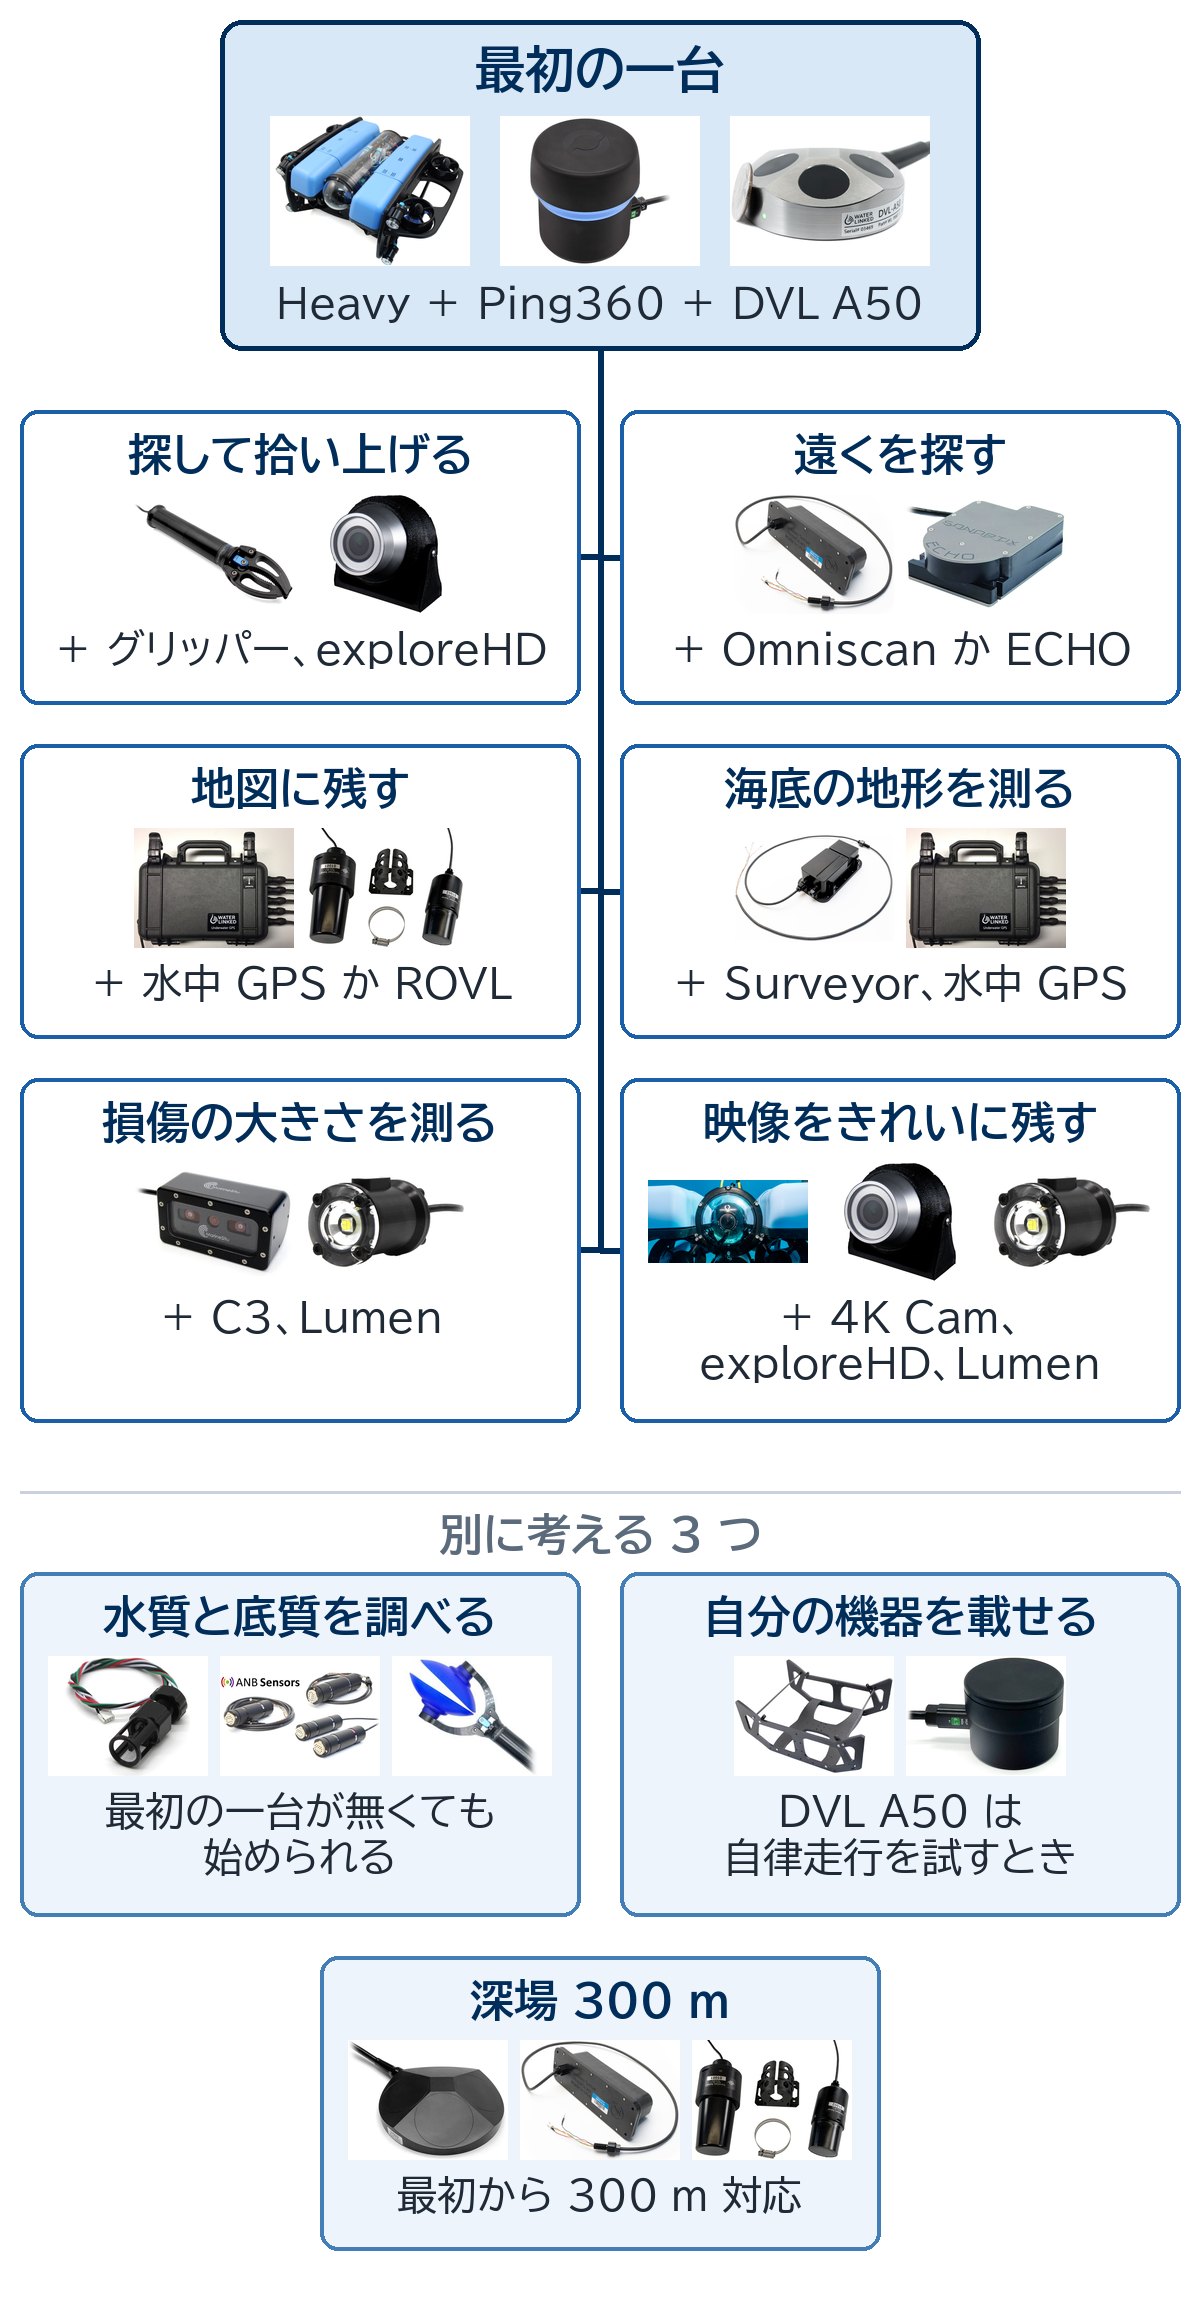
組み合わせの全体図。最初の一台(Heavy に Ping360 と DVL A50 を足した構成)に、やりたいことの機器を足していきます。下の 3 つは最初の一台と別に考えます
土台になる BlueROV2 Heavy
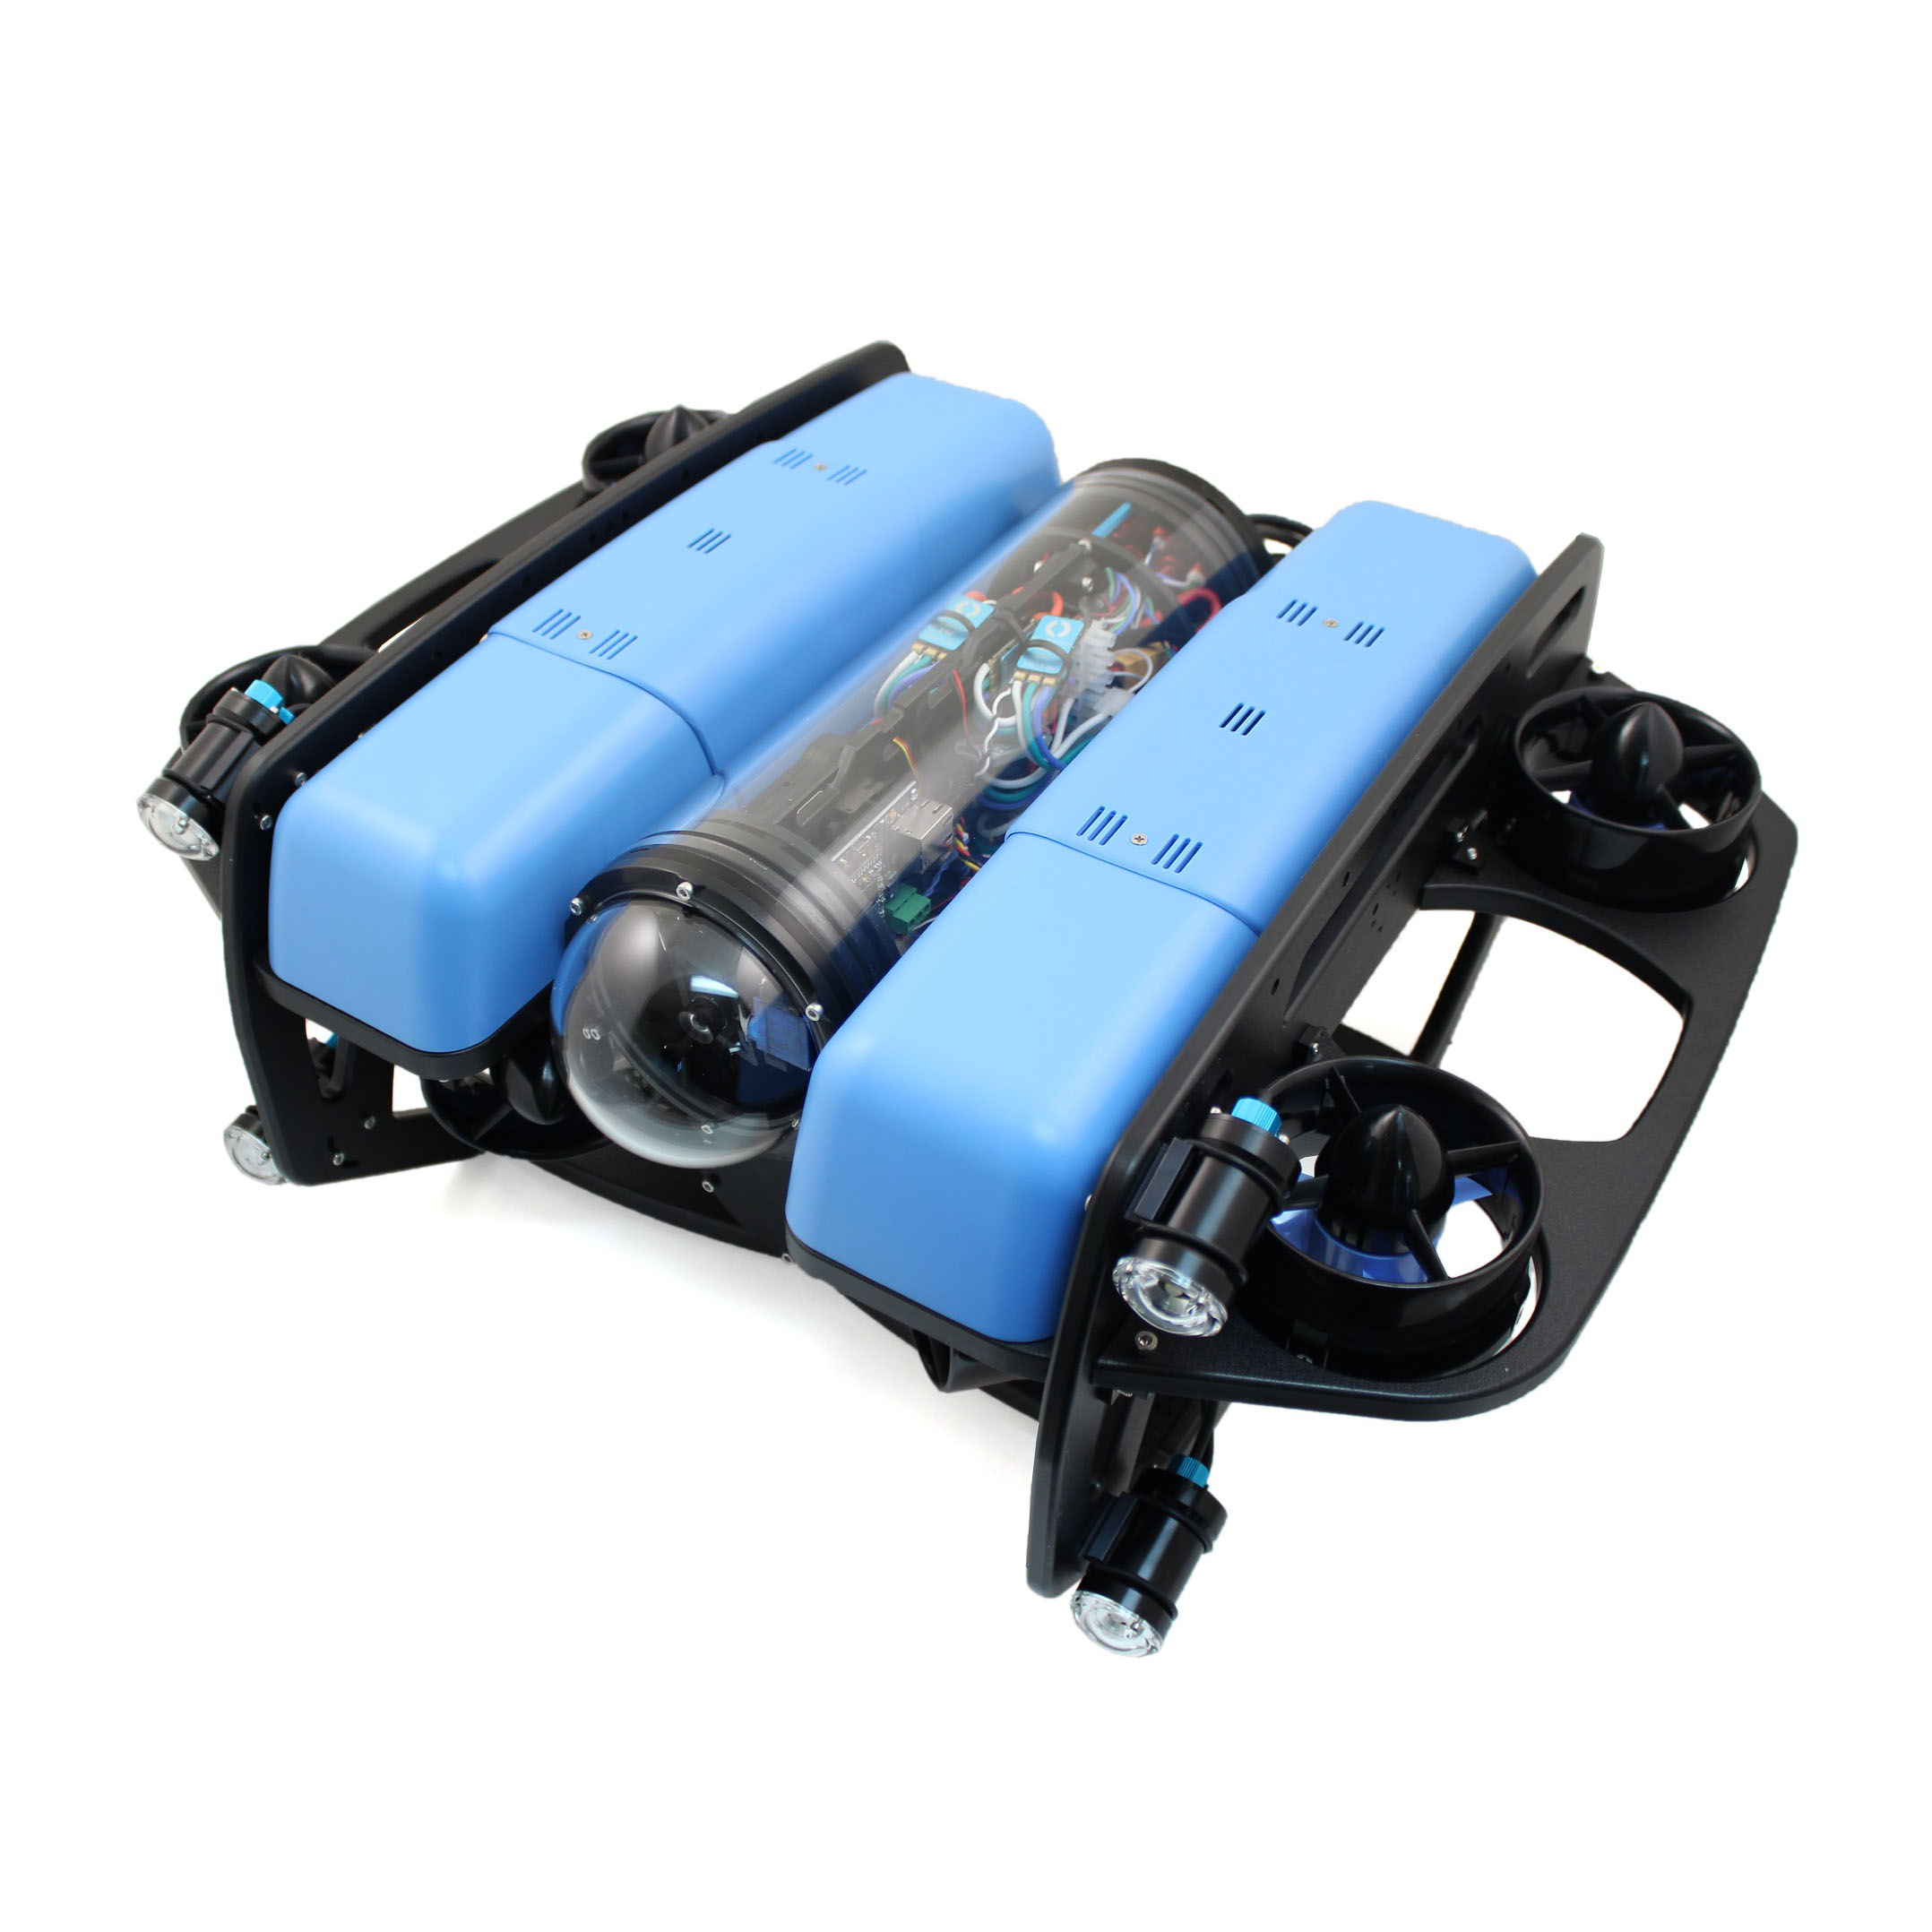
BlueROV2 Heavy(スラスター 8 基)
BlueROV2 Heavy は、推進用のモーター(スラスター)を 8 基持つ機体です。垂直 4 基と水平 4 基で、上下の推力は標準機の 7 kgf から 14 kgf へ 2 倍になります。前後左右の推力は 9 kgf で標準機と同じで、メーカーは水平の速さは上がらないとしています(標準機の最高速度は 1.5 m/s)。
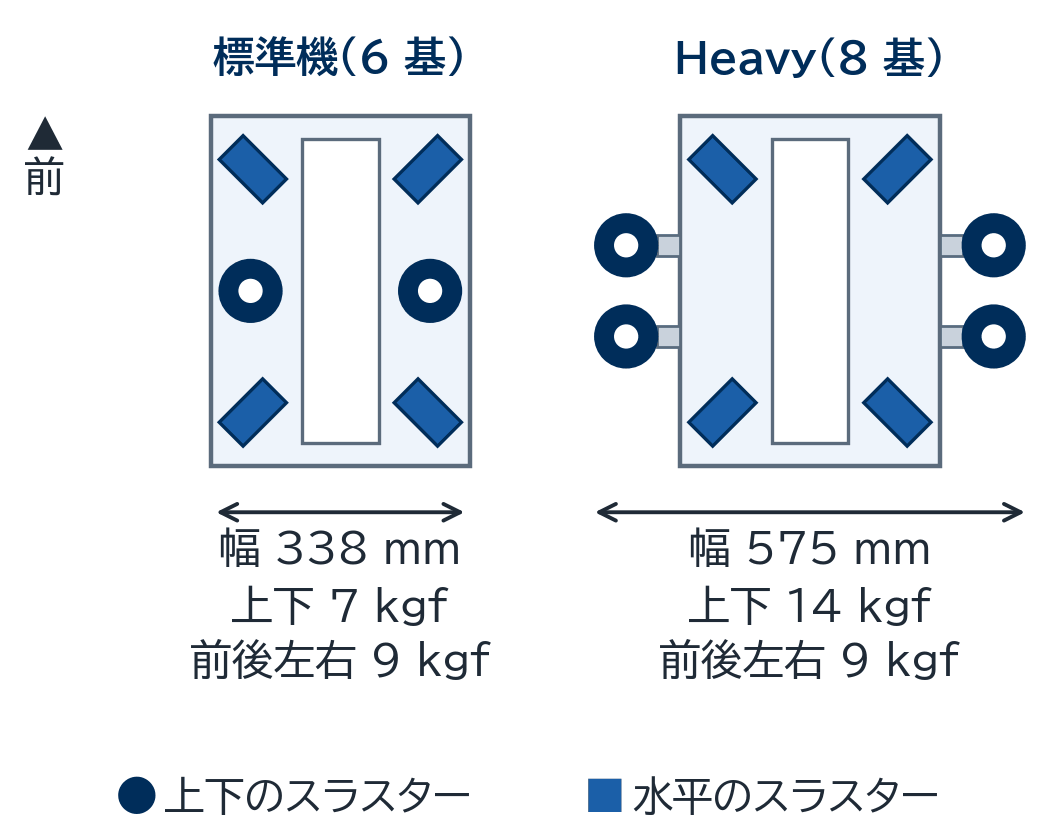
上から見たスラスターの配置(模式図)。Heavy は上下のスラスターを 4 基にし、側面の外の中ほどに付けます
Stabilize や Depth Hold の操縦モードでは、ロールとピッチの傾きを自動で抑えます。Manual モードでは抑えません。標準機が抑えるのはロールだけで、ピッチは制御できません。傾きの角度の指定に対応しているのも Heavy だけです。
メーカーは、機器を足すなら Heavy を勧めています。製品ページは多く足すときに最適とし、購入ガイドはグリッパーやソナー、ペイロードスキッドなどをいくつか足すときにも勧めています。購入ガイドが挙げる理由は、上下の推力が 2 倍になることと安定性です。製品ページは、足す浮力材で積載能力も増すとしています。ただし Heavy の積載量の公式値は無いので、このページでは標準機の公式値を目安に数えます。
Heavy は、既存の BlueROV2 にBlueROV2 Heavy 構成レトロフィットキットで後付けできます。垂直のスラスターがフレームの外側に出るので、幅は標準機の 338 mm から 575 mm に広がります。
潜れる深さは注文時に選ぶ筒の材質で決まり、アクリル筒なら 100 m、アルミ筒なら 300 m です。アルミ筒の機体の 300 m は、筒ではなくスラスターや深度センサー、浮力材の定格です。後から足す機器の耐圧は、機器ごとに確かめます。機体そのものの紹介はBlueROV2 の紹介ページにあります。
| 項目 | BlueROV2 Heavy |
|---|---|
| スラスター | 8 基(垂直 4、水平 4)。標準機は 6 基 |
| 垂直推力 | 14 kgf(標準機は 7 kgf) |
| 前後左右の推力 | 9 kgf(標準機と同じ)。水平の速さも上がらない(標準機の最高 1.5 m/s) |
| 潜れる深さ | 100 m(アクリル筒)/300 m(アルミ筒) |
| 積載量 | 標準機の公式値は 1.2 kg(ライト 4 灯)〜1.4 kg(ライト無し)。Heavy の公式値はありません |
| 稼働時間 | 標準機で約 2 時間(通常)/約 4 時間(軽使用)。15.6 Ah のバッテリーでの値で、Heavy の目安は公表されていません |
| 本体に含まれるもの | カメラ(1080p、チルト ±90°)と、深度と水温のセンサー(Bar30)。船側(操縦する人がいる水上側)でテザー(機体と船をつなぐケーブル)を PC につなぐ箱(FXTI)も付く。テザーは注文時に長さを選び、バッテリーと充電器は別売り |
| ライト | 注文時に 2 灯か 4 灯を選びます |
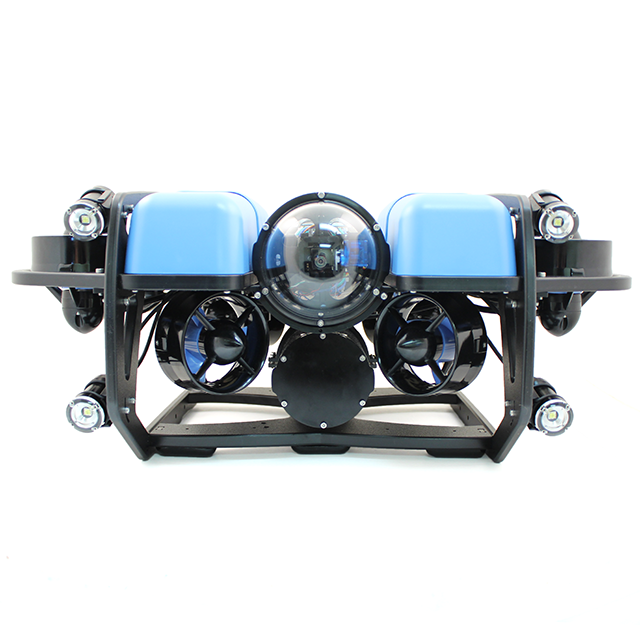
正面から見た BlueROV2 Heavy
当社のプール実験
どこまで積めるかは、当社でもプールで試し、2019 年 6 月に記事にしました。8 スラスター仕様にペイロードスキッドを付け、ゲイン(スラスターの出力の設定)50% で浮上できるかを基準にしています。通常の浮力材では 4 kg まで安定し、5〜7 kg で浮上が遅れ、8 kg 以上は着底した状態から浮上できませんでした。浮力材を 2 倍にすると 6 kg までは安定し、7 kg からピッチの操作と浮上が遅れ、8 kg 以上は動きが重くなりました。
公式の積載量は浮力で支える重さ、この実験はスラスターで持ち上げて浮上できるかを見たもので、尺度が違います。試した機体は、浮力材が今の加工済みフォームに替わる前(2021 年より前)のものです。海では流れがあるので、この値より余裕を見ます(当社調べ。詳しくは重量負荷実験の記事)。
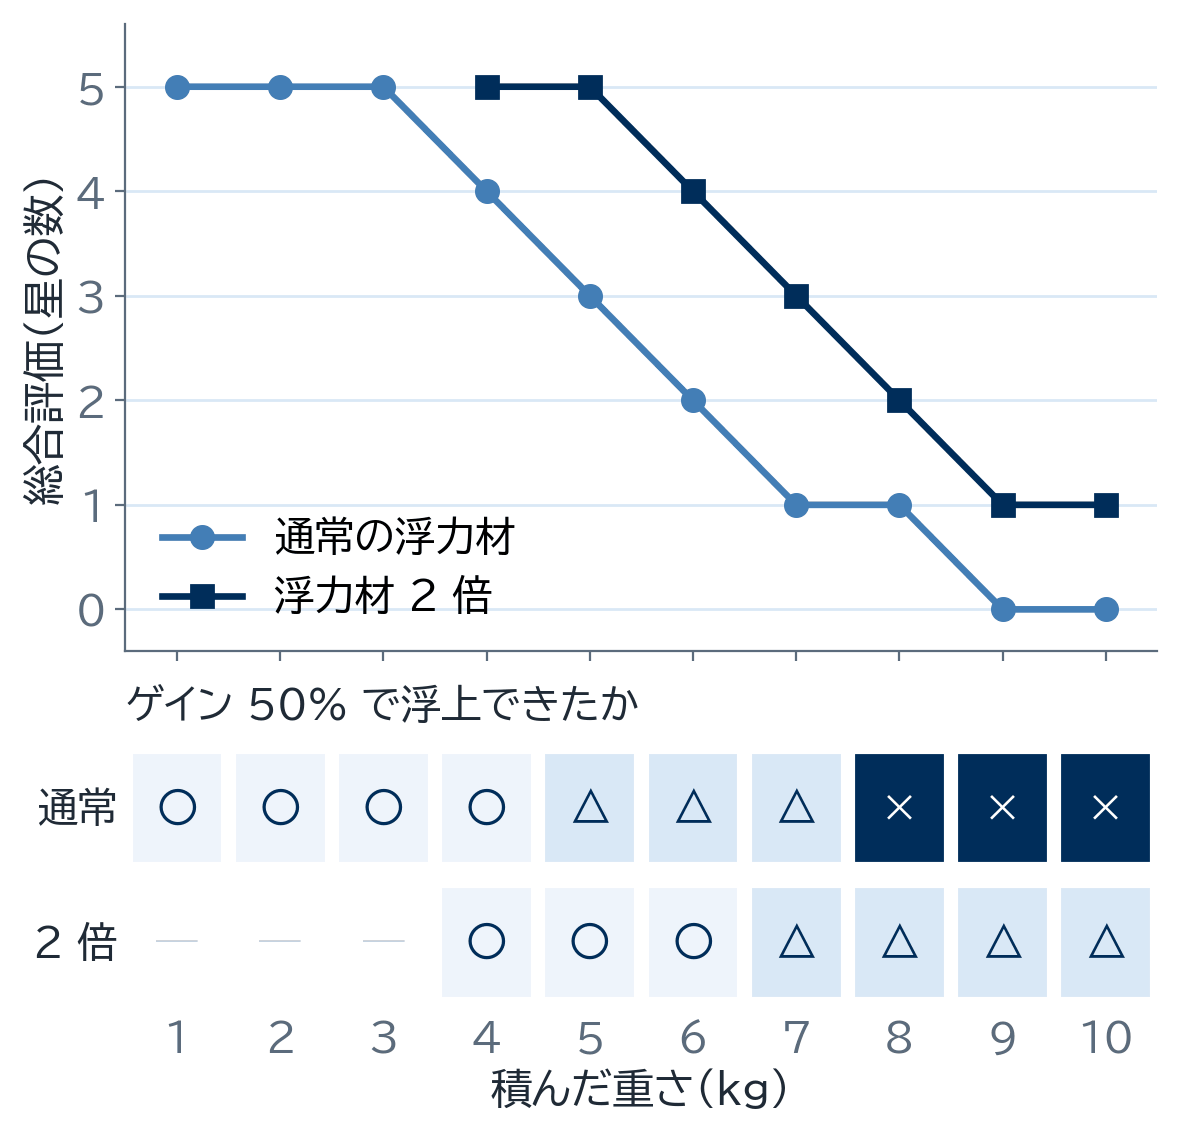
当社のプール実験の結果(2019 年 6 月公開、当社調べ)。上は総合評価の星の数、下はゲイン 50% で浮上できたかです(〇はできた、△は遅いか途中で止まった、×は着底から浮けなかった)。浮力材 2 倍は 4 kg から試しました
価格・在庫は各商品ページ(ショップ)でご確認ください。
足す前に知っておく制約
機器を足すときに先に数えるのは、配線穴、イーサネットスイッチの口、浮力の 3 つです。どれも、同時に載せられる台数を決めます。もう 1 つ、潜れる深さは一番弱い機器で決まります。
配線穴
機体の耐圧容器には、ケーブルを通す穴が 18 あり、拡張用に空いているのは 6 つです。ケーブルは、この穴にはめる防水の部品(ペネトレーター)を通して容器に入れます。Heavy 化で追加のスラスターに 2 つ使うので、機器に使える空きは 4 つです。Heavy の取付ガイドの端蓋の図でも、空きは 4 つです。
容器の外から線を引き込む機器は、つなぎ方(Ethernet、USB、PWM、シリアル、I2C)に関係なく、線 1 本につき穴を 1 つ使います。多くの機器は 1 つで、スキッドの容器は電源と通信を別の線で引くと 2 つです。容器の中の 4K Cam、連結した Lumen、電池で動く Locator U1、線の無い底質サンプラーは穴を使いません。4 つを超える構成はそのままでは組めないので、機器を入れ替えるか、穴の付いた容器を足すなど配線のまとめ方を当社で考えます。
イーサネットスイッチ
機体の計算機(Raspberry Pi)の Ethernet の口は、テザー側でふさがっています。DVL、Omniscan、ECHO、Surveyor、C3、4K Cam、ROVL は、Ethernet でつなぐ機器です。
そのため、5 ポートのイーサネットスイッチを当社で機体に入れます。5 ポートのうち 2 つはテザー側の Fathom-X(テザーで Ethernet を送る基板)と計算機が使い、機器に使えるのは 3 つです。3 つを超えるときは、機器を入れ替えるか、つなぎ方を当社で考えます。USB(計算機 Raspberry Pi の口)と、PWM とシリアル(制御基板 Navigator の口)は多くの構成で余ります。
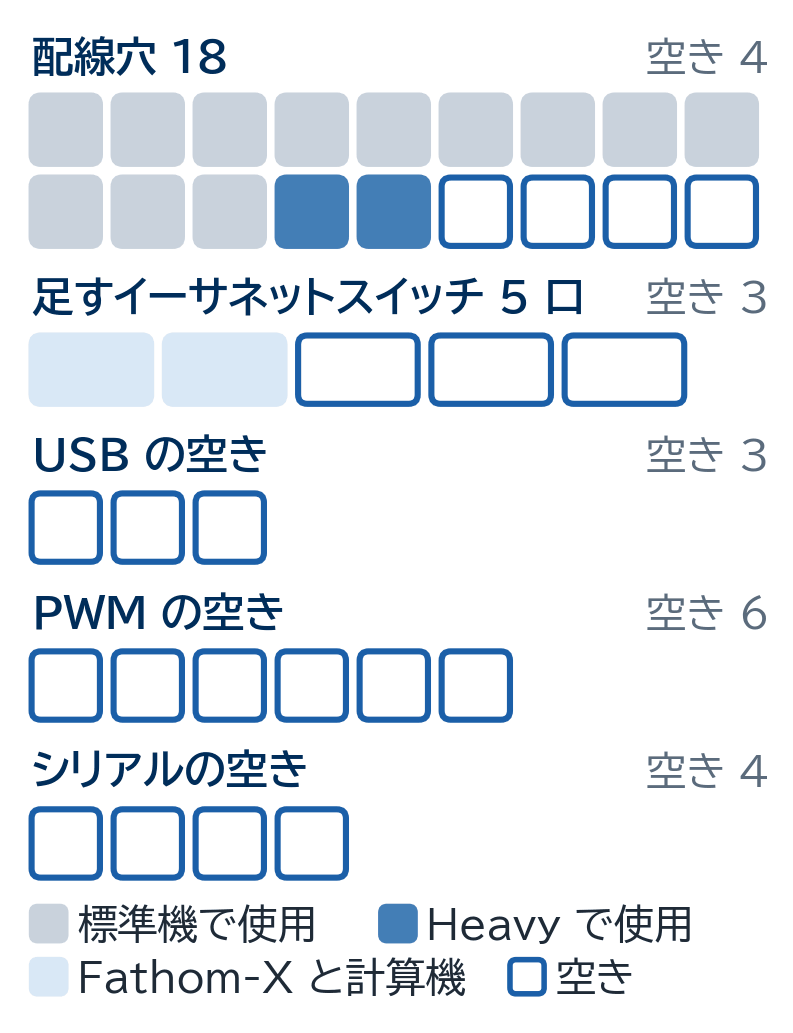
Heavy で機器に使える口の数。イーサネットスイッチは当社で足す部品で、入れた場合の空きです。配線穴の空き 4 は、拡張用の 6 から追加のスラスターの 2 を引いた数です
テザーで流せるデータの量にも限りがあります。Fathom-X は、Blue Robotics の試験で最大 80 Mbps です。4K Cam はテザーに 20 Mbps 以上の帯域を求め、C3 はライブ表示で 15〜20 Mbps を使います(そのときの映像は毎秒 3〜5 コマ)。映像の機器を重ねるときは、この中で配分します。
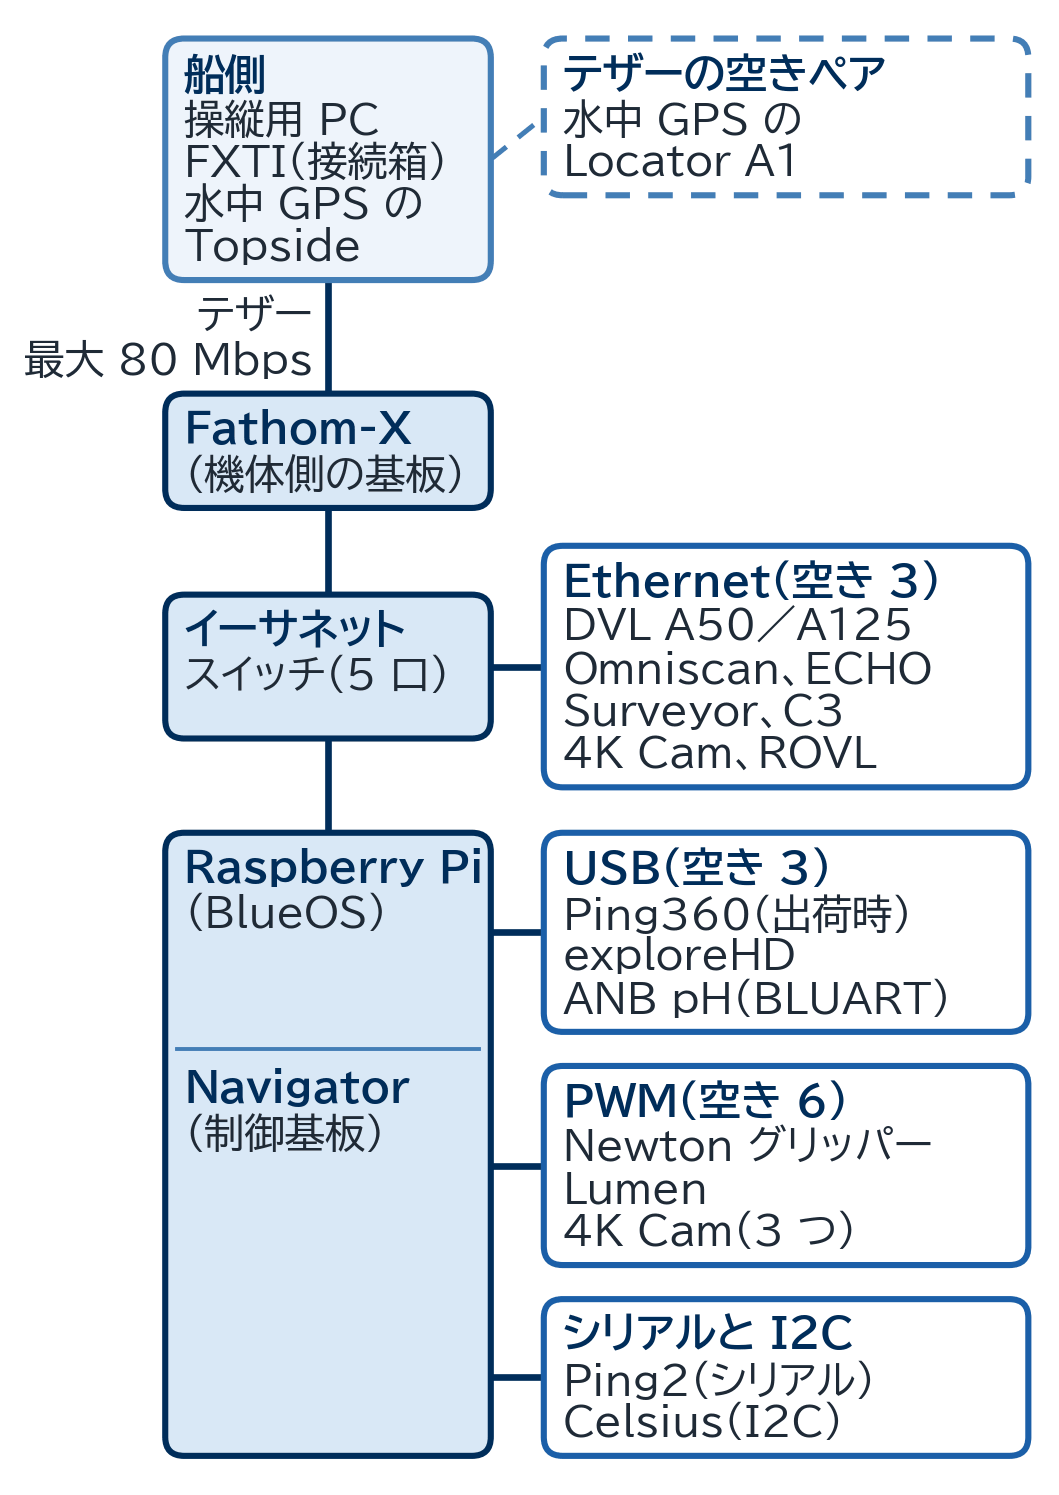
機器をつなぐ口(模式図。電源の線は省いています)。テザーは機体側の Fathom-X 基板で Ethernet になり、当社で足すスイッチに入ります。Ethernet の機器は同時に 3 台までです
浮力とバラスト
機器を足したら、浮力を中性に戻します。機体の底のバラストは 1 個で水中約 165 g の重りなので、足した機器の水中重量に合わせて外すか、位置を動かします。足す機器の水中重量の合計が、標準機の公式積載量 1.2〜1.4 kg に近づいたら、浮力材を足します。
Heavy の機体には専用の浮力フォームが、2021 年 9 月以降の機体には標準の加工済み浮力フォームも、最初から入っています。足す浮力材と付ける場所、バラストの調整は当社で行います。たとえば深場 300 m の構成は、機器の水中重量だけで上限に達します。
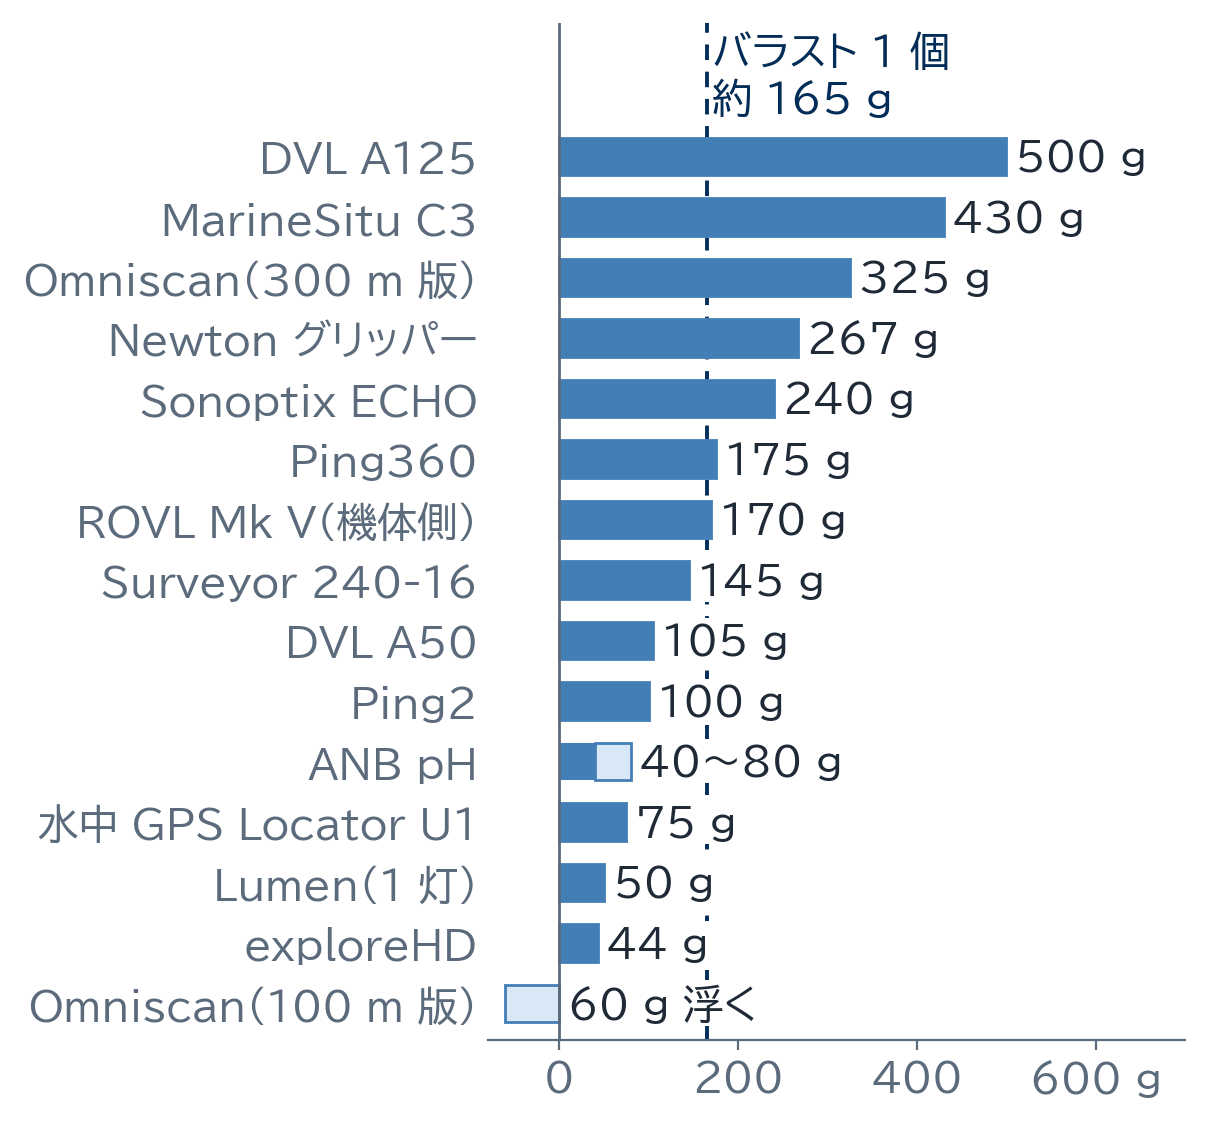
機器ごとの水中重量(公表値のある機器)。点線はバラスト 1 個の重さの目安です。Omniscan の 100 m 版は水中で浮きます
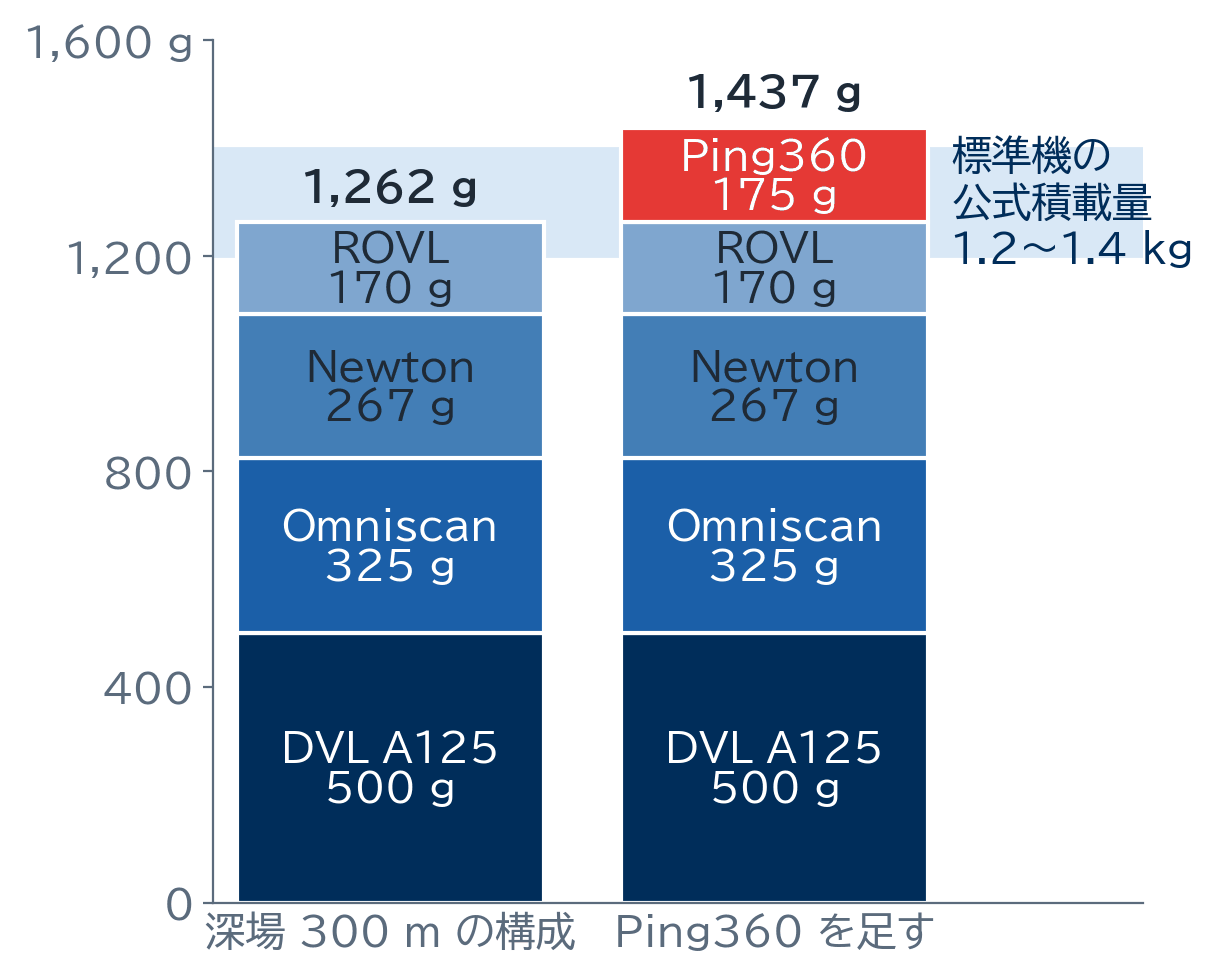
深場 300 m の構成の水中重量。機器だけで標準機の公式積載量に達し、Ping360 を足すと超えます
潜れる深さは一番弱い機器で決まる
機体が 300 m まで潜れても、載せた機器の耐圧が 100 m なら、行ける深さは 100 m です。アルミ筒の機体も多くの機器も定格はちょうど 300 m で、深度センサー Bar30 が測れるのは 295.6 m までです。300 m いっぱいまでは潜らず、最大水深に余裕を見て使います。
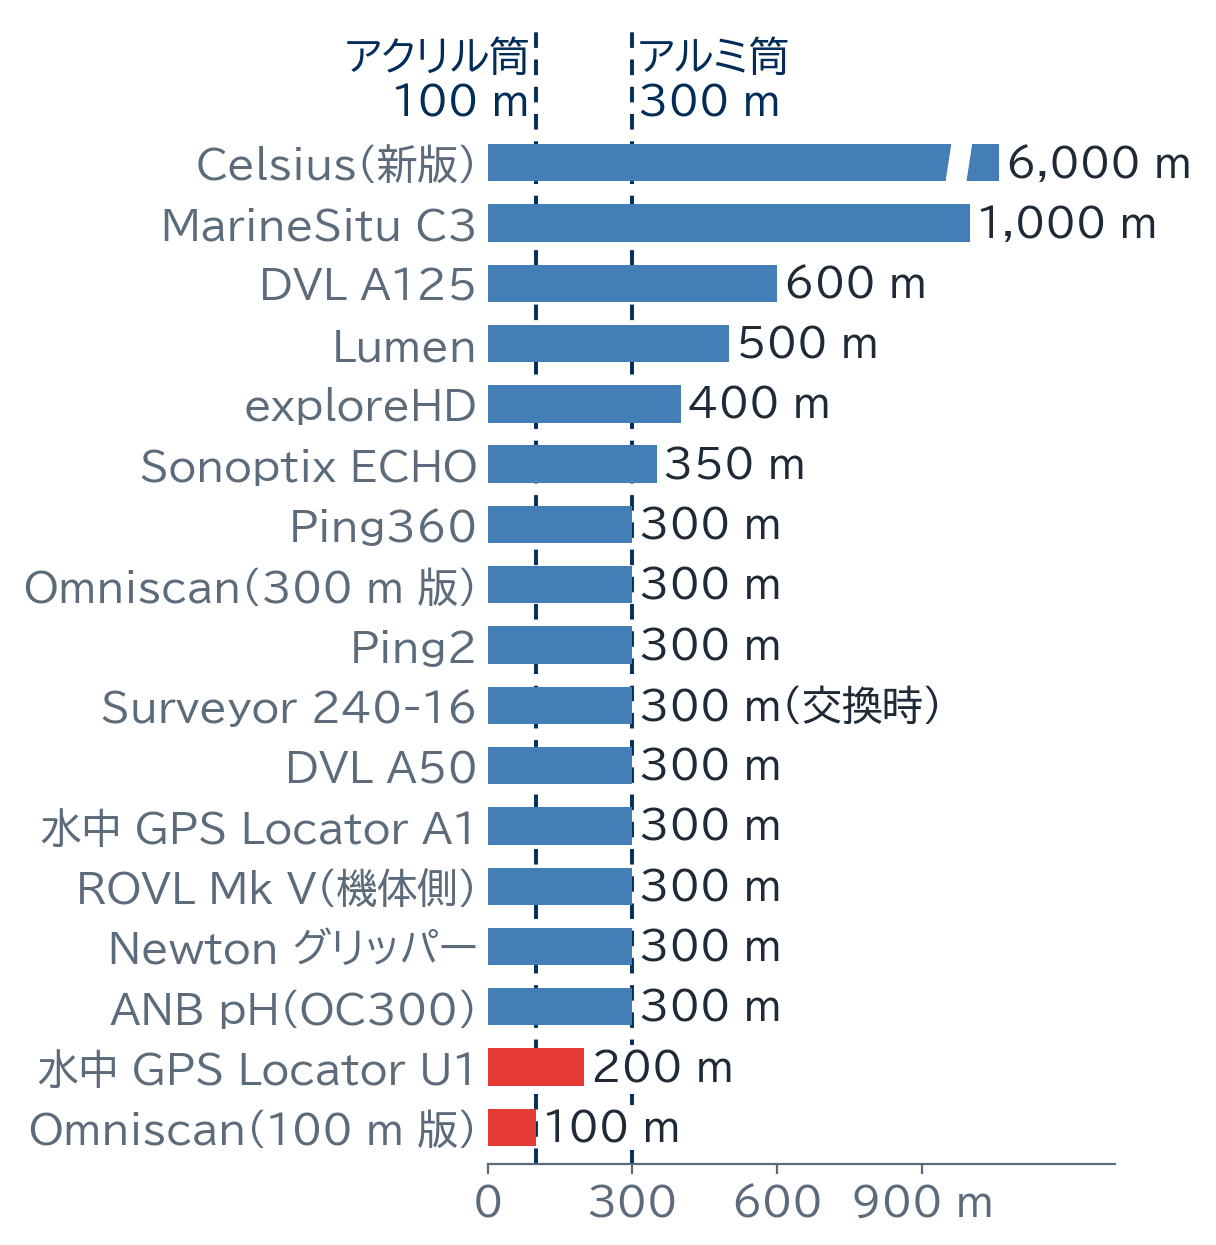
機器ごとの耐圧。点線は機体の耐圧で、赤は 300 m の機体より浅い機器です。Surveyor の 300 m はケーブル端のペネトレーターを替えたときの値、Celsius は新版の値(旧版は 975 m)です。4K Cam とペイロードスキッドは載せる容器に従います
標準の BlueROV2 に足す場合
このページの数は、組み合わせの節も含めて Heavy で数えています。標準の BlueROV2(スラスター 6 基)には追加のスラスターが無いので、配線穴と PWM の口が 2 つずつ多く空きます。配線穴の空きは 6 つ、PWM の空きは 8 つです。イーサネットスイッチの口と、目安にする積載量は Heavy と同じです。このページの組み合わせは、穴と口の数では標準機にも収まります。
| 項目 | 標準機 | Heavy |
|---|---|---|
| 配線穴の空き | 6 | 4 |
| PWM の空き | 8 | 6 |
| スイッチの口の空き | 3(イーサネットスイッチを入れた場合) | |
| 積載量の目安 | 1.2〜1.4 kg(標準機の公式値) | |
| 上下の推力 | 7 kgf | 14 kgf |
| 前後左右の推力 | 9 kgf | |
| 抑えられる傾き | ロールだけ | ロールとピッチ |
| 傾きの角度の指定 | できない | できる |
違うのは、機器を積んだときの動きです。標準機は上下の推力が Heavy の半分で、ピッチ(前後の傾き)を制御できません。制御できない傾きは、重心とバラストの釣り合いで決まります。前後に重さが偏る機器を付けたら、バラストの位置で釣り合いを取り直します。
購入ガイドは、グリッパーやソナー、ペイロードスキッドなどをいくつか足すときにも、Heavy を勧めています。Heavy Kit の製品ページは、テザーを長く出したときにも安定化が役立つとしています。上で紹介した当社のプール実験も、8 スラスター仕様での結果です。
標準機は、土台の節で紹介したキットで、あとから Heavy にできます。お持ちの機体に何を足せるかは、ご相談ください。
価格・在庫は各商品ページ(ショップ)でご確認ください。
機器の紹介
18 の機器を、音で見る、止まる、触る、撮る、水質を測る、載せるの順に紹介します。
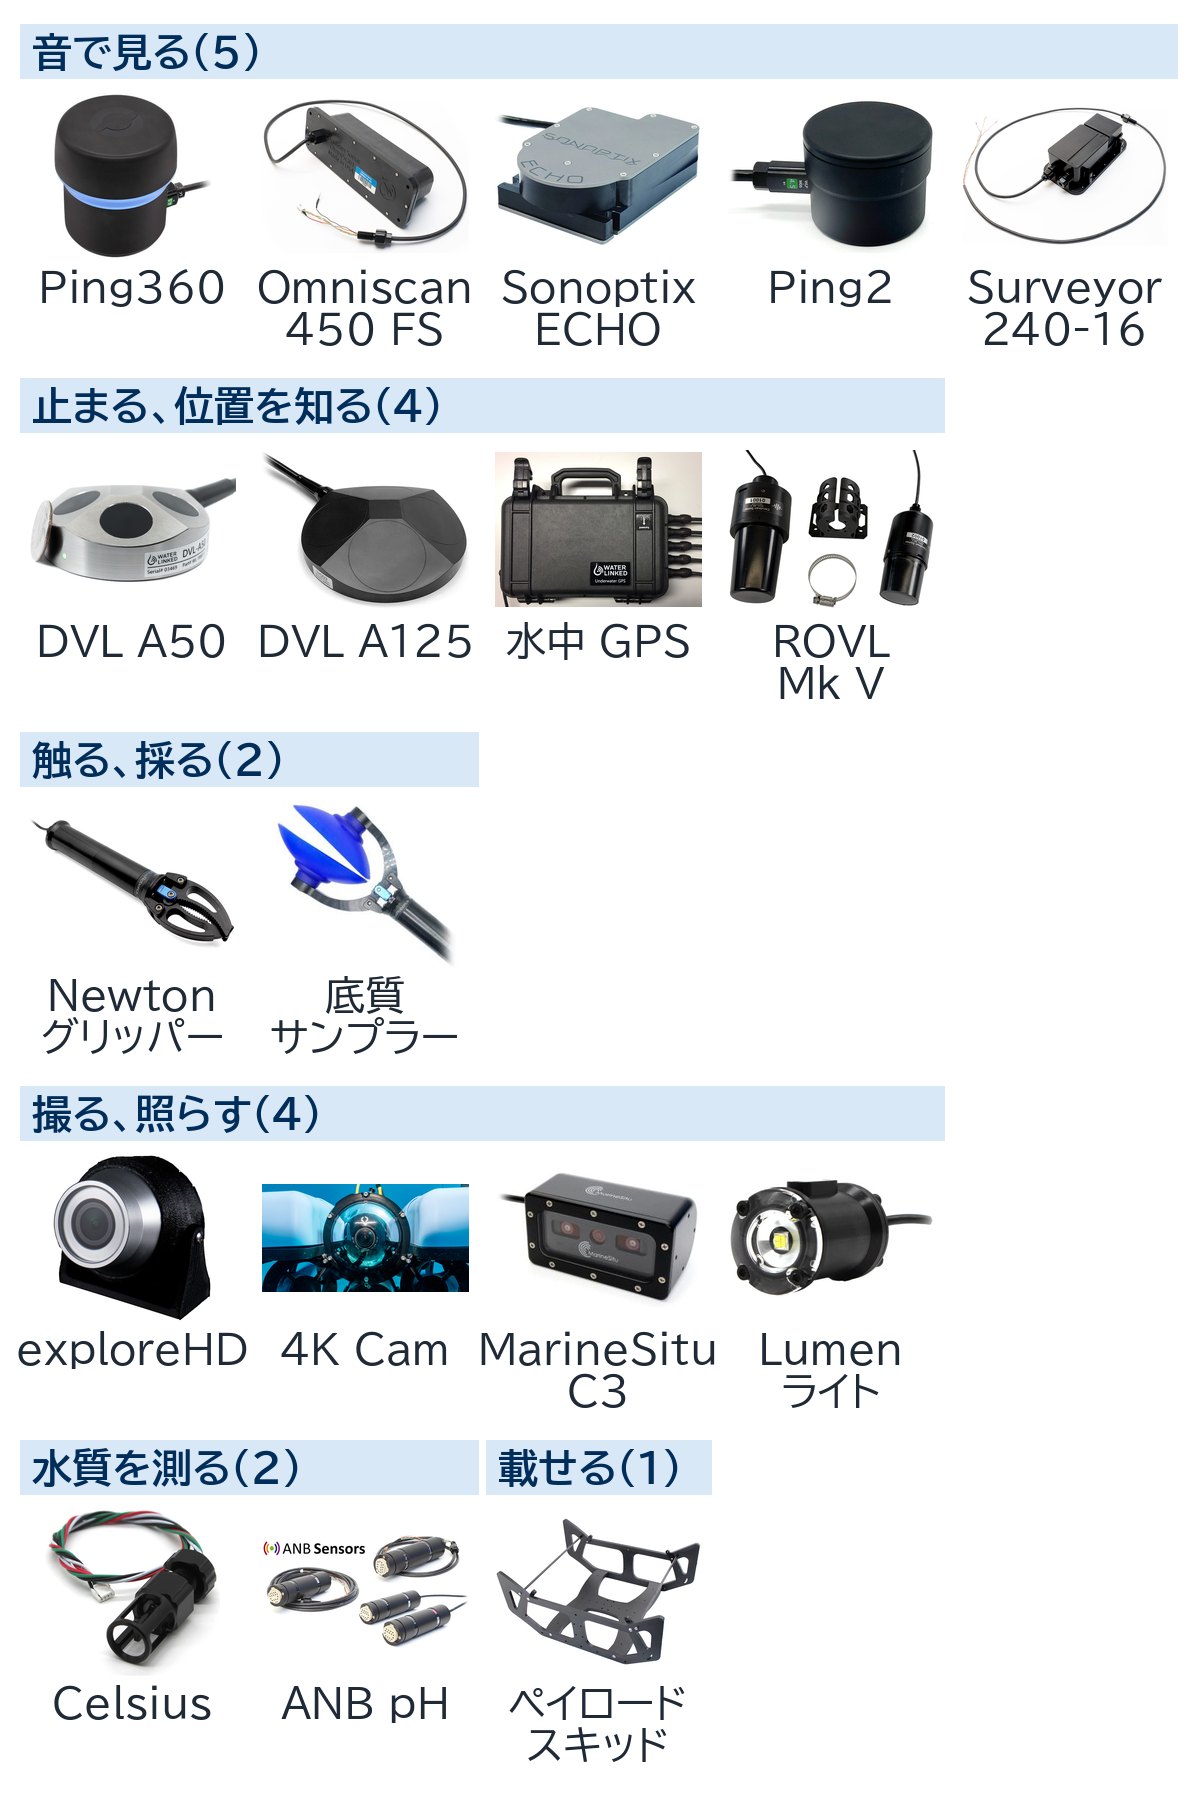
18 の機器を役割で分けた一覧
Ping360 ソナー
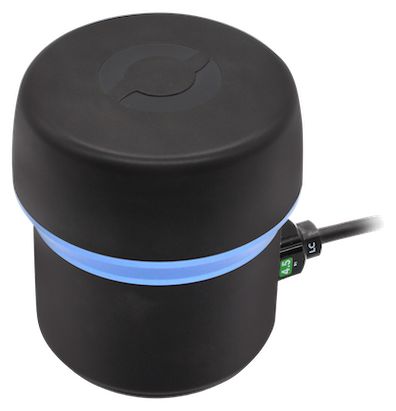
Ping360 スキャニングソナー
周囲 360° を音で見て、上から見た図に出すソナーです。水が濁ってカメラに何も映らなくても、岸壁や杭、ロープの位置を見つける補助になります。
濁った港やダム、貯水池で、周りの構造物や沈んだ物の位置を探せます。目標を見つけて近づき、カメラで確かめる流れが作れます。見える範囲は 0.75〜50 m で、50 m は岸壁のような大きい物が相手のときの目安です。小さい物や、泥や砂のように反射の弱い物、気泡があると手前までになります。
1 周に数秒から数十秒かかるので、止まって見る装置です。見たい方向だけ扇形にすると速くなります。像は Ping Viewer という画面で見ます。機体の管理ソフト BlueOS に、拡張の Ping Viewer 2 を入れる方法もあります(2026 年 10 月時点ではベータ版)。そうすると、操縦ソフト Cockpit の画面にも並べられます。
| 項目 | Ping360 |
|---|---|
| 到達距離 | 0.75〜50 m。50 m は大きい物が相手の目安 |
| 耐圧 | 300 m(深場で使う前に、当社で動作を確かめます) |
| 接続と機体側で使うもの | USB(出荷時の設定)。USB の口 1 つと配線穴 1 つ。Ethernet に切り替えるならイーサネットスイッチの口 1 つ |
| 水中重量 | 175 g(空中 510 g、ケーブル込み) |
| そのほか | 1 周は 1 m の設定で約 3〜4 秒、50 m で約 33 秒。つなぎ方は当社で設定します |
向く現場は、港湾の岸壁や杭、ダムや貯水池の沈んだ物、養殖のいけすの形、船底の下にある物など、位置を見つける補助が要る所です。
入る組み合わせは「最初の一台」と、それに足す組み合わせ(探して拾い上げる、地図に残す、映像をきれいに残すなど)です。
参考Blue Robotics のPing360 製品ページ、スキャニングソナーの解説
Omniscan 450 FS
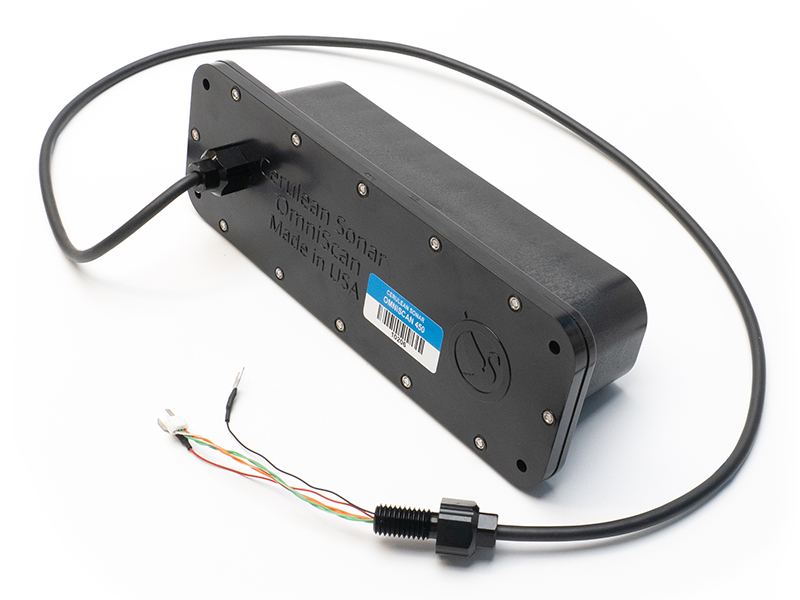
Cerulean Omniscan 450 FS
前方の遠くを、音で塗るように画像にするソナーです。0.8°×50° の細いビーム 1 本を、機体を回して走らせます。
最大 120 m 先にある沈船など大きな目標の反射を捉え、そこへ向かって進めます。一度に見える扇は無く、機体を回した分だけ画像が塗り足されます。画像は SonarView という画面で見ます。
120 m は目標を無理なく識別できた距離で、小さい物や反射の弱い物では短くなります(設定では 200 m まで選べます)。5 m より近くでは、ビームが仕様の 0.8° より広がり、像が粗くなります。Blue Robotics の取扱は 100 m 版だけ(2026 年 10 月時点)で、300 m 版の取扱はご相談ください。
| 項目 | Omniscan 450 FS |
|---|---|
| 到達距離 | 最大 120 m(目標を識別できた距離)。5 m より近くはビームが広がる |
| 耐圧 | 100 m(Blue Robotics 取扱の 100 m 版)/300 m(300 m 版。Blue Robotics では扱っていない) |
| 接続と機体側で使うもの | Ethernet。イーサネットスイッチの口 1 つと配線穴 1 つ。付けるにはCerulean Omniscan 450 FS 取付ブラケットが要る(上付けにも底付けにも使い、Blue Robotics 経由なら同梱。300 m 版に合うものは当社で確かめる)。上に付けるならBlueROV2 ルーフラックも要る |
| 水中重量 | 100 m 版は 60 g 浮く。300 m 版は 325 g 沈む(空中 440 g/825 g) |
| そのほか | 進みながら塗るには、DVL などの位置情報が要ります |
向く現場は、広い水域で沈船など大きな目標を探す所です。
入る組み合わせは「遠くを探す」と「深場 300 m」です。機体への取り付けはOmniscan 450 FS の取り付けガイドに書きました。
参考Omniscan 450 の仕様(Cerulean Sonar)、BlueROV2 への統合ガイド(Blue Robotics)
Sonoptix ECHO
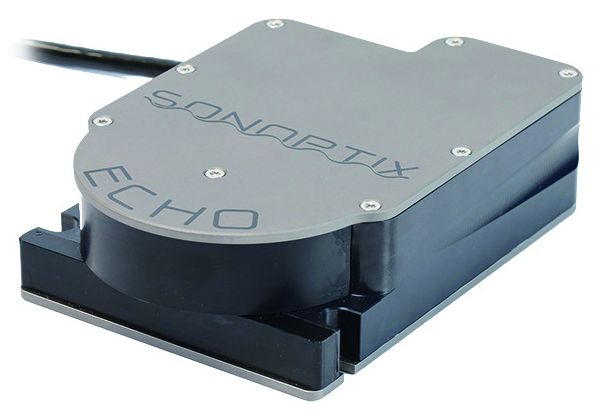
Sonoptix ECHO マルチビームイメージングソナー
前方の扇形を毎秒何度も映し直す、前を見るマルチビームソナーです。進む先の様子がそのまま画面に出ます。
視界の悪い水中で、進む先の杭や岸壁を画面で確かめながら進めます。30 m までは 700 kHz で 120° の扇を、遠くは 400 kHz で 90° の扇を最大 200 m まで映します。更新は最大で毎秒 25 回で、距離の設定によって変わります。
公称の最大は 400 kHz で 200 m(ファームウェア更新後)です。Blue Robotics の製品ページに付いている 2023 年版のデータシートの 100 m は、更新前の値です。衝突を防ぐ装置ではありません。画面はブラウザで開きます。
| 項目 | Sonoptix ECHO |
|---|---|
| 到達距離 | 400 kHz で最大 200 m(扇 90°)。700 kHz で 30 m(扇 120°。Blue Robotics の仕様。Sonoptix の現行データシートは 50 m)。縦の視野 20° |
| 耐圧 | 350 m |
| 接続と機体側で使うもの | Ethernet 専用。イーサネットスイッチの口 1 つと配線穴 1 つ。上に付けるならルーフラック |
| 水中重量 | 空中 750 g(Blue Robotics の値)。水中 240 g(Sonoptix のデータシートの値、淡水) |
| そのほか | 更新は最大 25 Hz(距離の設定で変わる)。使用温度 0〜35 ℃ |
向く現場は、桟橋の杭、岸壁、入り組んだ構造物の周りです。
入る組み合わせは「遠くを探す」です。詳しい紹介はSonoptix ECHO の紹介ページにあります。
参考Sonoptix ECHO 製品ページ(Blue Robotics)、仕様とデータシート(Sonoptix)、ソフトウェア更新履歴
Ping2 ソナー高度計
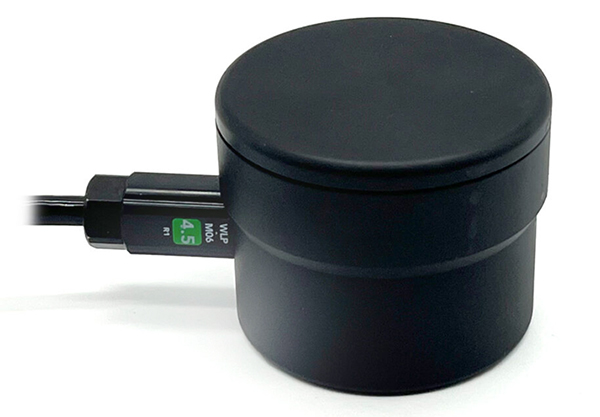
Ping2 ソナー高度計
海底までの高さを、音で測り続ける小さな装置です。正式名は Ping Sonar Altimeter and Echosounder で、機体の真下に向けて付けます。
海底からの高さが常に画面に出て、自動操縦のログに残ります。機体の制御ソフト ArduSub の 4.5 以降にある SURFTRAK を使うと、海底から一定の高さを保って走れます。測れる高さは 0.3〜100 m が目安で、植生や魚群があると縮みます。
SURFTRAK は水面から 0.5 m より浅いと効かず、保てる高さは既定で海底から 7 m までです。Blue Robotics は ArduSub 4.7.2 を推奨しています。操縦者がいつでも介入できる状態で使います。
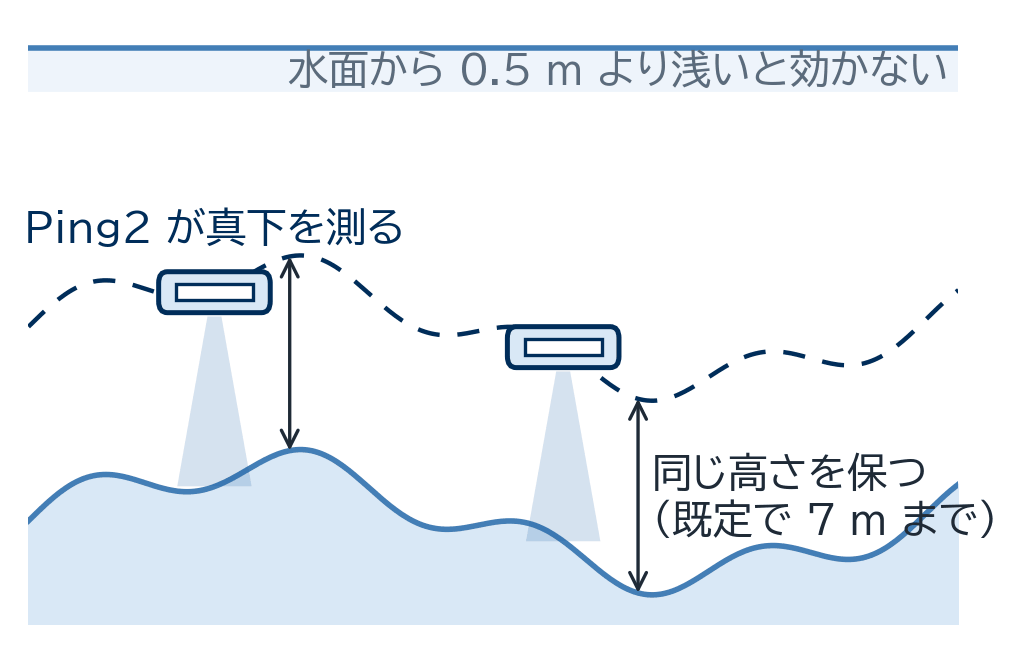
SURFTRAK の動き(模式図)。Ping2 が海底までの高さを測り、海底から同じ高さを保って走ります
| 項目 | Ping2 |
|---|---|
| 測定範囲 | 0.3〜100 m が目安(植生や魚群で縮む) |
| 耐圧 | 300 m |
| 接続と機体側で使うもの | シリアル(Navigator のシリアル口 1 つ)と配線穴 1 つ。電源は Navigator から |
| 水中重量 | 100 g(空中 187 g、ケーブル込み) |
| そのほか | SURFTRAK は ArduSub 4.5 以降。0.5 m より浅いと効かず、既定で 7 m まで |
向く現場は、海底に沿って走る調査や、研究用の自律走行の実験です。
入る組み合わせは「自分の機器を載せる」です。ショップの商品ページはPing2 ソナー高度計・音響測深機です。
参考Ping Sonar 製品ページ(Blue Robotics)、Sub Modes(ArduPilot)、リリースノート、既定値(深さ、高さ)
Surveyor 240-16
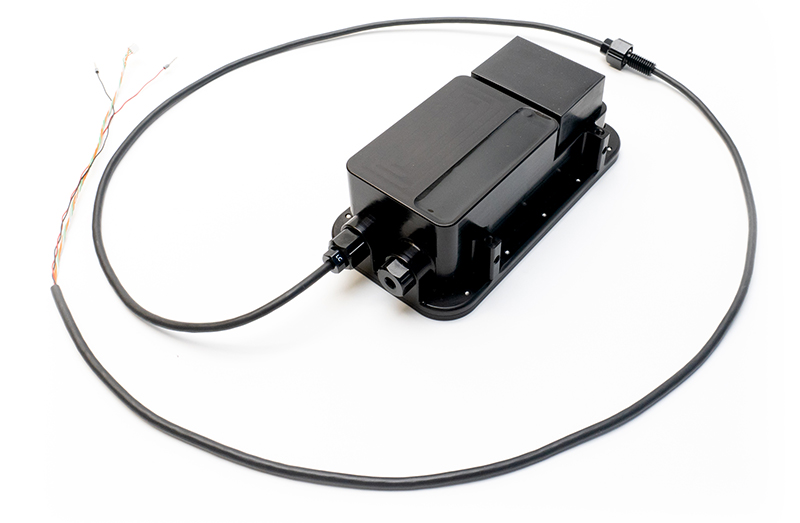
Cerulean Surveyor 240-16
海底の地形を、幅 80° の帯で測るマルチビーム測深ソナーです。1 回の発信で 10〜20 点の深さが得られます。
海底の深さを帯で集め、水深図の素材にできます。帯の幅は海底までの距離に比例し、底に近いほど狭くなります。推奨の最大は 100 m で、多くの状況では 50 m、条件が悪くても 30 m が目安です。
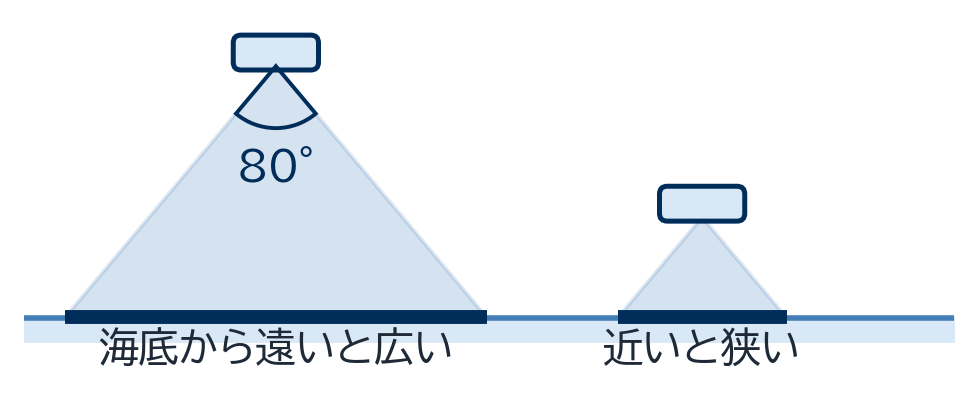
Surveyor 240-16 が測る帯(進む向きから見た断面の模式図)。帯は幅 80° の扇で、海底に近いほど狭くなります
本来は無人ボート BlueBoat 向けで、ROV 用の金具と取り付けの手順はメーカーに無いので、取り付けは当社で確かめます。位置と向きを渡すソフトの設定は、メーカーの文書に BlueROV の例があります。地図にするには機体の位置と向きが要り、水中では音響測位と DVL から作る位置に頼ります。各点を置く位置の精度はその取り方で変わるので、当社で確かめます。深さの分解能は変わりません。
| 項目 | Surveyor 240-16 |
|---|---|
| 到達距離 | 推奨最大 100 m。多くの状況で 50 m、条件が悪くても 30 m |
| 耐圧 | 300 m(ケーブル端のペネトレーターを交換して定格) |
| 接続と機体側で使うもの | Ethernet。イーサネットスイッチの口 1 つと配線穴 1 つ。ROV 用の金具は無い(ショップのCerulean Surveyor インテグレーションキットは BlueBoat 用) |
| 水中重量 | 145 g(空中 790 g、金具を除く) |
| そのほか | 帯の幅 80°、1 回の発信で 10〜20 点。送受波面を真下に向け、本体の前後を機体の前後にそろえて付ける。位置と向きは機体から受ける |
向く現場は、港湾、ダム湖、漁港の水深図づくりで、無人ボートが入れない構造物の下や深い場所です。
入る組み合わせは「海底の地形を測る」です。
参考Surveyor 240-16 の概要(Cerulean Sonar)、製品ページ(Blue Robotics)
Water Linked DVL A50
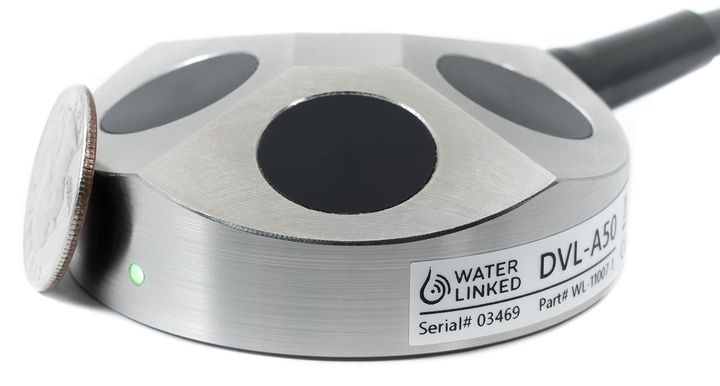
Water Linked DVL A50
海底に向けて音を出し、機体がどれだけ動いたかを測る装置です。これがあると、操縦の手を離してもその場に留まれます。
効くのは海底が 5 cm から 50 m の間にあるときで、35 m を超える高さは海底の硬さや塩分で変わります。位置は出発点からの相対値なので、緯度経度が要るときは水中 GPS か ROVL を足します。
Blue Robotics の DVL の手順書は、位置保持などのモードでは、Heavy で指定できる傾き(ロールとピッチ)の操作が無効になるとしています。留まれるかはスラスターの余力で決まり、Blue Robotics は BlueROV2 を 1〜1.5 ノット以下の流れで使うよう勧めています。地図で決めた所へ自動で進むモード(Auto や Guided)で走らせるときは、起動のたびに出発点を地図で指定します。
| 項目 | DVL A50 |
|---|---|
| 測定範囲 | 海底から 5 cm〜50 m(35 m を超える高さは海底や塩分による) |
| 耐圧 | 300 m(Blue Robotics 版) |
| 接続と機体側で使うもの | Ethernet。イーサネットスイッチの口 1 つと配線穴 1 つ。BlueOS の拡張を当社で設定 |
| 水中重量 | 105 g(空中 170 g)。取付金具(Water Linked DVL 取付ブラケット、別売)は空中 150 g |
| 電源 | 10〜30 V、4 W(起動時 35 W) |
| 運用の条件 | 通電中は冷却のため水に浸けておく(空中では熱くなる) |
向く現場は、点検、回収、測量、撮影のほぼ全ての現場です。
入る組み合わせは「最初の一台」をはじめ、ほぼ全ての組み合わせです。海底から 50 m より離れて止まるときは A125 に替えます。A50 と A125 の違いは、DVL A50 と A125 の紹介にまとめています。
参考DVL 製品ページ(Blue Robotics)、DVL A50 データシート(Water Linked)
Water Linked DVL A125
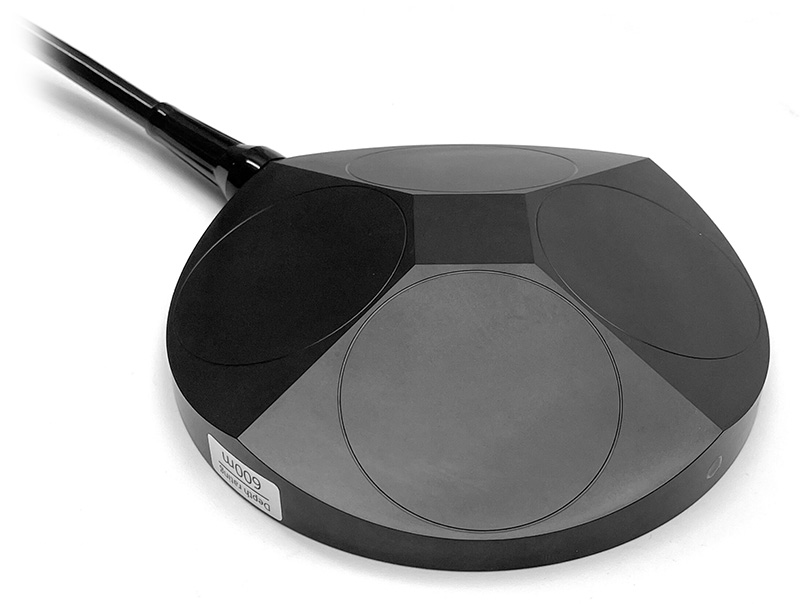
Water Linked DVL A125
DVL A50 と同じ働きを、海底から離れた高さでも保つ装置です。替える主な理由は、海底から離れられる高さです(耐圧も A50 の 300 m に対して 600 m あります)。
海底から 125 m 離れてもその場に留まれますが、110 m を超える高さは海底の硬さや塩分で変わります。位置保持が効くのは海底が 125 m 以内に入ってからです。たとえば水深 300 m の現場なら、深さ約 175 m(計算値)より深く潜ってから効きます。海底から 50 m 以内(35 m を超える高さは海底や塩分による)で使うなら、A50 のままで足ります。
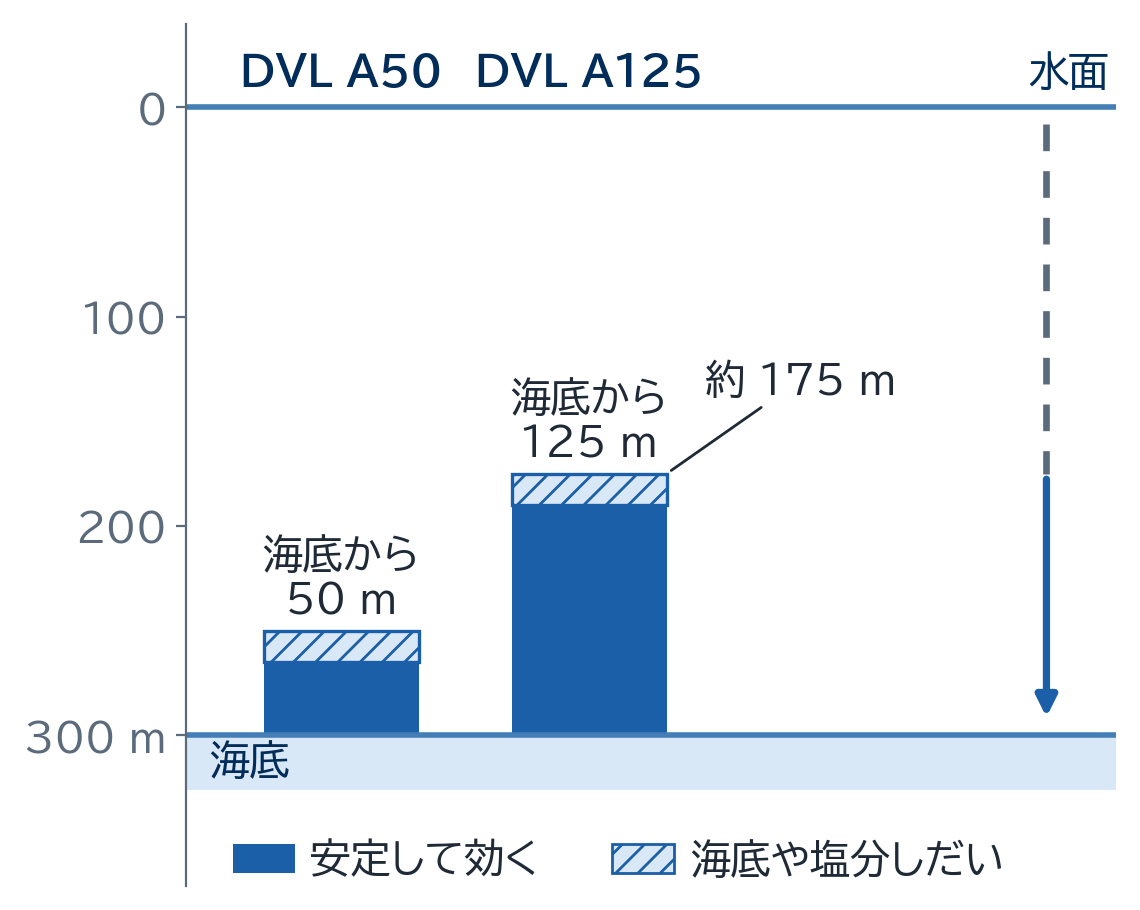
水深 300 m の現場で位置保持が効く範囲(模式図)。濃い所が安定して効く範囲で、A50 は海底から 50 m 以内、A125 は 125 m 以内で効きます。右の矢印は A125 で潜るときで、点線の所は効かず、深さ約 175 m から効き始めます
底板のバラストの穴に専用の取付金具(別売)で付けるので、バラストと浮力を取り直します。取り付けは、Blue Robotics の統合ガイドの図(Heavy の底面)どおりに当社で行います。
| 項目 | DVL A125 |
|---|---|
| 測定範囲 | 海底から 5 cm〜125 m(110 m を超える高さは海底や塩分による) |
| 耐圧 | 600 m(Blue Robotics 版。Water Linked の直販品は 1,000 m か 4,000 m) |
| 接続と機体側で使うもの | Ethernet。イーサネットスイッチの口 1 つと配線穴 1 つ。ケーブルは外側 1.5 m(Blue Robotics 版) |
| 水中重量 | 500 g(空中 750 g)。取付金具(上の DVL 取付ブラケットの A125 用、別売)は空中 175 g |
| 電源 | 10〜30 V、4 W(起動時 35 W) |
| 更新の速さ | 海底から離れると遅くなる(Range mode の表では 15 m 以上で 2〜4 Hz) |
向く現場は、水深 100 m を超える深場の調査や回収です。
入る組み合わせは「深場 300 m」です。
参考Blue Robotics のDVL A50 / A125 製品ページ、DVL A125 データシート(Water Linked)、Range mode
水中 GPS(Water Linked UGPS G2)
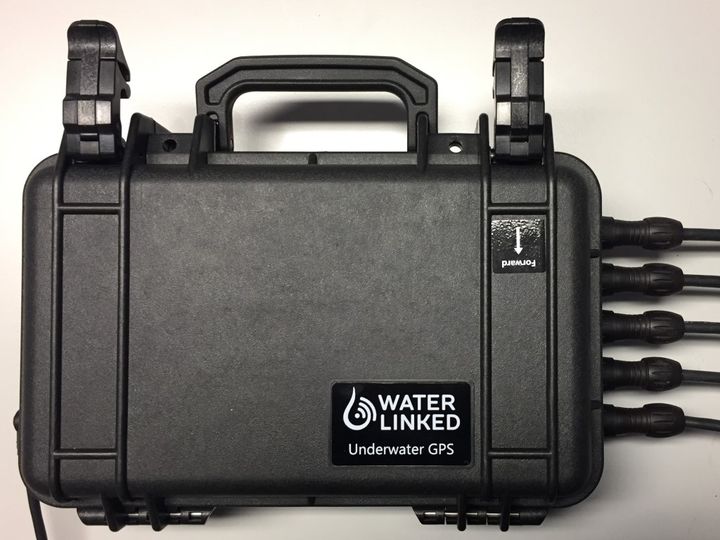
水中 GPS の船側の装置(Topside)
機体の位置を、地図の上に緯度経度で出す装置です。船側で受信機 4 個入りのアンテナを水中に下ろし、機体側の発信器(Locator)を音で追います。
見つけた物の場所を、緯度経度で報告書に残せます。位置が出るのは、アンテナを中心に半径と深さが 100 m(R100)か 300 m(R300)の円柱の中だけです。DVL と組み合わせて位置保持に地図の座標を付ける設定は、両社の手順書にあります。ただし Blue Robotics の DVL の拡張では、水中 GPS と組み合わせるモード(DVL+GPS)は試験的な扱いです。船の上では外部の GNSS コンパスも要るので、当社で動作を確かめてから案内します。
機体側の発信器 Locator A1
機体側の Locator は 2 種類です。
- A1 はテザーの空きペア 1 対で船側へつなぎ、耐圧は 300 m です。
- U1 は電池で動き、1 回に約 6 時間使えます。機体側の配線は要りませんが、耐圧は 200 m で、長く使うと位置が少しずつずれます(6 時間で約 1 m)。
どちらも BlueOS の拡張で機体に位置を渡し、設定は当社で行います。
船側の装置(Topside)にコンパスは無く、船の方位を手で入れます。船の向きが変わる所では方位を何度も入れ直すことになるので、外部コンパスをつなぎます。Topside は Wi-Fi を内蔵するので、電波法上の扱いは当社で確かめてご案内します。Blue Robotics の店では扱っていません(2026 年 10 月時点)。入手経路はお見積りのときに確認します。
| 項目 | 水中 GPS(UGPS G2) |
|---|---|
| 範囲 | アンテナを中心に、半径と深さが 100 m(R100)か 300 m(R300)の円柱の中。U1 は R300 でも下方 200 m まで |
| 耐圧 | Locator A1 300 m、U1 200 m、アンテナ 300 m |
| 接続と機体側で使うもの | A1 はテザーの空きペア 1 対と配線穴 1 つ(Fathom Slim テザーは予備ペアが無く使えない)。U1 は配線なし |
| 水中重量 | A1 は公表されていません(空中 30 g)。U1 は 75 g(空中 175 g) |
| 精度 | 距離の誤差 0.2% 未満、方位の誤差 1° 未満(静止した船側で方位を入れてあるとき)。メーカーは 100 m 先で 1 m 以内としている |
| 船側の準備 | アンテナは空中 1,900 g、展開時 151 cm。基部を水面下 1 m 以上に沈め、Topside から 10 m 以内(ケーブルの長さ)に置く |
向く現場は、発見地点の記録、水深図づくり、船側の準備に時間を取れる現場です。
入る組み合わせは「地図に残す」「海底の地形を測る」の 2 つです。設置と使い方は、水中 GPS の使い方にまとめています。
参考Water Linked のBlueROV2 Kit、範囲と精度、System setup(Docs)
Cerulean ROVL Mk V
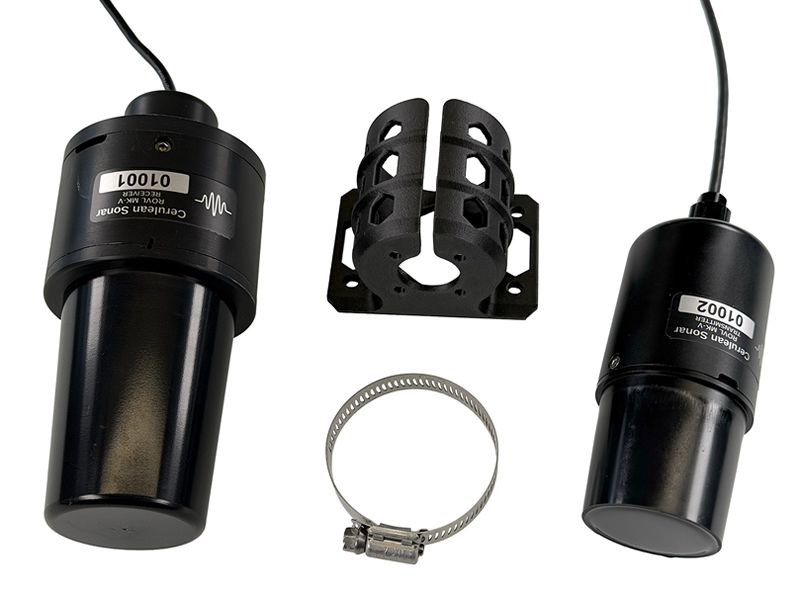
Cerulean ROVL Mk V(左が船側の受信機、右が機体側の送信機)
船側の受信機から機体の方位と距離を音で取り、位置を追う装置です。水中 GPS と同じ目的で、どちらかを選びます。
機体がいま船からどの方向、どの距離にいるかが分かり、見つけた物の位置を記録できます。緯度経度にするには、船の上に GPS(NMEA)をつなぎます。岸壁など受信機が動かない所なら、位置を手で入れても構いません。受信機は水中に下ろすので、受信機では GPS を受けられません。位置保持は DVL の役目で、ROVL は位置を追う装置です。
到達は斜距離(受信機から機体までの直線の距離)で 300 m までで、遠いほど誤差は大きくなります。メーカーの試験は旧型の Mk III で、氷の張った浅い湖で水平に離して測りました。約 110 m で幅約 10 m、295 m で幅約 35 m に位置が散らばりました。
船側の受信機は水中に下ろし(耐圧 50 m)、PoE(Ethernet の線で電源も送る方式)の Ethernet 専用です。受信機に給電してテザーと PC につなぐ機器が要り、メーカーは Cerulean の Network Hub を勧めています。
| 項目 | ROVL Mk V |
|---|---|
| 到達距離 | 斜距離 300 m まで(それより遠いと位置が出ない。遠いほど誤差が大きい) |
| 耐圧 | 機体側 300 m、船側の受信機 50 m |
| 接続と機体側で使うもの | 機体側は Ethernet。イーサネットスイッチの口 1 つと配線穴 1 つ。船側は PoE の Ethernet 専用で、給電とつなぎ込みの機器が要る(メーカーの推奨は Network Hub) |
| 水中重量 | 機体側 170 g(空中 440 g)。船側の受信機は水中で 75 g 浮く(空中 325 g) |
| 更新と分解能 | 1〜5 Hz。0.1° と 0.1 m(分解能であって精度ではない) |
| 電源 | 機体側 10〜28 V、約 3 W |
水中 GPS との使い分けは、位置の精度が要るなら水中 GPS 寄り、簡便さは ROVL 寄りです。水中 GPS は受信機 4 個のアンテナで測り、メーカーは 100 m 先で 1 m 以内としています。ROVL は受信機 1 本で、メーカー自身が測量級ではないとしています。その代わり船側は、アンテナを組み立てる水中 GPS より準備が軽く、受信機を下ろしてハブにつなぎます。方位は受信機のコンパスで取ります(校正が要ります)。
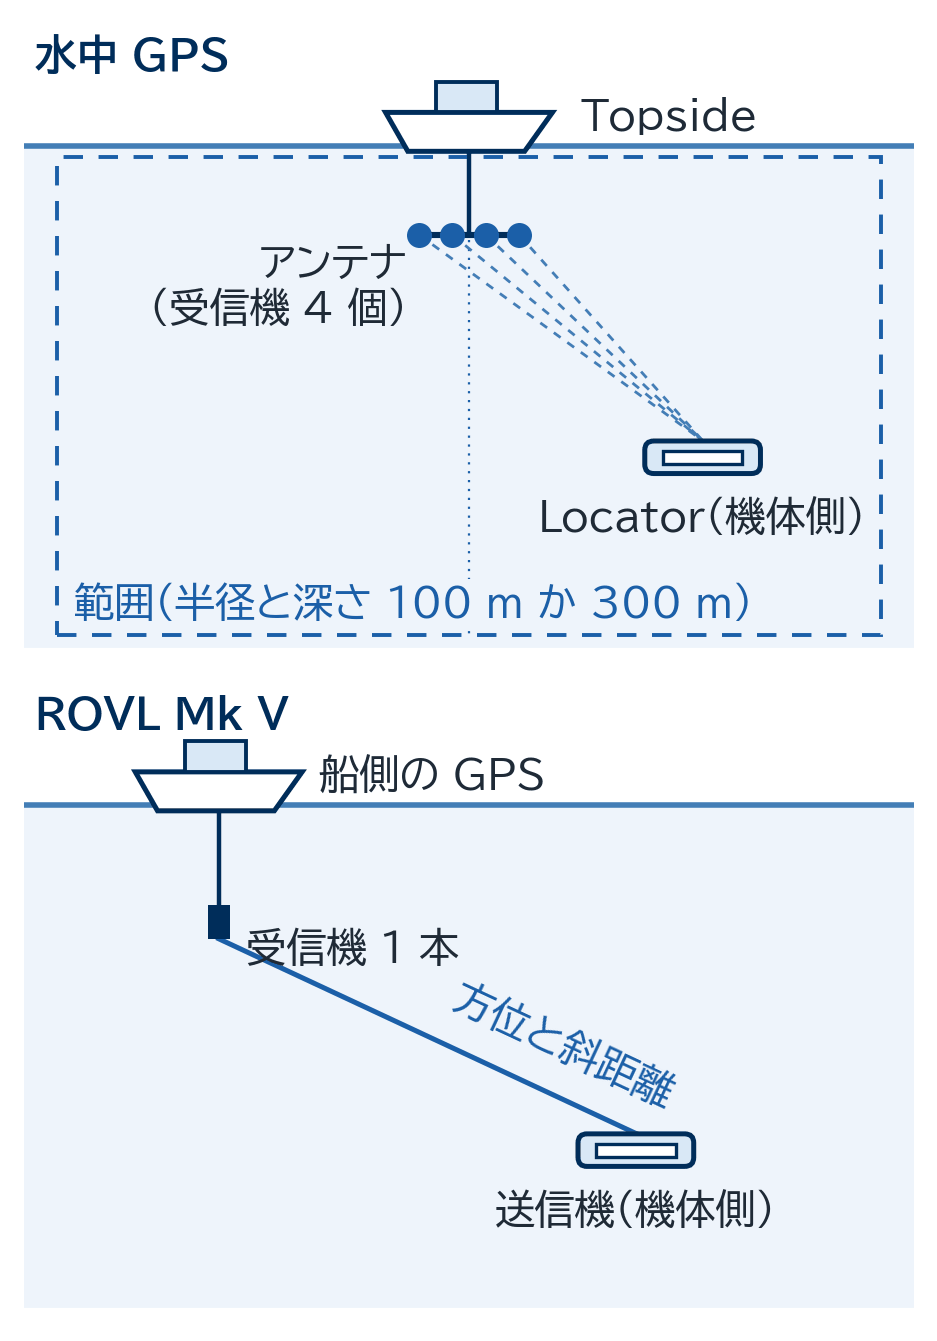
水中 GPS と ROVL の仕組み(模式図)。水中 GPS は受信機 4 個のアンテナで測り、船の方位を Topside に入れます。ROVL は受信機 1 本で方位と距離を取り、船側の GPS で緯度経度にします
向く現場は、発見地点の記録、深場の調査や回収です。
入る組み合わせは「地図に残す」「深場 300 m」の 2 つです。型式の違いと船側の構成は、ROVL Mk V(Mark V)と Omnitrack の紹介にまとめています。
参考Cerulean Sonar のROVLe Bundle Mark V、General Specifications、Overview(Docs)
Newton グリッパー
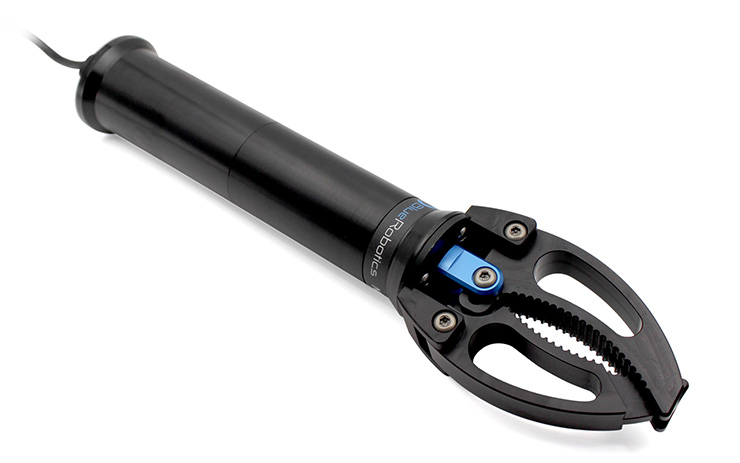
Newton 水中グリッパー
Newton 水中グリッパーは、機体の前寄りに付けて物を掴む腕です。手元のボタンで開け閉めします。
落とし物や流された漁具、沈めた機器を掴んで回収できます。開口は 62 mm で、ロープや小さな機器を掴めます。大きな物には回収ロープを掛けて船から引き上げ、絡んだテザーの解放にも使えます。
吊り上げられる重さの公式値は無いので、重い物は掴んで持ち上げず、ロープを掛けて船から引きます。1 分以上続けて開閉するとモーターが過熱します。取り付けは底板の前寄りが標準で、前面に付けるにはルーフラックが要ります。
| 項目 | Newton グリッパー |
|---|---|
| 開口と把持力 | 開口 62 mm。把持力 97 N(先端)、124 N(中央)。負荷を検知して自動で止まる |
| 耐圧 | 300 m |
| 接続と機体側で使うもの | PWM 1 本と配線穴 1 つ。開閉のボタン割り当ては設定が要る(当社で行う) |
| 水中重量 | 267 g(空中 524 g) |
| 電源 | 9〜18 V、最大 6 A |
| 吊り上げられる重さ | 公表されていません |
向く現場は、落とし物や漁具の回収、絡んだケーブルの処理です。
入る組み合わせは「探して拾い上げる」「水質と底質を調べる」「深場 300 m」の 3 つです。
参考Blue Robotics のNewton Subsea Gripper 製品ページ、取り付けガイド
底質サンプラー
Newton 底質サンプラー アタッチメント
Newton 底質サンプラー アタッチメントは、グリッパーの爪を替えて海底の泥や砂をすくう道具です。Newton グリッパー専用で、本体は別売です。
海底の泥や砂を、1 回に最大 300 cc 採って持ち帰れます。ゴムのカップが試料に沿って変形し、浮上の間はゆるく閉じて試料を保ちます(密閉ではありません)。養殖場やダム湖の底の状態を、実物で確かめられます。
付け替えは数分ですが、3 mm の六角レンチとネジロック剤が要ります。付けている間はグリッパーとして物を掴めません。採取では海底に近づいてスラスターが砂を巻き上げるので、作業後は機体を真水で洗います。
| 項目 | 底質サンプラー |
|---|---|
| 採取量 | 1 回に最大 300 cc(カップ 2 個。直径 120 mm、深さ 25 mm) |
| 耐圧 | 公表されていません(土台の Newton グリッパーは 300 m) |
| 接続と機体側で使うもの | 配線なし。グリッパーの PWM と配線穴をそのまま使う |
| 水中重量 | 公表されていません |
| 付け替え | 数分。3 mm 六角レンチと中強度のネジロック剤(金属部分だけに塗る) |
向く現場は、養殖、ダム湖、環境調査での底質の採取です。
入る組み合わせは「水質と底質を調べる」です。
参考Blue Robotics のSediment Sampler 製品ページ、取り付けガイド
exploreHD カメラ
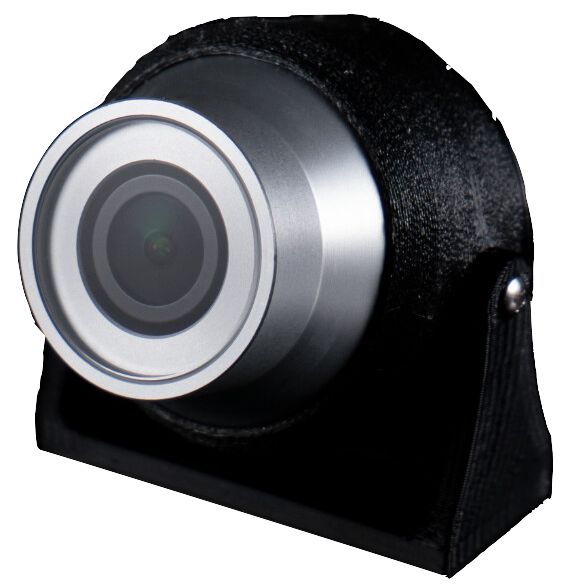
DeepWater Exploration exploreHD USB カメラ
標準のカメラとは別に付ける、2 つ目のカメラです。DeepWater Exploration exploreHD USB カメラを向きを決めて機体の外に付け、別の画面に映します。
後方や真下、グリッパーの手元を、正面のカメラと同時に見られます。掴む作業を、手元の画面で確かめながら進められます。映像は 1080p の 30 fps で、耐圧は 400 m です。
2 つの映像を同時に出せるのは Cockpit で、別の操縦ソフトの QGroundControl は切り替えて見ます。映像は BlueOS が自動で設定し、出ないときは映像の設定を初期化するか手で足します(当社で設定します)。
| 項目 | exploreHD |
|---|---|
| 解像度 | 1920×1080、30 fps(H.264)。水中の画角は約 82° |
| 耐圧 | 400 m |
| 接続と機体側で使うもの | USB 2.0。Raspberry Pi の USB の口 1 つと配線穴 1 つ |
| 水中重量 | 44 g(空中 84 g) |
| そのほか | 電源は USB の 5 V(1.2 W)。Raspberry Pi に直結できるのは通常 2 台まで |
向く現場は、回収作業や、真下を見ながらの点検です。
入る組み合わせは「探して拾い上げる」「映像をきれいに残す」の 2 つです。取り付けの手順はexploreHD の取り付けにまとめています。
参考exploreHD の仕様(DeepWater Exploration)、BlueROV2 への取り付け(Blue Robotics)
MarineSitu C3 ステレオカメラ
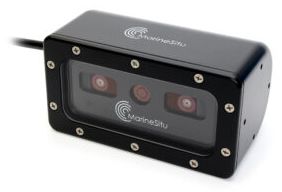
MarineSitu C3 ステレオカメラ
3 つのカメラで撮り、左右の画像から寸法を読み取れるカメラです。12 MP のカラーカメラ 1 つと、寸法を測るための左右 2 つのカメラを持ちます。
橋脚や護岸の損傷を撮り、潜水後に静止画の上で寸法の目安を読み取れます。左右の画像で同じ点に線を引くと、その長さが出ます。付属のソフトでできるのは撮影、閲覧、計測、CSV の書き出しまでで、3D 化は別の写真測量ソフトで行います。
精度の公式値は無く、左右の画像で同じ点を見分けられないと測れません。濁り、模様の無い面、画面に入る光源、暗すぎ、近すぎや遠すぎで失敗します。水中 430 g で DVL A125(500 g)に次いで重く、底板への穴あけとバラストの調整が要ります。
| 項目 | MarineSitu C3 |
|---|---|
| カメラ | 3 眼(12 MP のカラー 1 つと、計測用の左右 2 つ) |
| 耐圧 | 1,000 m(潜れる深さは機体で決まる) |
| 接続と機体側で使うもの | Ethernet。イーサネットスイッチの口 1 つと配線穴 1 つ |
| 水中重量 | 430 g(空中 1,700 g。金具を除く) |
| そのほか | ライブ映像は 3〜5 fps。計測は保存した静止画で行う |
向く現場は、橋脚、護岸、沈船の損傷計測です。
入る組み合わせは「損傷の大きさを測る」です。
参考Blue Robotics のMarineSitu C3 製品ページ、BlueROV2 への統合ガイド
4K Cam(Blue Robotics)
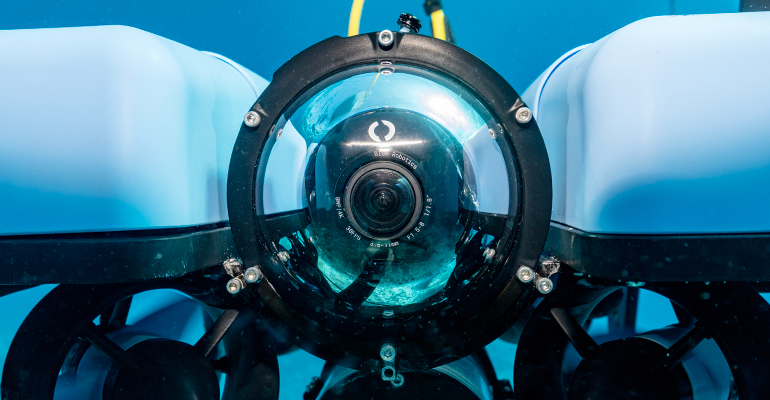
4K Cam を BlueROV2 の耐圧容器に入れたところ
標準のカメラを 4K の IP カメラに替える、Blue Robotics の製品です。機体の 4 インチの耐圧容器の中に収まり、当社は正規代理店として交換と設定を支援します。
点検の記録を、4K(3840×2160)か 1080p の 30 fps で残せます。光学 2 倍のズームとチルトを内蔵しています。
Ethernet の IP カメラなので、イーサネットスイッチと電源、PWM 3 本の配線が要り、標準の USB カメラ一式と入れ替えます。PWM の口はもう 1 つ、ズームとフォーカスの連動のために空けておきます。録画は操縦用 PC の Cockpit で行い、ズームとフォーカスの連動は Navigator と Cockpit が前提です。チルトの可動範囲は 126° で、標準カメラの ±90° より狭くなります。
| 項目 | 4K Cam |
|---|---|
| 解像度 | 3840×2160 または 1920×1080、30 fps。光学 2 倍ズーム |
| 耐圧 | 容器の中に入るので機体に従う(アクリル筒 100 m、アルミ筒 300 m) |
| 接続と機体側で使うもの | Ethernet(IP カメラ)。イーサネットスイッチの口 1 つと、PWM の空きから 3 つ(FOCUS、ZOOM と、連動のために空けておく 1 つ。TILT は標準カメラのチルトの出力を引き継ぐ)。配線穴は使わない(標準カメラが使っていた USB の口が空く) |
| 水中重量 | 容器の中なので浮力は変わらず、外す標準のカメラ一式との重さの差がそのまま水中重量に加わる。差は最大で約 130 g(156 g から、外す USB カメラ 17 g とサーボ 9.4 g を引いた計算値。外す台の重さは公表されていない) |
| そのほか | 映像の遅延は 4K で 225 ms、1080p で 210 ms(メーカー測定値)。テザーの帯域は 20 Mbps 以上 |
向く現場は、記録の画質を求める点検や、お客さまへの報告が要る現場です。
入る組み合わせは「映像をきれいに残す」です。詳しくは4K Cam の紹介にまとめています。
参考Blue Robotics の4K Cam 製品ページ、BlueROV2 取り付けガイド、標準カメラとチルトの製品ページ
Lumen ライト
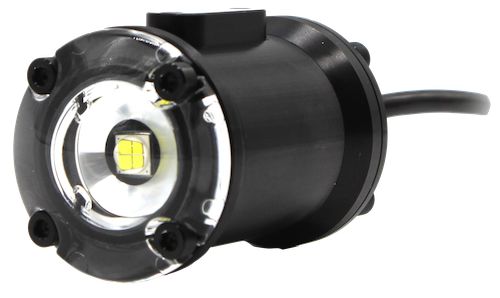
Lumen 水中ライト
BlueROV2 のライトと同じ Lumen を足して、手元や真下を照らします。ライトは注文時に 2 灯か 4 灯を選び、追加はLumen 水中ライト(接続済みセット)を使います。
深場や夜間でも、手元や真下を明るく照らせます。寸法を測る C3 や撮影は暗すぎると失敗するので、照明を足して補います。取り付けの位置と向きは、現場に合わせて当社で決めます。
接続済みのセットを今あるライトに連結し、一緒に調光します。連結はメーカーが案内する使い方ですが、既存のライトに組み込む手順書は無く、ライトを開けてペネトレーターを差し替える作業を当社で行います。連結できる灯数は配線に流せる電流で決まるので、当社で確かめます。調光は系統ごと(最大 2 系統)で、灯数を増やした分だけ電池の持ちは短くなります。
| 項目 | Lumen |
|---|---|
| 明るさ | 1,500 lm(15 W)。照射角は水中で 135° |
| 耐圧 | 500 m |
| 接続と機体側で使うもの | PWM の信号 1 本(電源と GND を合わせた 3 線)。今あるライトに連結すれば、配線穴も PWM の口も増えない。別系統にするなら配線穴 1 つと PWM の口 1 つ |
| 水中重量 | 1 灯 50 g(空中 118 g) |
| そのほか | 調光は系統ごと(最大 2 系統)。上限の灯数は公表されていない(配線の電流で決まる) |
向く現場は、深場や夜間の撮影、真下を見る点検、3D 化の素材集めです。
入る組み合わせは「損傷の大きさを測る」「映像をきれいに残す」の 2 つです。
参考Blue Robotics のLumen 製品ページ、接続済みセットの製品ページ
Celsius 温度センサー
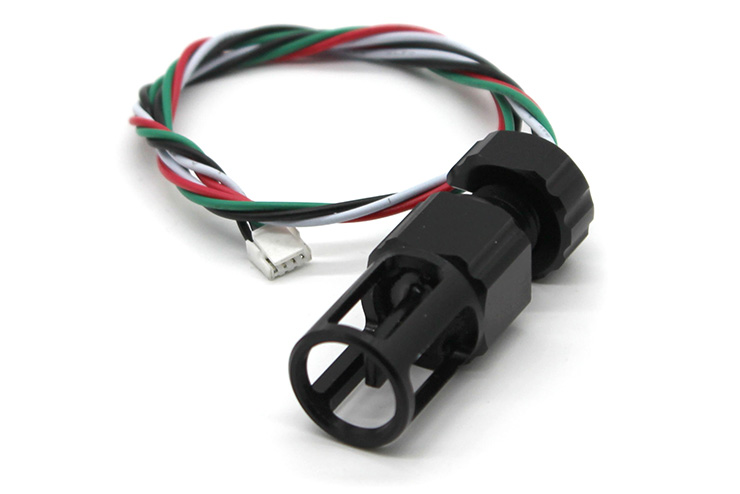
Celsius 高速応答温度センサー
水温を細かく測る小さなセンサーです。Celsius 高速応答温度センサーは値が水温に追いつくのが速く、潜りながらの記録に向きます。
潜りながら水温を記録し、ログから深さごとの分布を後で整理できます(整理は当社で行います)。機体に付いている Bar30 の温度計は精度が ±4 ℃ なので、水温の計測には Celsius を使います。ANB pH も水温を ±0.2 ℃ で測るので、水温の精度と速さが要るときに Celsius を足します。
Blue Robotics は 2026 年 10 月 20 日に、センサーを TMP119 に替えた新しい版を出しました。新しい版は絶対精度 ±0.08 ℃(0〜45 ℃、標準値は ±0.03 ℃)で、時定数(値が追いつくまでの時間の目安)は 0.8 秒未満です。使うには ArduSub 4.7 以降が要ります。前の版(TSYS01)は絶対精度 ±0.1 ℃(−5〜50 ℃)です。お届けする版は、お見積りのときにご案内します。
速く潜ると、値が深さに少し遅れます。記録が残るのは、既定ではアームしている間(スラスターを動かせる状態)だけです。
| 項目 | Celsius |
|---|---|
| 測定範囲と精度 | 新版 ±0.08 ℃(0〜45 ℃、標準値は ±0.03 ℃)、時定数 0.8 秒未満。旧版 ±0.1 ℃(−5〜50 ℃) |
| 耐圧 | 6,000 m(新版)/975 m(旧版) |
| 接続と機体側で使うもの | I2C。Navigator の I2C の口と配線穴 1 つ |
| 水中重量 | 公表されていません |
| そのほか | 読みは Cockpit の画面に出せる(1.19 以降。2026 年 10 月時点ではベータ版)。ログへの記録は当社で設定する |
向く現場は、養殖場、ダム湖、環境調査です。
入る組み合わせは「水質と底質を調べる」です。
参考Blue Robotics のCelsius 製品ページ、温度を見る手順、Technical Reference(旧版の値)
ANB pH センサー
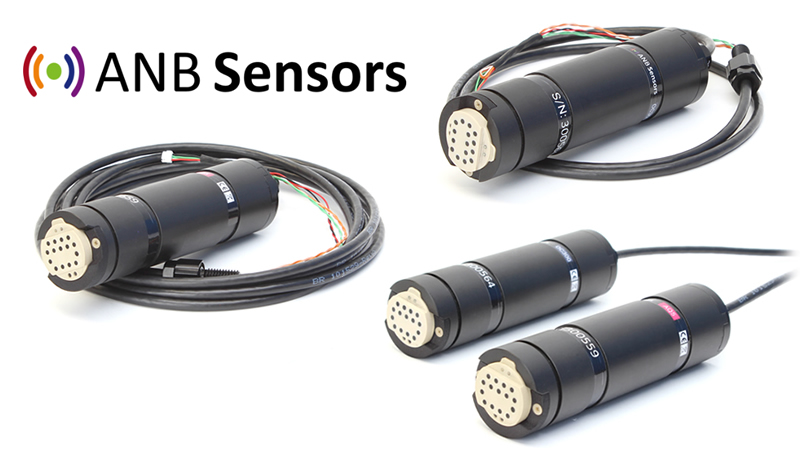
ANB Sensors の pH センサー
水の pH を、測る前の校正なしで測るセンサーです。センサー自身が基準を確かめる仕組みで、現場に出る前の調整作業が要りません。ROV には 300 m 対応の OC300 を選びます(5 m 対応の AQ5 は水面向けです)。
潜りながら pH と水温を記録し、深さごとの分布を後で整理できます。塩分と導電率も出ますが、出るのは塩分 7 ppt(海水のおよそ 5 分の 1)未満の水だけです。7 ppt を超える汽水や海水で測れるのは pH と水温で、記録の塩分と導電率には 99.99 などの値が入ります。
水に浸けて測定を始めてから最初の値が出るまで約 4 分、安定するまで約 30 分かかります。水に浸かっていないと測定が止まるので、潜ってから値が出るまで 4 分より長くかかることがあります。校正は要りませんが手入れは要り、研磨の間隔は測定の頻度と水質で変わります。校正用の緩衝液や酢に浸けると性能が落ちます。
| 項目 | ANB pH |
|---|---|
| 測定範囲 | pH 2〜10、分解能 0.01、精度 ±0.2 pH。塩分と導電率は 7 ppt 未満の水だけ |
| 耐圧 | 300 m(ROV 用の OC300。AQ5 は 5 m) |
| 接続と機体側で使うもの | RS-485。Bluart 変換アダプター(USB と RS-485 の変換基板、別売)で USB に変換する。Raspberry Pi の USB の口 1 つと配線穴 1 つ。給電は公式手順どおり BLUART 経由 |
| 水中重量 | 40〜80 g(空中 300〜600 g) |
| そのほか | BlueOS の拡張の画面で見て、自動操縦のログに記録(既定ではアームしている間だけ) |
向く現場は、養殖場、ダム湖、環境調査です。
入る組み合わせは「水質と底質を調べる」です。測り方の詳しい説明はANB pH センサーの紹介にあります。
参考ANB pH センサー製品ページ(Blue Robotics)、Sensor Output(ANB Sensors)
ペイロードスキッド
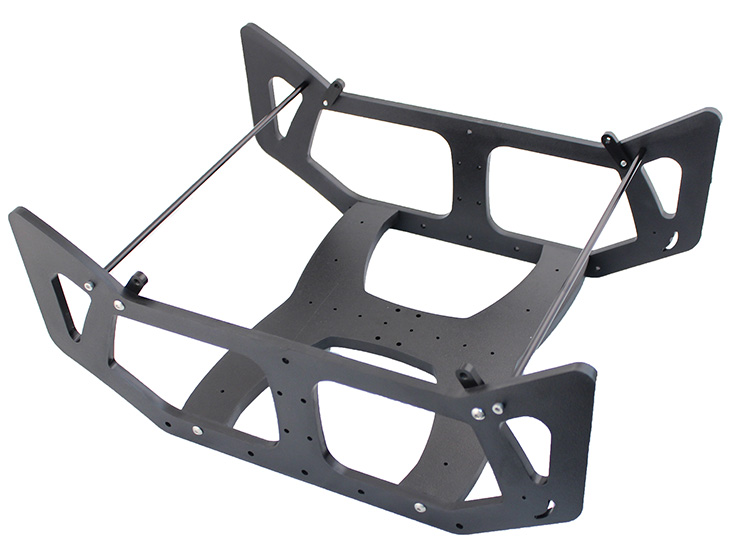
BlueROV2 ペイロードスキッド
機体の下に付ける荷台です。BlueROV2 ペイロードスキッドに、自前のセンサーや計算機を入れた耐圧容器を抱えます。
大学や研究機関の自作のセンサーや計算機を、機体に載せられます。自前の計算機はスキッドの容器に入れ、機体とは Ethernet でつなぎます(スイッチの口を 1 つ使います)。MAVLink(機体とやり取りする通信の決まり)で、機体に指令を送れます。Auto や Guided、位置保持は、位置センサー(DVL など)を足した場合に試せます。
空の容器は浮くので、バラストを足して中性浮力に戻します(3 インチで長さ約 30 cm の容器 1 本に 4〜6 個が目安)。容器の電源は、機体の分配ブロックから降圧して取るか別の電池にします。載せる機器の浮力と電源の設計は利用者側で行い、積み方は当社がご相談に乗ります。
| 項目 | ペイロードスキッド |
|---|---|
| 寸法 | 475×338×197 mm。中身は側板 2 枚、底板 1 枚と、スキッドを機体に留める取付クリップ 4 個(容器を留めるクランプは別売) |
| 耐圧 | 載せる容器の定格に従う(スキッド自体の公式値はありません) |
| 接続と機体側で使うもの | 機械的な取付のみ。容器へ引く電源と通信の線ごとに配線穴 1 つ。計算機を Ethernet でつなぐならイーサネットスイッチの口 1 つ |
| 水中重量 | 公表されていません(空中 1,200 g) |
| そのほか | 載せられる容器は 3 インチなら 3 本。4 インチの本数はメーカーの資料で食い違うため断定しません |
向く現場は、大学や研究機関など、独自の機器を試したい現場です。
入る組み合わせは「自分の機器を載せる」です。
参考Blue Robotics のPayload Skid 製品ページ、組立ガイド
価格・在庫は各商品ページ(ショップ)でご確認ください。
どれとどれを足すと、何ができるか
組み合わせは、やりたいこと 1 つごとにまとめました。最初の一台(Ping360 と DVL A50)に足す形で書き、足す機器は主なものだけを挙げています。水質の調査は最初の一台が無くても始められ、研究用は Ping360 が無くても始められます(速度を取る DVL A50 は使います)。深場 300 m は、機体と機器を 300 m 対応で組み直します。
各組み合わせの図は、上が機器、下が使う配線穴とスイッチの口です。薄い写真はそのまま使う機器で、「(任意)」の機器と薄いマスは、使うかどうかを選べます。赤いマスは、空きが足りない機器です。
最初の一台(Ping360 と DVL A50)
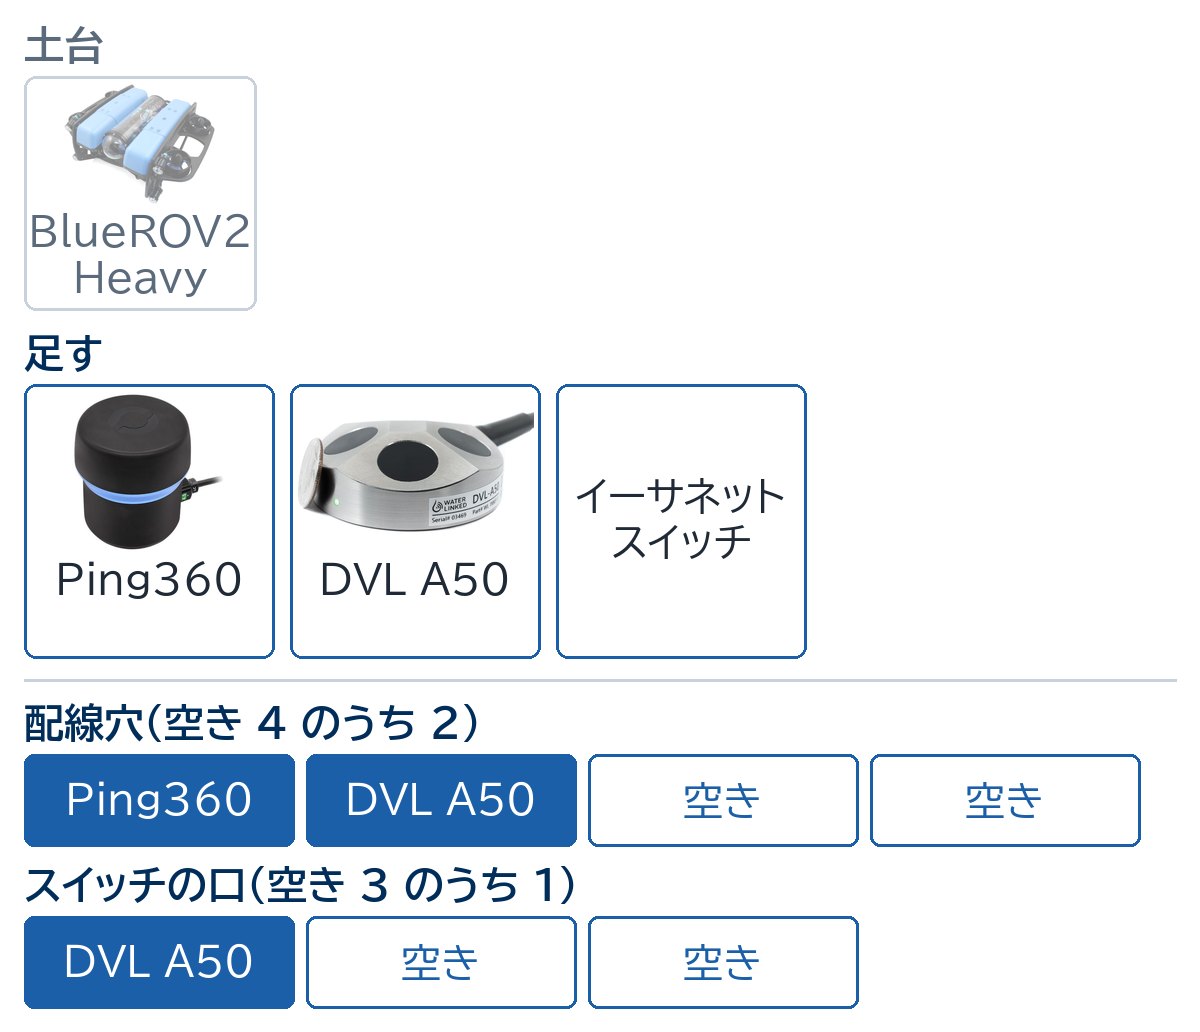
最初の一台の構成
やりたいこと
- 濁った港の岸壁やダム、養殖のいけす、船底で、構造物や沈んだ物の位置を知りたい
カメラに何も映らない水で、まず「見る」と「止まる」をそろえます。
水が濁ってカメラに何も映らなくても、周囲 360° の岸壁や杭、ロープの位置を見つける補助になります。目標を見つけたら近づき、位置保持で操縦の手を離してもその場に留まれます。この一台に、回収のグリッパーや遠くを探すソナー、地図に残す測位を足せます。DVL A50 は、水質の調査と深場を除く組み合わせでそのまま使います。Ping360 は、遠くを探す、海底の地形を測る、損傷の大きさを測るでは外しても構いません。
Ping360 は 1 周に数秒から数十秒かかる、止まって見る装置です。位置保持が効くのは海底から 50 m 以内で、留まれるかは流れとスラスターの余力で決まります。
| 構成の目安 | 最初の一台 |
|---|---|
| 行ける深さの目安 | 機体しだい(100 m か 300 m)。Ping360 と DVL A50 は 300 m |
| 船側の準備 | なし |
| 立ち上げの手間 | 小 |
探して拾い上げる(グリッパーと exploreHD)
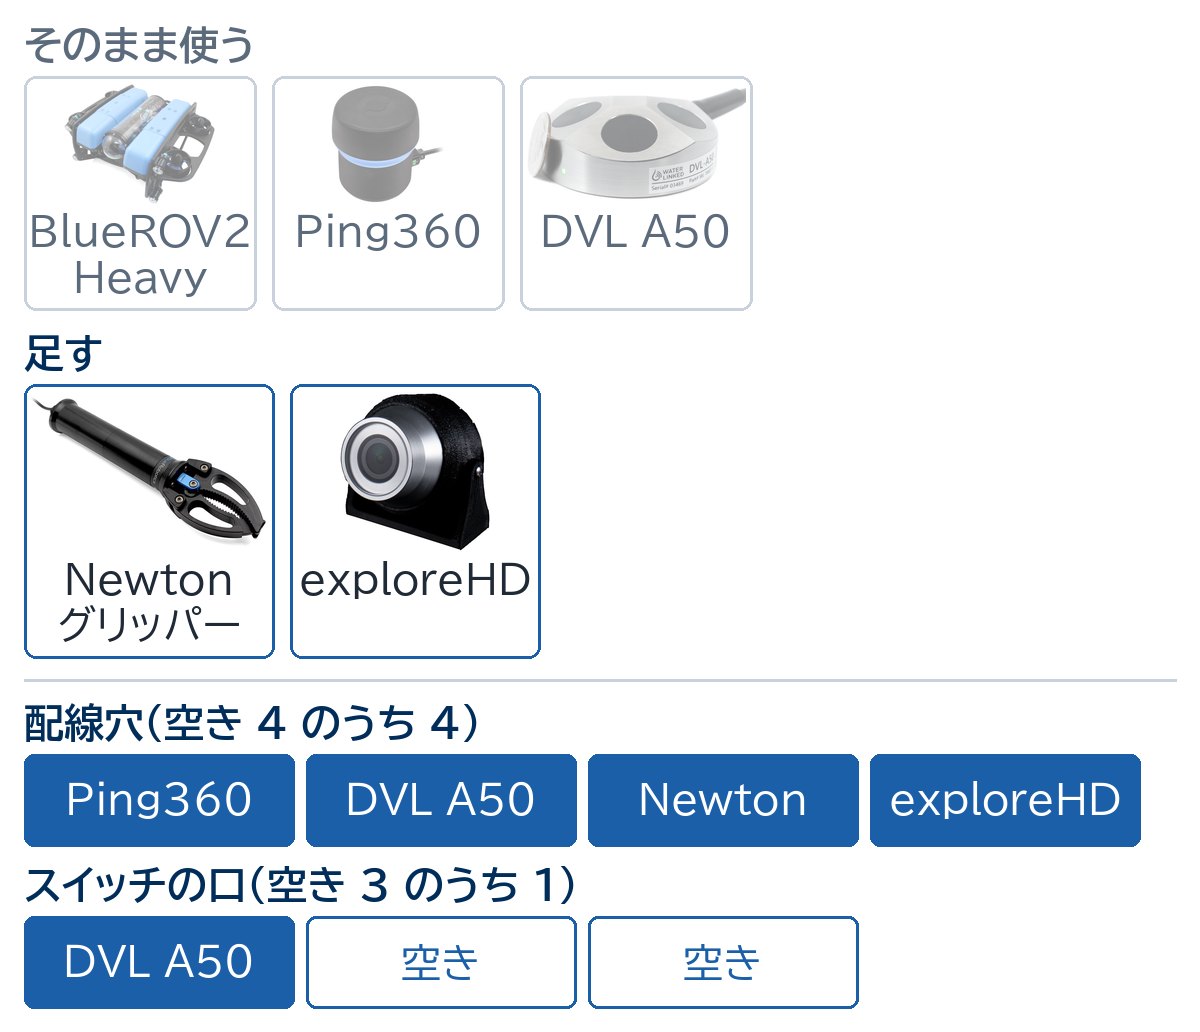
探して拾い上げる構成
やりたいこと
- 落とし物や流された漁具、沈めた機器を回収したい
- 回収ロープを掛けたい、絡んだテザーを外したい
最初の一台の Ping360(探す)と DVL A50(止まる)はそのまま使います。
ソナーで探し、位置保持で止まり、手元を別画面で見ながら掴みます。開口 62 mm に入る物は掴み、大きな物には回収ロープを掛けて船から引き上げます。2 画面を同時に見るのは Cockpit で、QGroundControl は切り替えになります。
機体を傾けて掴むときは、位置保持を切ります。DVL の手順書は、位置保持中はロールとピッチの操作が無効になるとしています。重い物は掴んで持ち上げず、ロープを掛けて船から引きます。この構成で配線穴 4 つが埋まるので、ほかの機器を足すなら穴の使い方を当社で考えます。
| 構成の目安 | 探して拾い上げる |
|---|---|
| 行ける深さの目安 | 機体しだい(100 m か 300 m)。グリッパーは 300 m、exploreHD は 400 m |
| 船側の準備 | なし |
| 立ち上げの手間 | 小 |
遠くを探す(Omniscan か ECHO)
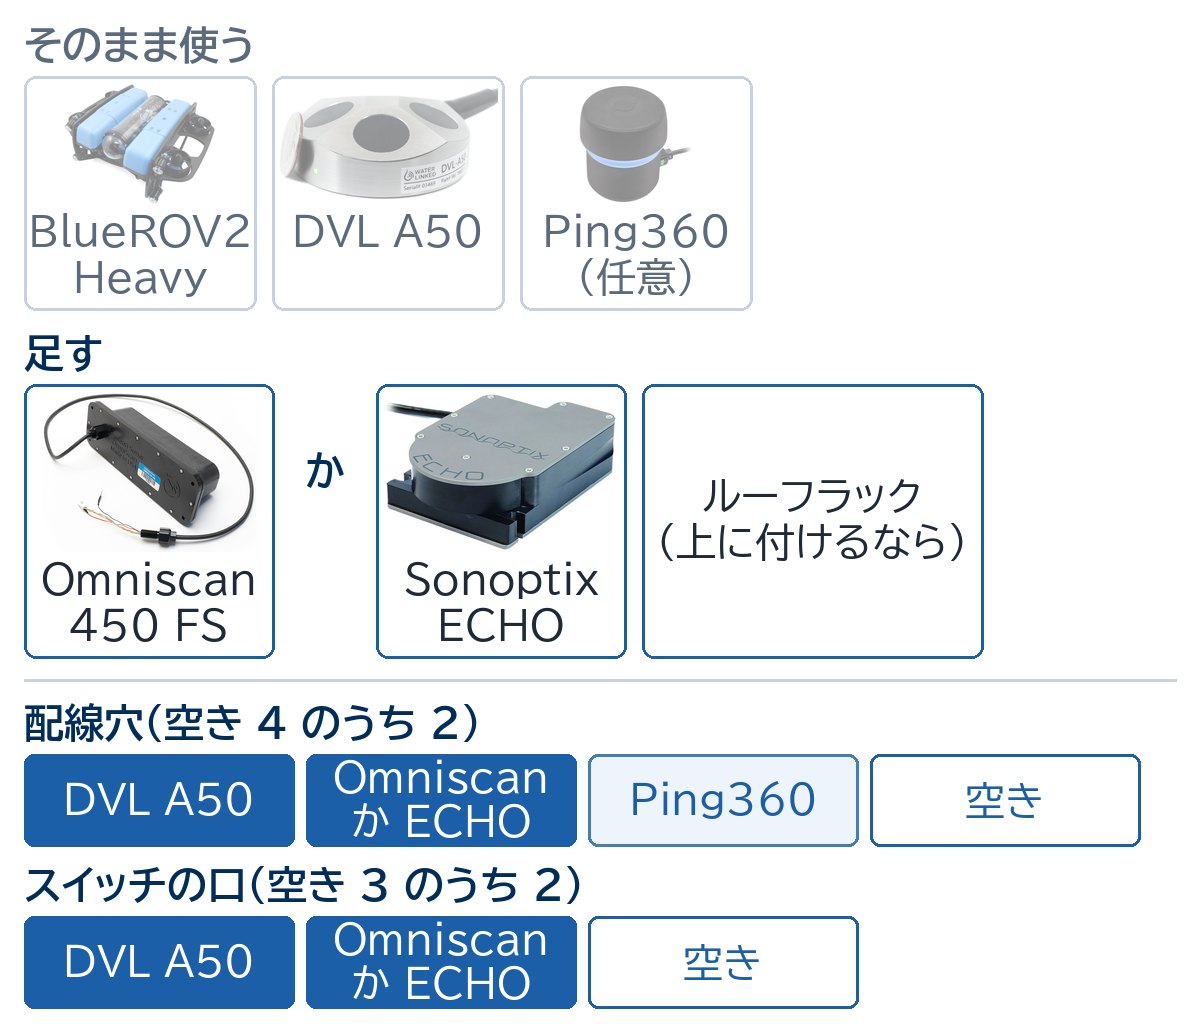
遠くを探す構成。Ping360 は残すかを選べます
やりたいこと
- 広い水域で、沈船など大きな目標を探したい
- 桟橋の杭や岸壁、入り組んだ構造物の周りを、画面で確かめながら進みたい
最初の一台の DVL A50(止まる)はそのまま使い、ソナーはどちらか 1 つを選びます。
Omniscan は機体を回した分だけ像を塗り足し、最大 120 m 先の大きな目標を捉えます。ECHO は前方の扇形を毎秒何度も映し直し、400 kHz で最大 200 m まで見ます。Omniscan の画面は SonarView、ECHO の画面はブラウザで開きます。
ECHO は衝突を防ぐ装置ではなく、画面で確かめながら進むための装置です。最初の一台の Ping360 は周りを見る機器で、この 2 つは前を見る機器です。両方を載せる現場は少ないので、この組み合わせでは Ping360 を外して構いません。Omniscan の 300 m 版の取扱はご相談ください。
| 構成の目安 | Omniscan の場合 | ECHO の場合 |
|---|---|---|
| 行ける深さの目安 | 機体しだい(100 m か 300 m)。Omniscan は 100 m 版なら 100 m まで | 機体しだい(100 m か 300 m)。ECHO は 350 m |
| 船側の準備 | なし | |
| 立ち上げの手間 | 中 | |
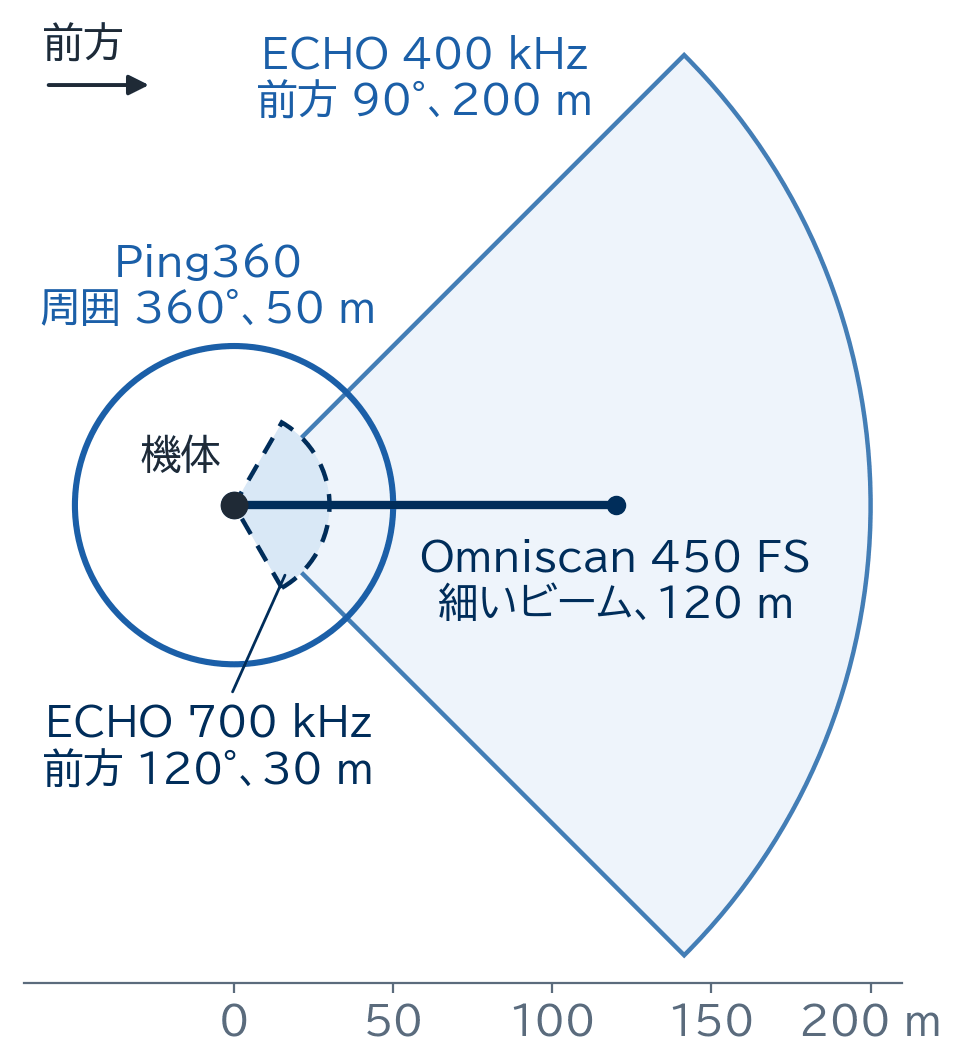
上から見た到達範囲(同じ縮尺。機体は黒い点で、前方は右)。Ping360 はメーカーの公称の最大で、ECHO は Blue Robotics の製品ページの値です。ECHO の 700 kHz は、Sonoptix の現行データシートでは 50 m です。Omniscan は、目標を見分けられた距離です。小さい物や反射の弱い物では手前までになります
ソナーごとの到達範囲を、上から見て同じ縮尺で並べました。Ping360 は周囲 360° を半径 50 m まで見ます。Sonoptix ECHO は 400 kHz で前方 90° を 200 m、700 kHz で前方 120° を 30 m まで見ます。Omniscan 450 FS は 0.8°×50° の細いビームで、前方 120 m の目標を見分けられ、機体を回して像を塗ります。Ping2 は真下の 1 点を約 100 m まで測るので、この図には現れません。小さい物や、泥や砂のように反射の弱い物では手前までになります。
形の違いが、そのまま使い分けになります。
- 周囲を見るなら Ping360
- 進む先を毎秒何度も映すなら ECHO
- 細いビームで遠くの大きな目標を描くなら Omniscan
地図に残す(水中 GPS か ROVL)
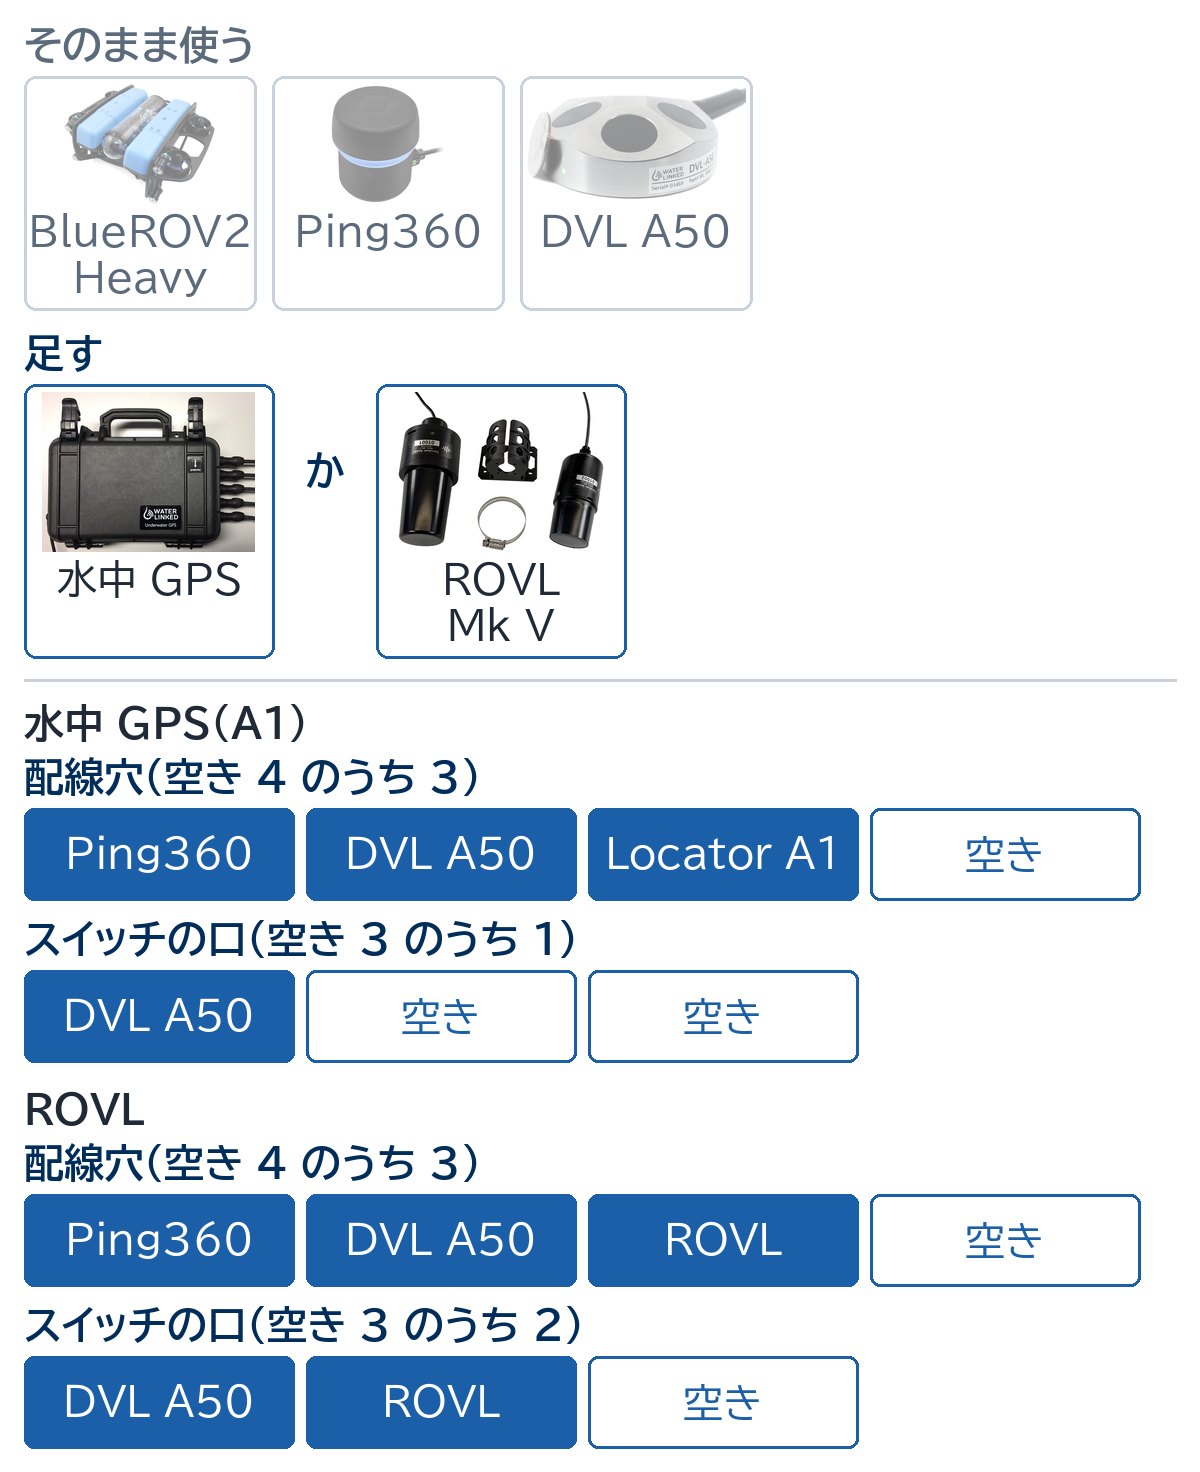
地図に残す構成。水中 GPS は Locator A1 の場合で、U1 なら配線穴は 2 つです
やりたいこと
- 見つけた物の場所を、緯度経度で報告書に残したい
- 調査の記録を地図に重ねたい
最初の一台(Ping360 と DVL A50)はそのまま使い、測位はどちらか 1 つを選びます。
機体の位置が地図の上に出て、見つけた物の位置を緯度経度で記録できます。DVL だけでは出発点からの相対位置しか出ないので、地図に重ねるならここを足します。位置の精度が要るなら水中 GPS 寄り、簡便さなら ROVL 寄りで、現場の条件を聞いて当社が選びます。
どちらも船側の装置を水中に下ろします。水中 GPS は船の方位を入れます(船の向きが変わるなら外部コンパス)。ROVL は緯度経度にするのに船の上の GPS が要ります(岸壁など動かない所なら、位置の手入力でも可)。水中 GPS の入手経路は、お見積りのときに確認します。水中 GPS と DVL を組み合わせる設定(融合)は、Blue Robotics の DVL の拡張では試験的な扱いです。当社で動作を確かめてから案内します。
| 構成の目安 | 水中 GPS の場合 | ROVL Mk V の場合 |
|---|---|---|
| 行ける深さの目安 | 機体しだい(100 m か 300 m)。Locator A1 は 300 m、U1 は 200 m。位置が出るのは R100 なら水深 100 m まで | 機体しだい(100 m か 300 m)。機体側は 300 m、到達は斜距離 300 m まで |
| 船側の準備 | あり(アンテナを水中に下ろし、船の方位を入れる。向きが変わる船では外部コンパス) | あり(受信機を水中に下ろし、給電と接続の機器、船の上の GPS を用意する) |
| 立ち上げの手間 | 中 | |
海底の地形を測る(Surveyor と水中 GPS)
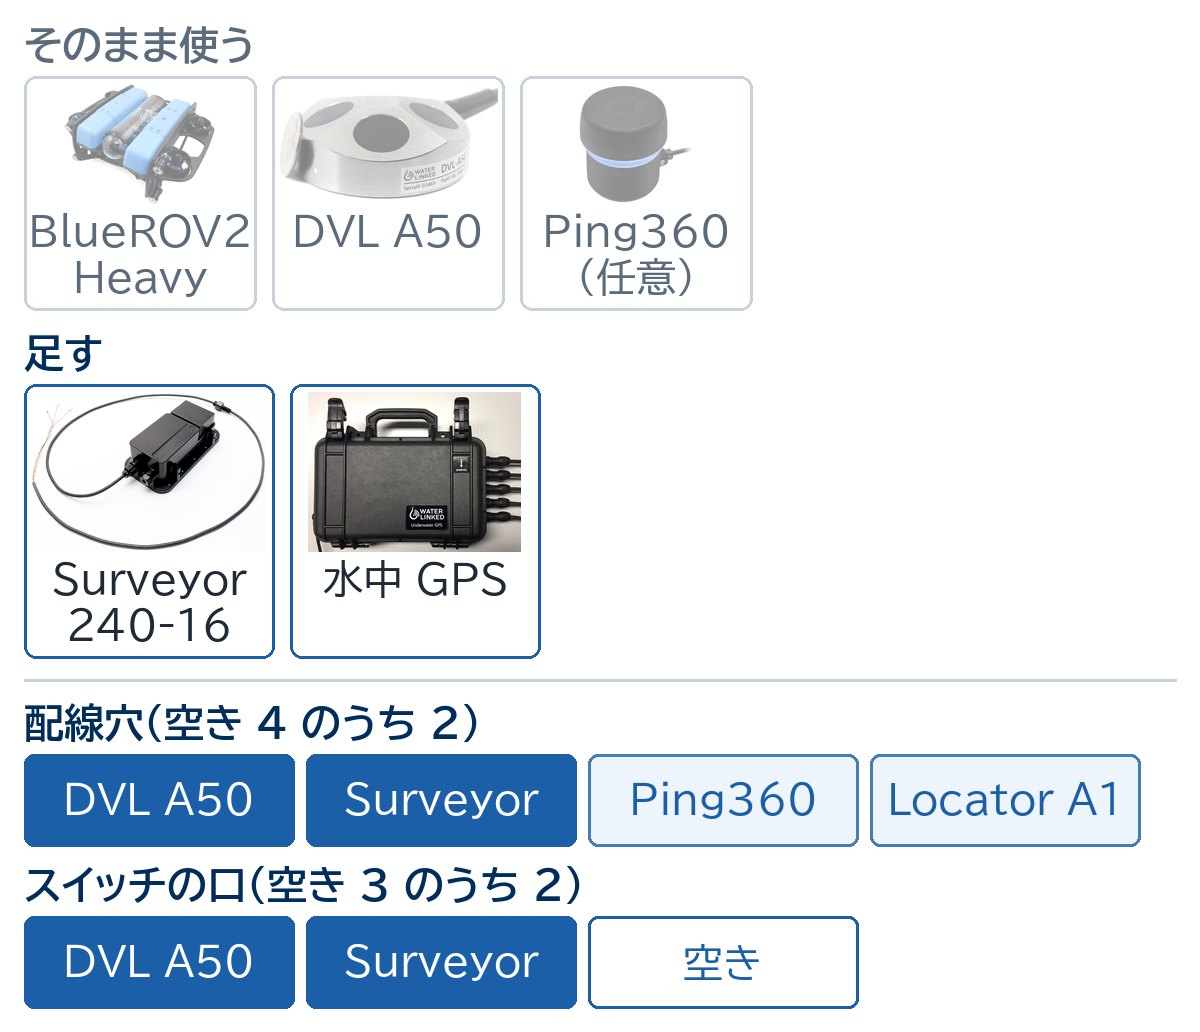
海底の地形を測る構成。Ping360 は残すかを選べ、水中 GPS の機体側は、配線の要る Locator A1 か電池で動く U1 を選べます
やりたいこと
- 港湾やダム湖、漁港の水深図を作りたい
- 船が入れない構造物の下や、深い場所の地形も測りたい
最初の一台の DVL A50(止まる)はそのまま使い、Ping360 は残すかを選べます。
海底の地形を幅 80° の帯で取り、位置を付けて水深図にします。水面を走る無人ボート(BlueBoat)が入れない構造物の下や、深い場所を補えます。届く距離は推奨最大 100 m で、多くの状況で 50 m、条件が悪くても 30 m です。
ROV 用の取り付け金具と取り付けの手順はメーカーに無く、BlueROV2 に付けられるかはお見積りの前に当社で確かめます。地図に付ける位置の取り方(水中 GPS と DVL を組み合わせる設定など)と、その精度も、当社で動作を確かめてから案内します。Ping360 を残し、水中 GPS の機体側を Locator A1 にすると、配線穴 4 つが埋まります。U1 なら 3 つで済みますが、行ける深さは 200 m までです。
| 構成の目安 | 海底の地形を測る |
|---|---|
| 行ける深さの目安 | 機体しだい(100 m か 300 m)。Surveyor は 300 m(ケーブル端のペネトレーターを交換して定格)、Locator A1 は 300 m、U1 は 200 m。位置が出るのは R100 なら水深 100 m まで |
| 船側の準備 | あり(水中 GPS のアンテナを水中に下ろし、船の方位を入れる。向きが変わる船では外部コンパス) |
| 立ち上げの手間 | 大 |
損傷の大きさを測る(C3 と Lumen)
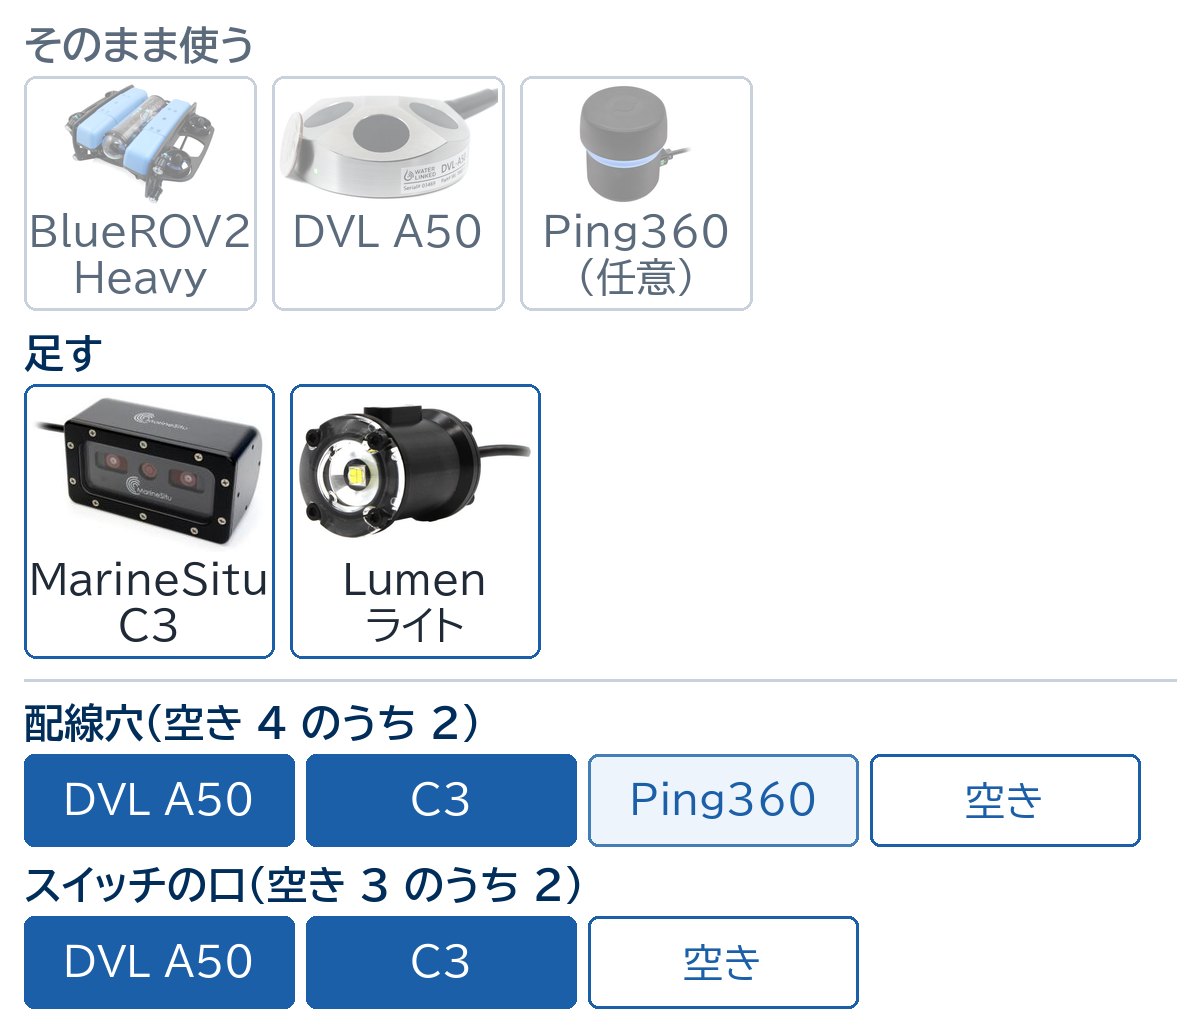
損傷の大きさを測る構成。Lumen は既存のライトに連結するので配線穴を使いません
やりたいこと
- 橋脚や護岸の損傷の大きさを、撮った画像から読み取りたい
沈船や構造物を 3D モデルにしたいときも、ここから始めます。最初の一台の DVL A50(止まる)はそのまま使い、Ping360 は残すかを選べます。
位置保持で止まり、C3 で静止画を撮って持ち帰ります。寸法は潜水後に、左右の静止画の同じ点に線を引いて読みます。3D モデルにするには、別の写真測量ソフトで処理します。
左右の画像で同じ点を見分けられないと測れないので、ライトは光が画面に映り込まない向きに付けます。操縦中に見える映像は毎秒 3〜5 コマで、解析は現場ではなく陸で行います。C3 は水中 430 g と重く、底板の穴あけとバラストの取り直しが要ります。追加のライトは接続済みセットを既存のライトに連結して同時に調光し、連結なら配線穴を使いません。
| 構成の目安 | 損傷の大きさを測る |
|---|---|
| 行ける深さの目安 | 機体しだい(100 m か 300 m)。C3 は 1,000 m |
| 船側の準備 | なし |
| 立ち上げの手間 | 中 |
映像をきれいに残す(4K Cam、exploreHD、Lumen)
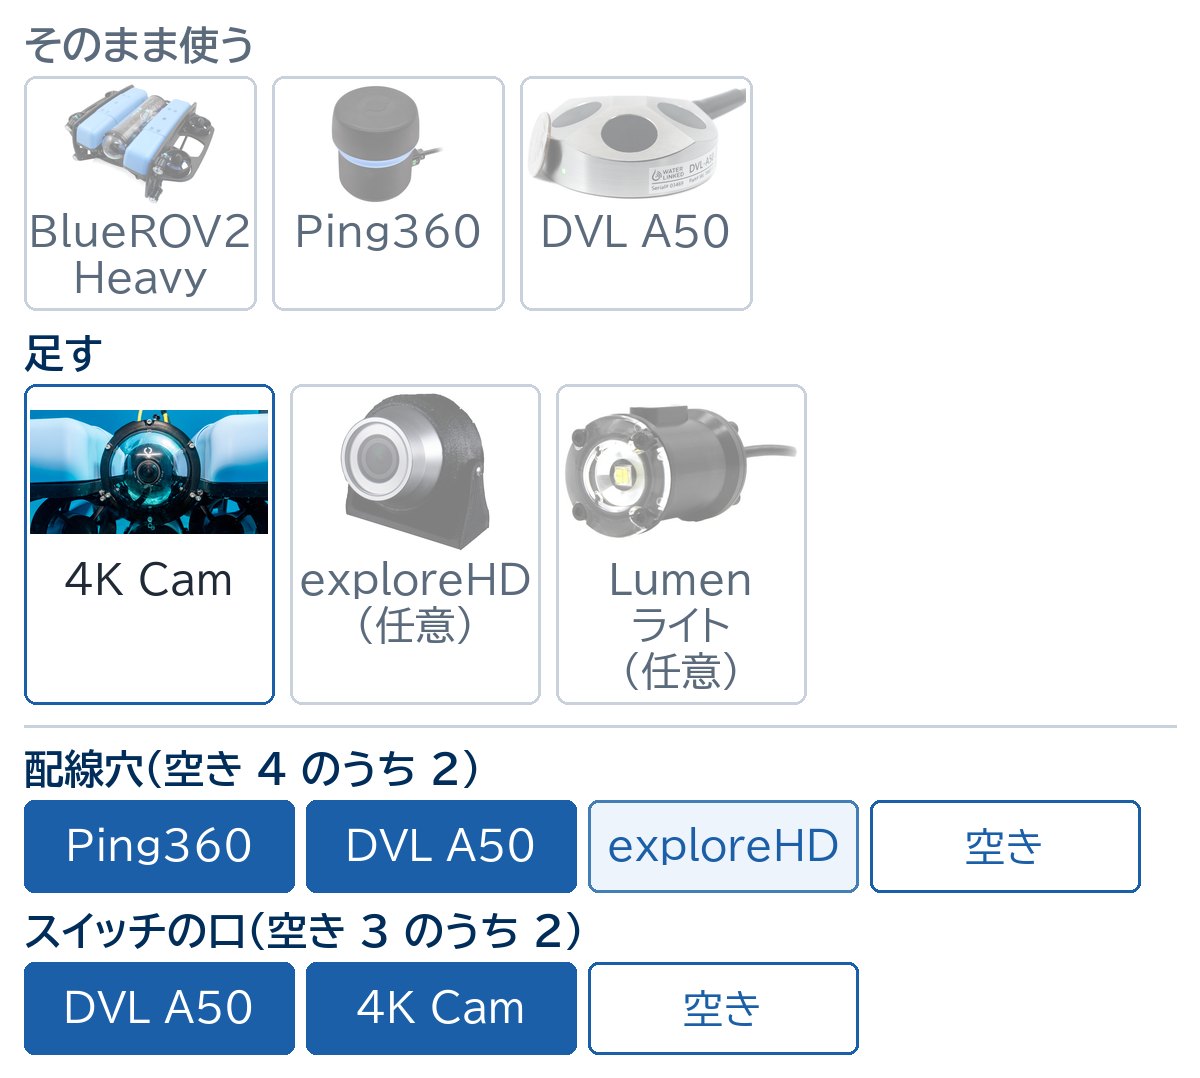
映像をきれいに残す構成。4K Cam は配線穴を使わず、スイッチの口と PWM を使います
やりたいこと
- 点検の記録を報告書に使える画質で残したい
- 後ろや真下を同時に見たい
- 深い場所や夜でも明るく見たい
最初の一台にそのまま足せます。4K Cam を中心に、exploreHD とライトは必要なら足します。
4K Cam で記録の画質を上げ、exploreHD で後方や真下、グリッパーの手元を正面と同時に見ます。ライトを足して、深場や夜間でも手元や真下を照らします。2 画面を同時に見るのも録画も、操縦用 PC の Cockpit で行います。
4K Cam は Ethernet の IP カメラなので、イーサネットスイッチと電源、PWM 3 本の配線が要り、入れ替えだけでは済みません。4K の映像を映す操縦用 PC には、メーカーの推奨があります。
- 5 年以内の Core i5 相当以上
- 専用の GPU(性能の高い内蔵 GPU でも可)
- メモリ 8 GB 以上
ほかのソフトも一緒に動かすなら、メモリは 16 GB 以上です。
テザーの帯域(最大 80 Mbps)のうち、4K Cam には 20 Mbps 以上を見ておきます。exploreHD などほかの映像や Ethernet の機器と一緒に載せるときは、この中で配分します。追加のライトは接続済みセットを既存のライトに連結して同時に調光します。濁りが強い水では、映像よりソナーが頼りになります。
| 構成の目安 | 映像をきれいに残す |
|---|---|
| 行ける深さの目安 | 機体しだい(100 m か 300 m)。exploreHD は 400 m、Lumen は 500 m |
| 船側の準備 | なし |
| 立ち上げの手間 | 小 |
水質と底質を調べる(Celsius、ANB pH、底質サンプラー)
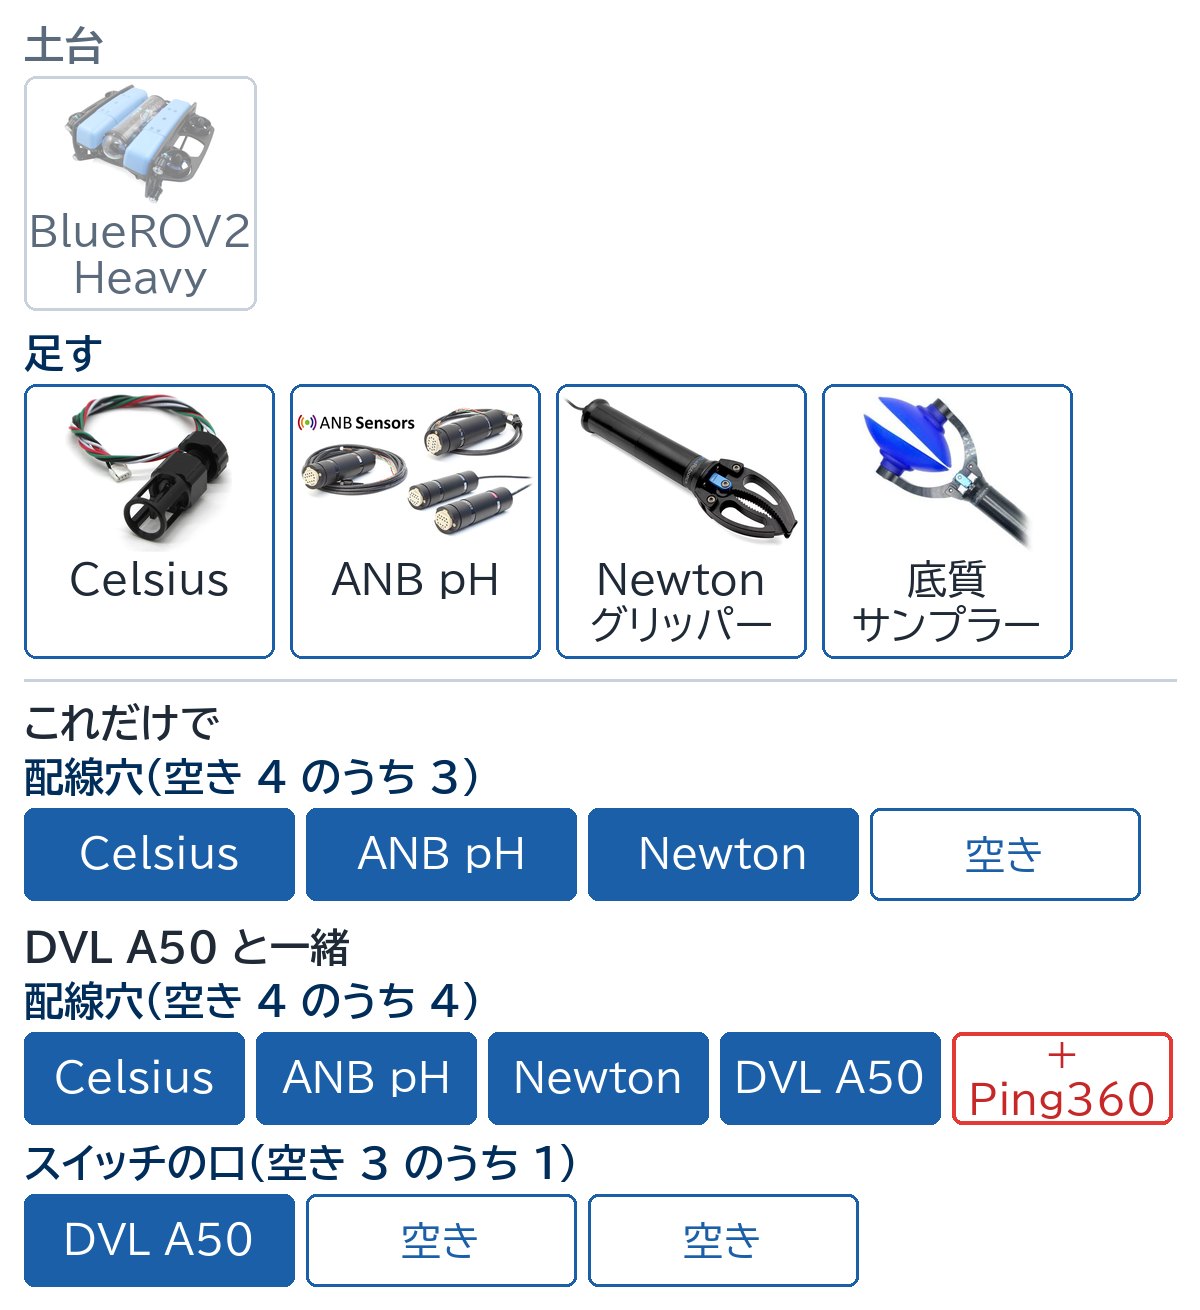
水質と底質を調べる構成。DVL A50 と一緒なら配線穴 4 つで収まり、Ping360 も足すと足りません
やりたいこと
- 養殖場の水質を深さごとに知りたい
- ダム湖や環境調査で水温と pH を記録したい
- 海底の泥や砂を採って持ち帰りたい
最初の一台(Ping360 と DVL A50)が無くても始められ、船側の機器も要りません。
潜りながら水温と pH を記録し、深さごとの分布はログから後で整理します(整理は当社で行います)。底質サンプラーは Newton グリッパーの爪を替えて使い、1 回に最大 300 cc を採れます。
塩分と導電率が出るのは塩分 7 ppt 未満の水だけで、それを超える汽水や海水では pH と水温を測ります。ANB pH は、水に入れて測定を始めてから最初の値まで約 4 分、安定まで約 30 分かかります。
給電は公式の手順どおり BLUART 経由で取ります。取り付け位置は当社で確認します。サンプラーを付けている間は物を掴めず、砂を巻き上げたあとは真水で洗います。配線穴は 3 つ使います。DVL A50 だけを一緒に載せるなら 4 つで収まり、最初の一台(Ping360 も)と一緒だと 5 つになって、そのままでは足りません。
| 構成の目安 | 水質と底質を調べる |
|---|---|
| 行ける深さの目安 | 機体しだい(100 m か 300 m)。ANB pH は OC300 で 300 m |
| 船側の準備 | なし |
| 立ち上げの手間 | 小 |
自分の機器を載せる(スキッドと Ping2)
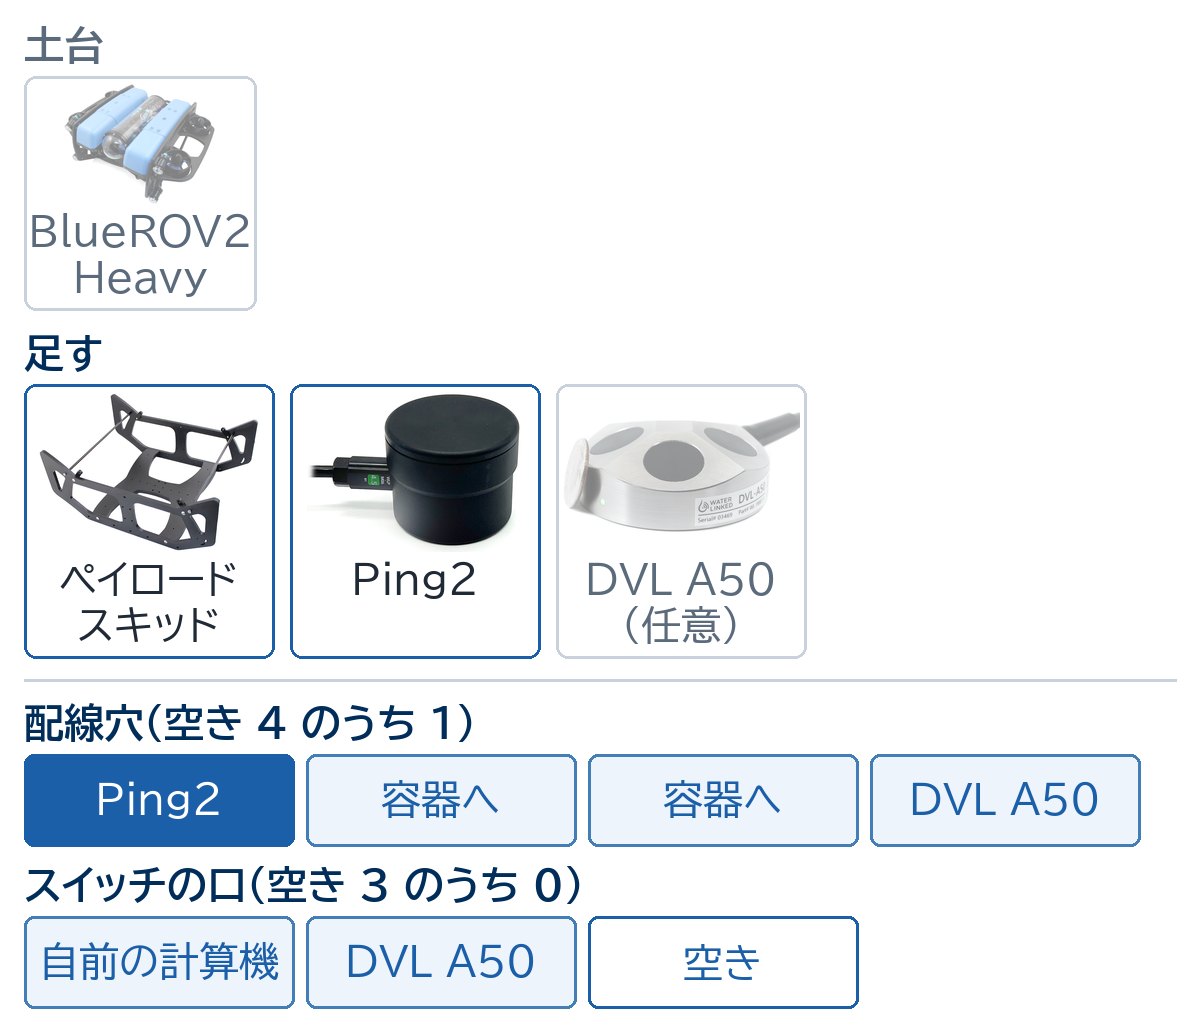
自分の機器を載せる構成。容器への配線は 1 本ごとに配線穴を 1 つ使います。DVL A50 は、自律走行や位置保持を試すときに足します
やりたいこと
- 大学や研究機関で、自作のセンサーや計算機を機体に載せたい
- 自律走行や画像処理の実験もしたい
Ping360 は無くても構いません。速度を取る DVL A50 は、自律走行や位置保持を試すときに要ります。センサーを載せて手で操縦するだけなら、DVL A50 が無くても始められます。
スキッドに自前の容器を載せ、計算機はその容器に入れて機体と Ethernet でつなぎます。そこから MAVLink で指令を送れます。DVL A50 を足せば、その速度と Ping2 の高さを使って自律走査の実験ができます。ArduSub 4.5 以降の SURFTRAK を使うと、海底から一定の高さを保って走れます。
空の容器は浮くので、バラストを足して中性浮力に戻します。自前の機器の浮力と電源の設計は利用者側で行い、当社は積み方のご相談に乗ります。DVL A50 を載せれば、Auto や Guided や位置保持も試せます。SURFTRAK は自動で安全になる機能ではないので、操縦者がいつでも介入できる状態で使います。
スキッドの容器へ引く配線は 1 本につき配線穴を 1 つ使います。電源と通信の 2 本なら、Ping2 と合わせて 3 つ、DVL A50 も載せると 4 つすべてが埋まります。
組立ガイドの「内側の容器が垂直スラスターの流れをふさぐ」という注意は、垂直スラスターが内側にある標準機の話です。Heavy での積み方の指針はメーカーに無いので、容器の位置は当社で確かめます。
| 構成の目安 | 自分の機器を載せる |
|---|---|
| 行ける深さの目安 | 載せる容器しだい。Ping2 は 300 m |
| 船側の準備 | なし |
| 立ち上げの手間 | 利用者しだい |
深場 300 m(水深 100 m を超えるとき)
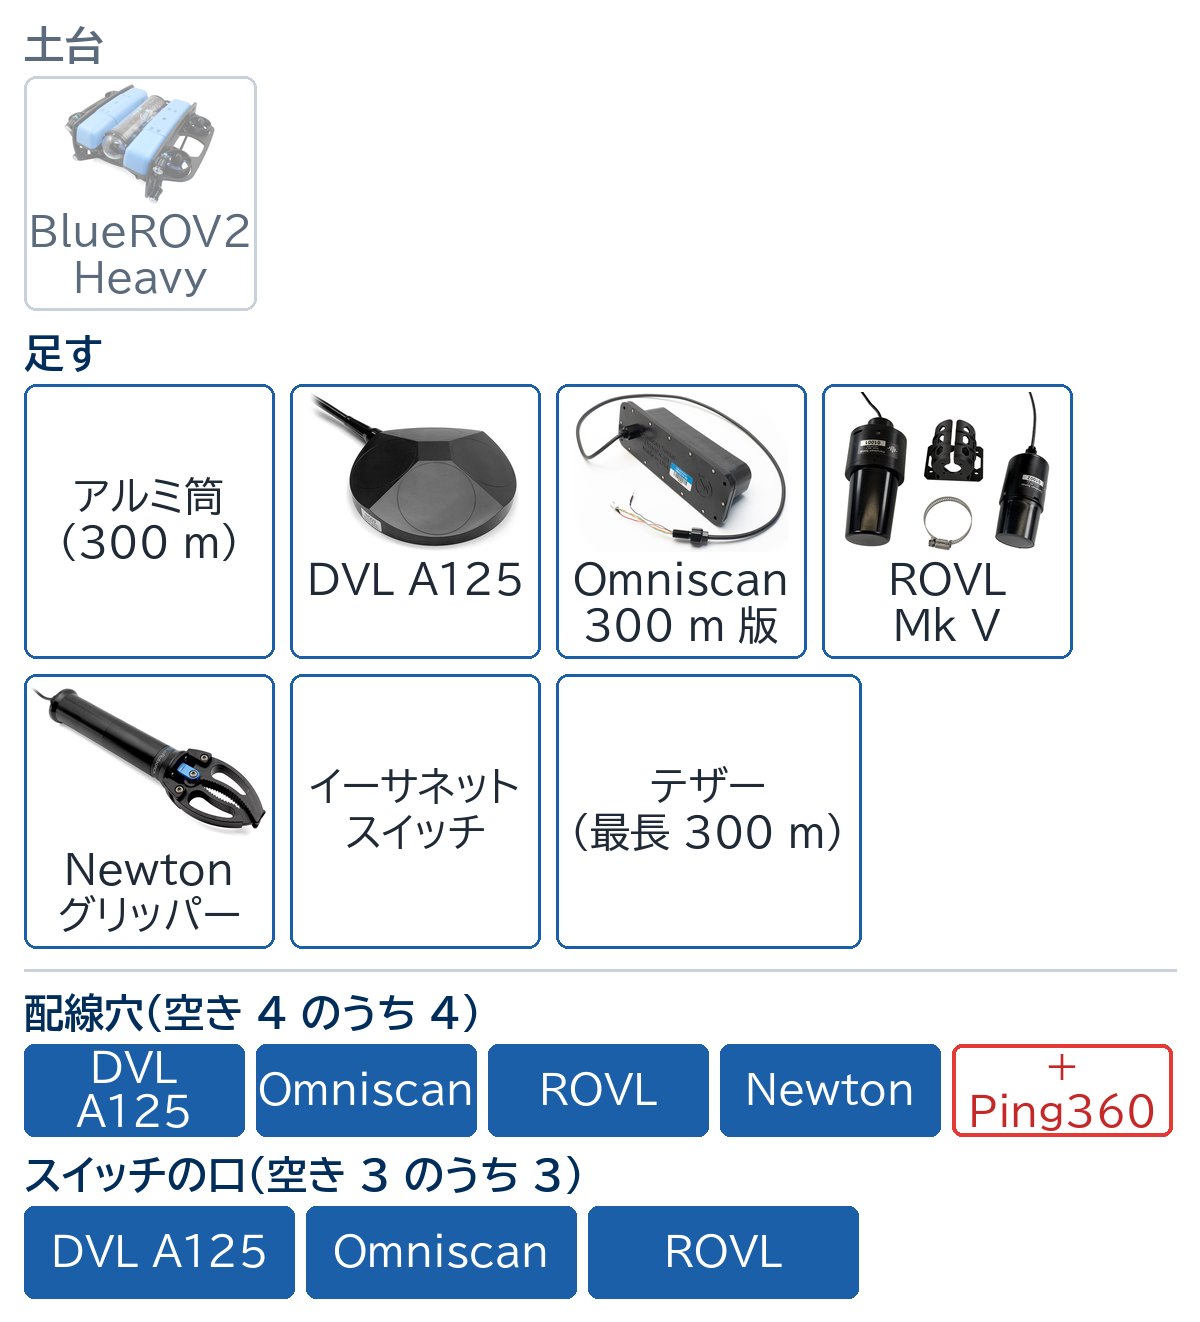
深場 300 m の構成。配線穴とスイッチの口を使い切り、Ping360 を足すと配線穴が足りません
やりたいこと
- 深いダム湖や沖合で、水深 100 m から 300 m の調査や回収をしたい
潜れる深さは一番弱い機器で決まるので、機体と機器を最初から 300 m 対応で揃えます。各機器の耐圧は、上の耐圧の表をご覧ください。
水深 100 m を超え、300 m に余裕を見た深さまで、ソナーで探し、船から位置を追い、回収まで行えます。DVL A125 の位置保持が効くのは海底が 125 m 以内に入ってからで、潜る途中では効きません。海底から 50 m 以内で済むなら、A50 のまま使えます。ROVL の到達は斜距離 300 m までなので、水深 300 m 近くでは船のほぼ真下でしか追えません。
配線穴は空きが 4 で、A125、Omniscan、ROVL、グリッパーで埋まるので、Ping360 は外します。イーサネットスイッチの口も、A125、Omniscan、ROVL で 3 つを使い切ります。機器の水中重量は合計 1,262 g で、標準機の公式積載量 1.2〜1.4 kg に達します(内訳は「浮力とバラスト」の表)。浮力材の追加とバラストの調整は、当社で行います。Omniscan の 300 m 版は 100 m 版と違って沈むので、浮力調整の向きが逆です。300 m 版の取扱はご相談ください。
機体と、グリッパー、Omniscan 300 m 版、ROVL(A50 を使うなら A50 も)の耐圧はちょうど 300 m です。水深 300 m いっぱいまでは使わず、余裕を見た深さで運用します。
Blue Robotics が通信を確かめたテザーの長さは、標準のテザーで 300 m(Slim は 200 m)までです。それより長い ROV 用のテザーは作っていません。テザーは横の移動や流れ、たるみの分だけ深さより長く要るので、最長 300 m では水深 300 m 近くまでは届きません。届く深さは、船からの距離と合わせて当社と確かめます。
船側は ROVL の受信機を水中に下ろし、PoE で給電してテザーと PC につなぎます。深場が視野にあるなら、最初から 300 m 対応の機体と Omniscan の 300 m 版を選んでください。
| 構成の目安 | 深場 300 m |
|---|---|
| 行ける深さの目安 | 300 m(いっぱいまでは使わず、余裕を見る) |
| 船側の準備 | あり(ROVL の受信機を水中に下ろす) |
| 立ち上げの手間 | 大 |
3 つの質問で、合う組み合わせが決まります
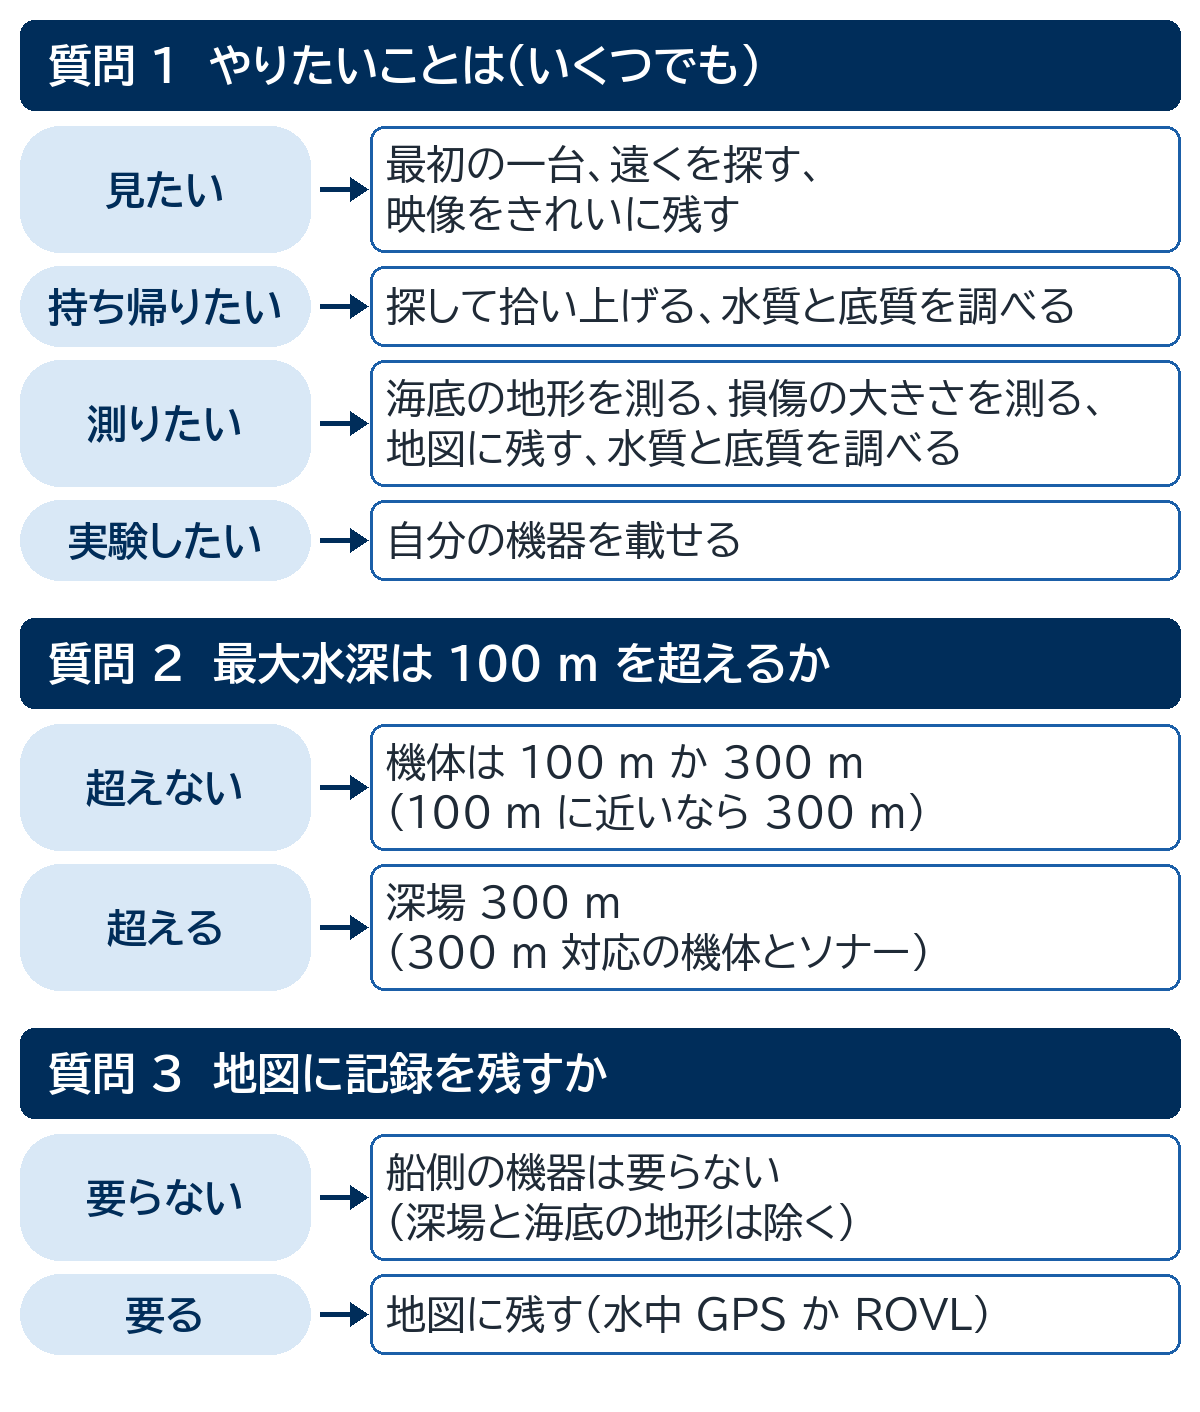
3 つの質問の答えと、合う組み合わせ
答えを 2 つ以上選んで組み合わせを重ねると、配線穴 4 とスイッチの口 3 を超えることがあります。そのときは機器を入れ替えるか、配線のまとめ方を当社で考えます。
質問 1 で「測りたい」を選び、現場が水深 100 m を超えるときも、C3 は耐圧 1,000 m なので使えます。ただし深場 300 m の構成は配線穴とスイッチの口を使い切っているので、C3 を載せるなら Omniscan などと入れ替えます。どれを残すかは、最初にご相談ください。
質問 2 で「超える」なら、機体とソナーは最初から 300 m 対応を選びます。DVL は、海底から 50 m より離れて止まるなら A125 にします。最初にご相談ください。
質問 3 は、船側に機器を置くかどうかに関わります。ただし深場(ROVL)と水深図(水中 GPS)は、この答えに関係なく船側の受信機が要ります。
迷ったら、最初の一台から始めてください。
構成の育て方
構成は最初の一台(Ping360 と DVL A50)に、やりたいことの機器を足していく形で育てます。下の表の 6 つは、どれも DVL A50 を使い続けます。Ping360 は、前を見るソナーを足すときや、海底の地形と損傷の大きさを測るときは外して構いません。
深場が視野にあるなら、最初から 300 m 対応の機体と Omniscan 450 FS の 300 m 版を選びます。海底から離れて止まるなら、DVL も A125 にします。あとから替えると買い直しになるからです。
| 最初の一台に足すもの | 組み合わせ |
|---|---|
| Newton グリッパー、exploreHD | 探して拾い上げる |
| Omniscan 450 FS か Sonoptix ECHO(Ping360 は外してよい) | 遠くを探す |
| 水中 GPS か ROVL Mk V | 地図に残す |
| Surveyor 240-16、水中 GPS(Ping360 は外してよい) | 海底の地形を測る |
| MarineSitu C3、Lumen(Ping360 は外してよい) | 損傷の大きさを測る |
| 4K Cam(exploreHD と Lumen は必要なら) | 映像をきれいに残す |
次の 3 つは、最初の一台と別に考えます。
| 組み合わせ | 最初の一台との関係 |
|---|---|
| 水質と底質を調べる | 最初の一台が無くても始められます。DVL A50 だけなら一緒に載せられ、Ping360 も載せると配線穴が足りません |
| 自分の機器を載せる | Ping360 は無くても構いません。DVL A50 は、自律走行や位置保持を試すときに要ります |
| 深場 300 m | 最初から 300 m 対応の機体と Omniscan 300 m 版を選びます。海底から 50 m より上で止まるなら DVL は A125 |
構成と向く現場の一覧
船側の準備は、操縦用 PC とテザーの接続箱(FXTI)のほかに、船側に置く機器が要るかどうかです。立ち上げの手間は、現場で潜り始めるまでの準備の多さの目安です。配線穴とスイッチの口は、Heavy の空き(穴 4、口 3)のうち使う数です。
| 構成 | 向く現場 | 行ける深さの目安 | 船側の準備 | 立ち上げの手間 | 配線穴(空き 4) | スイッチの口(空き 3) |
|---|---|---|---|---|---|---|
| 最初の一台(Ping360、DVL A50) | 港湾、ダム、養殖、船底 | 機体しだい(100 m か 300 m) | なし | 小 | 2 | 1 |
| 探して拾い上げる | 落とし物、漁具、機器 | 機体しだい | なし | 小 | 4(埋まる) | 1 |
| 遠くを探す(Omniscan) | 広い水域の沈船など大きな目標 | 機体しだい(100 m 版は 100 m まで) | なし | 中 | 2〜3 | 2 |
| 遠くを探す(ECHO) | 桟橋の杭、岸壁、入り組んだ構造物の周り | 機体しだい(ECHO は 350 m) | なし | 中 | 2〜3 | 2 |
| 地図に残す(水中 GPS か ROVL) | 発見地点の記録 | 機体しだい(Locator U1 は 200 m) | あり | 中 | 2〜3 | 1〜2 |
| 海底の地形を測る | 港湾、ダム湖、漁港の水深図 | 機体しだい(Surveyor はペネトレーター交換で 300 m、U1 なら 200 m) | あり | 大 | 2〜4 | 2 |
| 損傷の大きさを測る | 橋脚、護岸、沈船 | 機体しだい | なし | 中 | 2〜3 | 2 |
| 映像をきれいに残す | 記録の画質、暗い場所 | 機体しだい | なし | 小 | 2〜3 | 2 |
| 水質と底質を調べる | 養殖、ダム湖、環境調査 | 機体しだい | なし | 小 | 3(DVL A50 と一緒なら 4、最初の一台と一緒なら 5) | 0(DVL A50 と一緒なら 1) |
| 自分の機器を載せる | 大学、研究機関 | 載せる容器しだい | なし | 利用者しだい | 1〜4(容器への線の数と DVL A50 による) | 0〜2(自前の計算機と DVL A50 で 1 つずつ) |
| 深場 300 m | 100 m を超える調査と回収 | 300 m(余裕を見る) | あり | 大 | 4(Ping360 を足すと 5) | 3 |
当社がすること
機器をお求めいただく場合、納品のときに当社で行うのは、次の 3 つです。
- イーサネットスイッチと取付金具と配線の取り付け
- 浮力とバラストの調整
- BlueOS の設定
導入前のご相談と、現場に合わせた構成のご提案も行います。作業とご説明の範囲、価格は、お見積りのときにご案内します。現場で機器を付け替えたときの浮力の取り直しは、納品のときにご説明します(当社で承ることもできます)。
機器をお使いになる方は、現場の許可と安全確認をご自身で行ってください。現場によっては、港湾管理者や漁業権者、ダム管理者などの許可や同意が要ります。特定港の中と境界の付近では、港長の作業許可が要る場合があります。水中調査を当社にご依頼いただく場合は、許可と安全確認を依頼者と当社で確かめます。
ご相談のときに、次の 3 つを教えてください。この 3 つで構成の候補が決まります。
- やりたいこと(見たい、持ち帰りたい、測りたい、自分の機器で実験したい)
- 現場の最大水深
- 地図に記録を残す必要があるか
お見積りの手順はお見積書の取り方をご覧ください。機器の購入と水中調査のご相談はお問い合わせフォームからお送りください。電話は 022-739-8861(株式会社チック)です。
数値と出典
このページの数字は、2026年10月24日にメーカーの公式ページと公式ガイドで確かめた値です。水中重量の合計(1,262 g)、深さ約 175 m、4K Cam で増える重さ(最大約 130 g)は、公式の値からの計算です。届く距離や位置保持の範囲は流れや海底の状態で、カメラの見え方は水の濁りで変わります。目安としてご覧ください。「当社調べ」と書いた値は、2019 年 6 月に公開した当社の重量負荷実験(プールでの試験)によるもので、海では余裕を見てください。
Surveyor 240-16 の BlueROV2 への取り付けは、お見積りの前に当社で確かめます。ANB pH センサーの Heavy での取り付け位置も、同じく確かめます。
水中 GPS の船側装置は Wi-Fi と GPS を内蔵し、ROVL の船側は有線です。電波法上の扱いは製品ごとに確認してご案内します。
機器ごとの数字の出典は、主に紹介の「参考」の行にあります。参考の行に無い資料と、機体や制約、組み合わせの節で使った資料は、下の表にまとめました。