石田一浩(Ishida Kazuhiro)
水中ドローンBlueROV2の販売からカスタマイズ、無人ボートの開発
2026/8/18
製品紹介 BlueBoat 6S バッテリースプリッターを使用することで、Blue Robotics製リチウムイオンバッテリー(22.2V、28Ah)などの6Sリチウムバッテリーを、BlueBoatに安全かつ簡単に接続できます。 インストール インストールの手順 左舷と右舷のハッチ蓋を開け、船体内部にアクセスします。 BlueBoatに既に4Sスプリッターケーブルが装着されている場合は、クロスケーブルから取り外してください。必要に応じて、ケーブルタイをクリップで切り離すことがあるかもしれません。 各船体に ...
2026/8/21
はじめに 本ガイドは、Pingの修理工程を安心して簡単に進められるよう設計されています。 ここでは、PingのPCB(プリント基板)およびケーブルを交換する手順を、分かりやすく順を追って説明します。それでは、早速始めましょう! Pingを分解する 第一世代のPing高度計を開けるには、Ping高度計をしっかりと保持し、青いリングを反時計回りに回してください。 第2世代のPing高度計を開けるには、まずプラスチック製のロックコードを引き抜きます。その後、慎重にケースから上部を取り外してください。 半分を引き ...
2026/8/18
BlueOSは、BlueROV2向けの最新かつ最先端の車載管理ソフトウェアです。 2016年から2022年の間に出荷されたBlueROV2に搭載されていた従来のCompanionソフトウェアシステムの後継として開発されました。 BlueOS 1.3.1へのアップグレードについて BlueOS 1.3.1は、旧モデルのBlueROV2に搭載されているRaspberry Pi 3およびPixhawkハードウェアとの完全な互換性を実現しています。 そのため、旧モデルのBlueROV2をアップグレードするには、今 ...
2026/8/2
はじめに このガイドでは、ニュートングリッパーのモーター、ESC(電子速度制御装置)、およびパワーケーブルの交換手順を説明します。 ガイドは、これらの部品を個別に、またはすべて一緒に修理できるように構成されています。 作業を開始する前に、Blue Roboticsのサポートチームにご相談いただき、この方法が問題を解決する最適な手段であることをご確認ください。 グリッパーを分解する 分解手順 フロントとリアハウジングの固定を解除 2つのパーツ(フロントハウジングとリアハウジング)を反時計回りに回して固定を解 ...
2026/9/12
はじめに Navigatorは、Raspberry Pi 4用のアドオンボードで、ArduPilotとBlueOSを活用することで自律走行車の実現を可能にします。 このボードには、デジタル加速度計、ジャイロスコープ、デュアル磁力計、ADC(アナログ-デジタルコンバーター)、圧力センサーなど、Raspberry Pi 4を用いた自律走行制御に必要なセンサーが搭載されています。 さらに、サーボ、モーターコントローラー、ソナー、GPS、その他のセンサーや周辺機器を接続するための豊富なコネクターセットも備えていま ...
2026/8/21
はじめに イーサネットスイッチは、Fathom-X Tether Interface BoardやBlueROV2に完全対応したコンパクトなスイッチです。 このスイッチを導入することで、ソナーやIPカメラなどのイーサネット対応デバイスを接続できるポートを3つ追加でき、ROVの拡張性を大幅に向上させます。 部品と工具 BlueROV2の設置 エレクトロニクス・エンクロージャーを開ける 【 手順 】 電源を切る バッテリー電源ケーブルを外し、ROVの電源が完全に切れていることを確認します。 エンクロージャーの ...
2026/8/21
はじめに WetLinkケーブルスプライスキットは、ポッティングコンパウンドや金型、硬化時間を必要とせずに、2本のケーブル端を素早く簡単に接続できる画期的な製品です。 ケーブルスプライスは、水深500メートルまで耐えられる防水性を備えており、無期限に水中で使用することが可能です。 そのため、水中での信頼性が求められる接続用途に最適です。 本ガイドでは、WetLink ケーブルスプライスキットの使用方法について詳しく解説します。 始める前に WetLink ケーブルスプライスキットは、M10サイズの Wet ...
2026/9/12
参考元 https://bluerobotics.com/learn/bluerov2-operation/ 操作マニュアル紹介 このページでは、遠隔制御型水中ロボット「BlueROV2」を操作する方法について説明します。 BlueROV2を操作するためには、まず本体を組み立て、必要なソフトウェアをセットアップする必要があります。 もしまだBlueROV2を組み立てていない場合は、組み立てマニュアルをご確認ください。 また、ソフトウェアのセットアップが完了していない場合は、ソフトウェアセットアップペ ...
2026/9/21
Blue Roboticsが提供するT500とT200スラスターは、海洋ロボットや水中ドローンに幅広く利用されています。この記事では、両者のスペックや性能、用途の違いをわかりやすく比較し、選択のヒントを記載します。 パフォーマンスの違い 最大推力 T500の推力(16.1 kgf)はT200の約3倍。 T200(5.25 kgf) 動作電圧 T500は高電圧対応(7~24V)、T200は低電圧対応(7~20V)。 高電圧が必要な場合はT500、低電圧で十分な場合はT200が適している。 耐久性と使用環境 ...
2026/8/18
水中ドローンによる水中探査は、海底地形の計測や漁場の資源調査、水中構造物(橋脚や堰堤、パイプラインなど)の劣化チェック、海洋生態系のモニタリングといった、多岐にわたる分野で活用されています。 しかし、これらの現場では、水中に舞う堆積物やプランクトン、底泥の巻き上がりなどが原因で、透明度が大きく低下することもしばしばです。 こうした濁った視界下では、一般的な水中カメラでは明瞭な映像を得るのが難しくなります。 そんな状況で頼りになるのが、BlueROV2に搭載できる濁度対応カメラORPHIECAM300です。 ...
2026/8/18
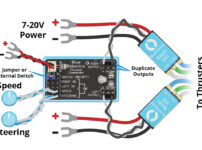
スラスターを簡単に制御するためのシンプルなソリューション スラスターコマンダーは、T100やT200スラスターを簡単に制御するために設計された専用コントローラーです。DIYプロジェクトや小型ボート、ROVの初期テストなどに最適で、直感的な操作性を提供します。 製品の特長 簡単操作 ダイヤル式のスロットルとスイッチ操作で、スラスターのスピードと方向を簡単に制御可能。初心者でも扱いやすい設計です。 複数スラスター対応 最大2つのスラスターを同時に制御可能で、前進、後退、回転といった動作をスムーズに実現します。 ...
2026/8/21
テフゲル防錆潤滑剤 Tef-Gelは、腐食防止剤および焼き付き防止潤滑剤として、異種金属間のガルバニック腐食を防ぎ、金属部品の焼き付きや固着を効果的に防止します。 特に、防水エンクロージャーやボックスに使用されるステンレススチール製の金具とアルミニウムの間に発生する腐食の防止に最適です。 防水性に優れ、食品グレードの安全性を備えており、長期間にわたる確実な保護を提供します。 製品概要 ガルバニック腐食は、異なる種類の金属が海水のような導電性のある環境で接触することで、一方の金属が腐食する現象です。 Tef ...