石田一浩(Ishida Kazuhiro)
水中ドローンBlueROV2の販売からカスタマイズ、無人ボートの開発
2026/8/2
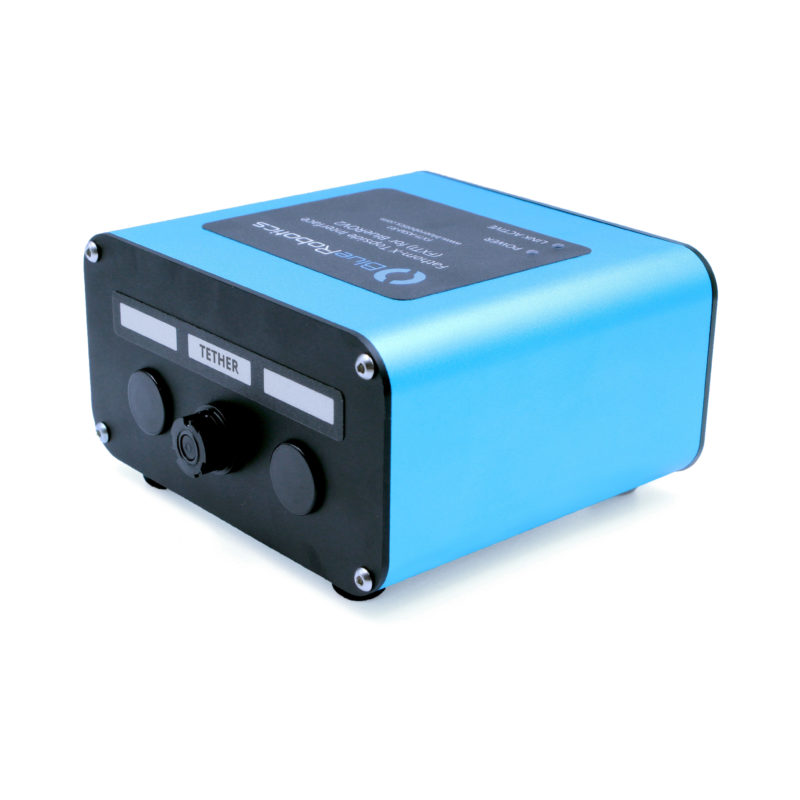
Fathom-X テザーインターフェース(またはFXTI)は、BlueROV2とのインターフェースをとるためのシンプルで拡張可能な上面エンクロージャーです。
2026/8/21
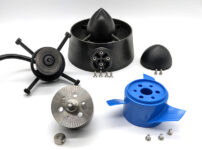
Cerulean Omniscan 450 SSはBlueBoatとシームレスに統合され、サイドスキャンソナーイメージングを通じて水中の物体を特定し識別することで、海底の地図作成を支援します。このガイドでは、BlueBoatへの取付方法について説明します。 キットの内容 2 x Cerulean Omniscan 450 SS トランスデューサー 2 x セルリアン オムニスキャン 450 SS PCB 2 x アルミニウムトランスデューサーブラケット 2 x アルミニウム PCB スタンドオフ Blue ...
2026/8/21
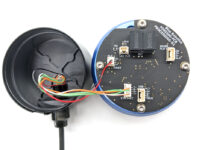
T200およびT500は、高出力ROV、水上船舶、AUV、およびカヤックのような人を乗せる用途など、多くの用途で頑丈、強力、かつ柔軟に使用できるように設計された水中スラスターです。 本記事では、T200またはT500スラスタの操作、サービス、およびトラブルシューティングの方法を説明しますので、ぜひ参考にしてください。 T500スラスター T200スラスター なお、安全に利用する上で、以下の点には十分注意してください。 水中で電気を扱うときは常に注意する ケガを避けるため、体の一部をスラスターのインレットと ...
2026/8/21
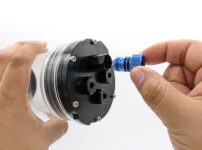
Ping360ソナーは、メカニカル・スキャニング・ソナーです。 ロープ、壁、ドックの杭、岩、難破船、ボートなど、音波を反射する構造物や物体からのエコーを見ることができます。 これにより、水の見え方に関係なく、航行するための基準点を得ることができ、水中の重要な特徴を素早く見つけられるでしょう。 Ping360のユニークな特徴の一つは、いくつかの配線を変更することで、ユーザーが設定可能な通信インターフェイスの種類を持つ能力です。 本記事では、Ping360をUSB、RS-485、またはイーサネット通信用に設定 ...
2026/8/21
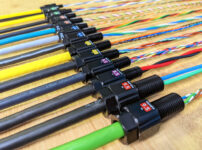
当社の新世代防水エンクロージャーは、ロックコードでエンドキャップをチューブに固定し、不用意に外れるのを防ぎます。 しかし、このようなセキュリティの強化は、チューブ内に過度な圧力がかかるのは危険な状況という意味です。 圧力開放弁(PRV)は、水密エンクロージャー内で発生する可能性のある内圧が12±3psiに達すると、自動的に安全に開放されるように設計されています。 そこで本記事では、PRVを防水エンクロージャーに取り付ける方法と、関連アクセサリーの使用方法について説明します。 安全性について 圧力開放弁(P ...
2026/9/12
WetLink ペネトレーター(WLP)は、防水エンクロージャーの壁を貫いてケーブルを通しながら、その隙間から水が入らないようにするための部品です。ゴムのシールをプラグで締め上げ、ケーブルの被覆に密着させて止水します。 対応するケーブル外径は 3.7〜9.8 mm。メーカー(Blue Robotics)の公表値では耐圧水深 1000 m、設計寿命は 3年または定格水深まで500サイクルです。ただしこれらは、メーカーが試験・検証したケーブルに使った場合の値で、それ以外のケーブルには当てはまりません(該当する ...
2026/8/21
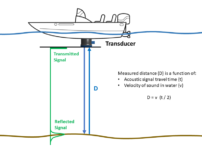
Blue Robotics Ping Echosounder and Altimeterは、水中の物体までの距離を測定する水中ソナーです。 このページの翻訳記事です メモ 航続距離100メートル、ビーム幅25度、水深300メートル。 ROVやAUVの高度計として、USVやボートの水深調査、あるいは海洋ロボットの障害物回避ソナーとして使用できます。 本記事では、ソナーの一般的な操作方法と、Ping Viewerソナーインターフェースの使用方法について説明します。 ・Ping2 Soner Altimeter ...
2026/9/12
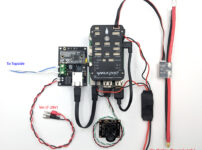
アドバンストROVエレクトロニクスパッケージは、ROVに必要なすべての電子装置をArduSubを搭載して提供します。 本記事では、アドバンスドROVへの接続方法と組み立て方法を説明しますので、ぜひ参考にしてください。ただし本ガイドは旧世代の構成(Raspberry Pi 3B+Pixhawkオートパイロット+コンパニオンソフトウェア)を前提としたものです。Pixhawkフライトコントローラーはメーカーのストアで「end of life」表示が付き製品ページも非公開になっており、「Advanced ROV ...
2026/8/21
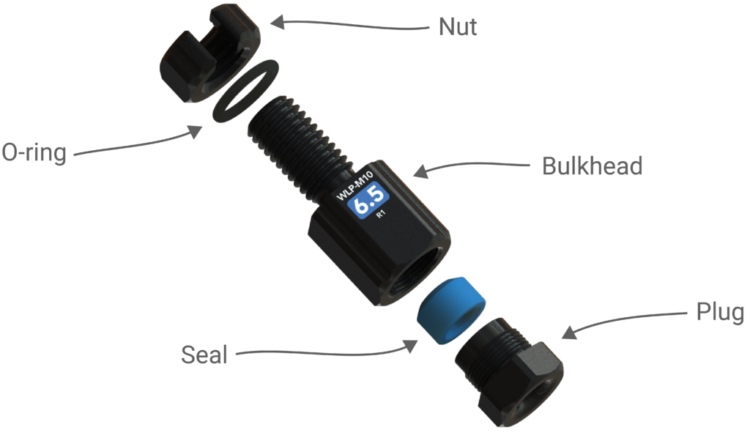
WetLinkペネトレータ(WLP)は、組み立てが簡単で、接着剤、ポッティングコンパウンド、ゴム成形を必要としません。 WLP組立ツールまたは一般的なハンドツールを使用して、ウェットリンクペネトレータを組み立てる方法をご紹介します。 ケーブルの下地処理 組み立ての前に、ケーブルのジャケットを剥く必要があります。 ブルーロボティクスのケーブルの剥き方については、ケーブルジャケット剥き方のチュートリアルをご覧ください。 ケーブルを剥く際には、ケーブルジャケットの切り口が、ケーブルに対して垂直に真っ直ぐであるこ ...
2026/8/21
BlueBoatの操作を円滑に行うためには、ソフトウェアおよびネットワークの設定が必要です。 そこで本記事では、BlueBoatのソフトウェアやネットワーク、コントローラーなどのセットアップについて、詳しく解説します。 設定前に必要な準備 BlueBoatのソフトウェア設定には、BlueBoatとBaseStationのペアリング、コンピューターのBaseStationへの接続、QGroundControlのインストール、センサーの調整が含まれます。 また、BlueBoatを操作するには以下のOS搭載され ...
2026/7/21
ベトナムのホーチミンで開催された「AWE 2023 - ASEAN Wind Energy」は、ASEAN地域における陸上及び洋上風力発電の最前線を示す展示会&カンファレンスでした。多岐にわたる出展品目と革新的なアイデアが融合し、風力エネルギーの将来に対する期待が高まるイベントでした。 ホーチミンへの航路 日本からホーチミンへの旅は、新たな発見と期待に満ちていました。 飛行時間は約6時間で、窓から見える変わりゆく景色や空港の活気が、この旅の素晴らしいスタートを告げていました。 AWE 2022の全体像 T ...

2026/9/10
水圧とは、水の重さによる圧力のことです。物体は、空気中では空気から圧力(大気圧=ほぼ1気圧)を受けています。 同じように、水中で水から受ける圧力が水圧です。水圧は物体のあらゆる方向から、垂直に働く特性があります。 水圧と水深の関係 水圧は、物体にかかる水の重量によって生じる圧力のため、水深が深くなるほど水圧は大きくなります。 例えば、水深2mの地点でかかる水圧は、水深1mの2倍です。 また、水面からの深さが同じであれば、水圧はどの地点でも等しくなります。 水圧を求める一般的な計算式は次の通りです。 水圧( ...