石田一浩(Ishida Kazuhiro)
水中ドローンBlueROV2の販売からカスタマイズ、無人ボートの開発
2026/8/18
水中ドローンによる水中探査は、海底地形の計測や漁場の資源調査、水中構造物(橋脚や堰堤、パイプラインなど)の劣化チェック、海洋生態系のモニタリングといった、多岐にわたる分野で活用されています。 しかし、これらの現場では、水中に舞う堆積物やプランクトン、底泥の巻き上がりなどが原因で、透明度が大きく低下することもしばしばです。 こうした濁った視界下では、一般的な水中カメラでは明瞭な映像を得るのが難しくなります。 そんな状況で頼りになるのが、BlueROV2に搭載できる濁度対応カメラORPHIECAM300です。 ...
2026/8/18
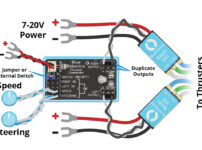
スラスターを簡単に制御するためのシンプルなソリューション スラスターコマンダーは、T100やT200スラスターを簡単に制御するために設計された専用コントローラーです。DIYプロジェクトや小型ボート、ROVの初期テストなどに最適で、直感的な操作性を提供します。 製品の特長 簡単操作 ダイヤル式のスロットルとスイッチ操作で、スラスターのスピードと方向を簡単に制御可能。初心者でも扱いやすい設計です。 複数スラスター対応 最大2つのスラスターを同時に制御可能で、前進、後退、回転といった動作をスムーズに実現します。 ...
2026/8/21
テフゲル防錆潤滑剤 Tef-Gelは、腐食防止剤および焼き付き防止潤滑剤として、異種金属間のガルバニック腐食を防ぎ、金属部品の焼き付きや固着を効果的に防止します。 特に、防水エンクロージャーやボックスに使用されるステンレススチール製の金具とアルミニウムの間に発生する腐食の防止に最適です。 防水性に優れ、食品グレードの安全性を備えており、長期間にわたる確実な保護を提供します。 製品概要 ガルバニック腐食は、異なる種類の金属が海水のような導電性のある環境で接触することで、一方の金属が腐食する現象です。 Tef ...
2026/8/21
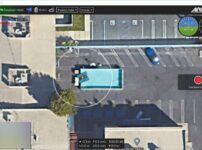
「DVL により、BlueROV2 では以下の3つの位置対応飛行モードが利用可能になります。 さらに、QGroundControl のマップビューで ROVの現在位置をリアルタイムで確認できます。次のセクションでは、各飛行モードの具体的な使い方について詳しく説明します。 相対的位置と全体的位置 DVL は推測航法アルゴリズムを使用して方向と位置を推定します。グローバル位置を決定するために GPS などの外部ソースは使用しません。代わりに、速度と動きを追跡して、最初の開始位置に対する現在の位置を推定します。 ...

2026/8/21
参考元 https://bluerobotics.com/learn/collecting-creating-bathymetry-blueboat-ping2/ 導入 Ping2 と BlueBoat を使えば、基本的な水路測量を簡単に行うことができます。 従来のチャートプロッターとは異なり、データが送られてくるとすぐに確認できます。 このガイドでは、Ping2 が BlueBoat に機械的および電気的に接続され、統合ガイドに基づいて Ping Viewer ソフトウェアで正常に動作していること ...

2026/9/12
参考元 https://bluerobotics.com/learn/blueboat-operators-guide/ 導入 このガイドでは、BlueBoat の操作の基本について説明します。 バッテリーの接続と充電 ペイロードの読み込み ミッション計画 ミッションの準備と実施 基本 以下は、BlueBoat と BaseStation を理解するための基本的な情報です。 ブルーボート # 成分 右舷船体 ポートハル 右舷ハッチ蓋アセンブリ ポートハッチ蓋アセンブリ M200 モーター (Blue ...
2026/8/21
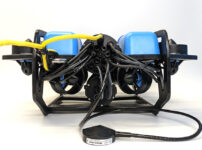
Water Linked DVL A50をBlueROV2で使用するためのソフトウェア設定手順を説明しています。 BlueOSとArduSubのアップデート、DVL拡張機能のインストール、DVLの設定や位置保持モードの活用方法について解説します。 ソフトウェアのセットアップを続行するには、BlueROV2 の電源を入れ、コンピューターに接続します。 BlueOS のアップデート DVL には BlueOS 安定バージョン 1.1.1 以降が必要です。 BlueROV2 はソフトウェア更新を実行するために ...
2026/10/3
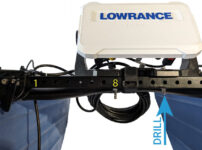
今回は、BlueBoatとローランス社のソナーを使って地図を作る方法について解説します。 ローランスエリートFS7は、3つの異なるソナーモードを持つトランスデューサ(変換器)を搭載しています。このシステムを利用することで、手間をかけずに正確な深度データを収集できます。 ただし、リアルタイムで深度データを確認するには、追加のハードウェアが必要です。他メーカーの類似製品と違い、ローランス社のシステムはデータのエクスポートが簡単にできる点が特徴です。 BlueBoatにこのシステムを組み込むためには、取り付けボ ...
2026/9/12
T200・T500 スラスターの消費電力と、バッテリーで何基まで動かせるかは、T200・T500スラスターの推力と消費電力|バッテリーで何基まで動かせるかにまとめ直しました。電圧ごとの推力・電流・消費電力と、純正バッテリー1本で全開にできる基数を、メーカーの公表値から表にしています。 要点だけ先に挙げます。 スラスター全開時の電流前進の推力 T200(16V)24.0 A(390 W)5.25 kgf T500(24V)43.5 A(1,044 W)16.10 kgf 18Ah バッテリー(14.8V・連 ...

2026/10/3
T200 と T500 は、どちらも Blue Robotics の水中スラスターです。水上ドローン(USV)や ROV を組むとき、まず決まらないと先へ進めないのが「どれだけ押せるか」と「バッテリー1本で何基まわせるか」の2つです。 このページは、その2つをメーカーの公表値だけで表にしたものです。数値はすべて Blue Robotics の製品ページ(2026年9月時点)から取っています。 1. どれだけ押せるか(推力) スラスターの力は「推力」で表し、単位は kgf です。1 kgf は、およそ 1 ...
2026/7/21
撮影した動画を静止画に変換して、Agisoft Metashapeを使い写真のボケ具合を確認する方法を解説します。 動画から写真に変換する ここでは、フリーソフトの「Free Video to JPG Converter」を使っていますが、ソフトは何でも問題ありません。 動画をフレームごとに分割し、それぞれのフレームを静止画(jpgなどの画像形式)に変換します。 今回は試しに1秒枚に写真を生成します。保存先を指定して変換をクリックします。 数十秒で指定フォルダに静止画が生成されます。 Met ...