石田一浩(Ishida Kazuhiro)
水中ドローンBlueROV2の販売からカスタマイズ、無人ボートの開発
2026/10/17
Agisoft Metashape Professional 2.3.2 の使い方を、日本語の実際の画面で説明します。最新版への更新、画面とボタンの名前、写真から点群、3D モデル、テクスチャ、オルソモザイクを作って書き出すまでの手順に加え、設定の選び方と比べた結果、スケールバーで大きさを入れて DEM を作り距離と面積を測る方法、マスクと要らない部分の消し方、うまくいかないときの対処をまとめました。
2026/10/17
BlueOS を載せた機体は、バッテリーを外す前に、中のコンピューターを止めておく必要があります。動いたまま電源を切ると、ArduPilot のパラメータや記録中のログが壊れることがあるからです。BlueOS の画面にも停止の操作はあります。ただ、押したあとに「電源を外してよい」と知らせるのは 30 秒の時計で、機体との通信が本当に途絶えたかどうかは見ていません。 BlueOS シャットダウン補助は、この停止を Windows のボタン 1 つで行うアプリです。送る前に機体が DISARM であることを確 ...

2026/10/9
はじめに 4K Camは、ROVでの使用に特化して設計されたIPカメラです。 低遅延性能と水中での色再現性を重視しており、4Kまたは1080pの高解像度映像に対応しています。 優れた低照度性能に加え、最大2倍の光学ズームに対応した電動ズーム・フォーカスレンズを搭載。また、カメラの角度を調整できる内蔵チルトサーボにより、ROVからさまざまな方向を確認できます。 水中でのホワイトバランスは、ワンタッチ操作による手動設定と自動設定に対応。さらに、青色系・緑色系の水質に合わせたプリセットを備えており、さまざまな水 ...
2026/10/8
BlueBoat セルラーモデムキットを取り付けると、携帯電話の電波(4G LTE)が届く場所ならどこからでも BlueBoat と通信できます。ベースステーションの電波が届く数百メートルの範囲を超えて、離れた場所からテレメトリの確認やミッションの管理ができます。 ただし、携帯回線につないだだけでは、パソコンから BlueBoat を見つけられません。インターネット越しに BlueBoat とパソコンを結ぶために、ZeroTier(ゼロティア)という仕組みを使います。 このガイドでは、ZeroTier の ...
2026/10/8
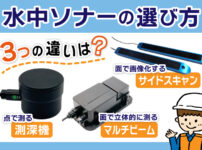
Ping2(シングルビーム測深機)、Omniscan 450 SS(サイドスキャン)、Surveyor 240-16(マルチビーム)の違いを比較しました。Omniscan と Surveyor は BlueBoat 用の取付キットで、ソナー本体は別売です。
2026/10/8
Blue Robotics の水中ケーブル8種類を、外径・芯数・最小曲げ半径・適合ペネトレーターで比較しました。大電流を流す用途は絶縁が FEP の耐熱 PUR を選びます。
2026/10/8
Fathom テザーの標準(ツイストペア4対・外径7.6mm)とスリム(1対・外径4.0mm)を、太さ・重さ・張力・曲げ半径・適合ペネトレーターで比較しました。切り売りとコネクター付き完成品、スプールの選び方もまとめています。
2026/10/8
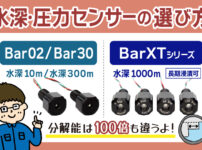
水中ロボットの深度計に使う圧力センサー6型番を、測れる水深・分解能・浸けっぱなしにできるかで比較しました。Bar02・Bar30 と BarXT シリーズはI²Cアドレスもライブラリも違うので、後から入れ替えると作り直しになります。
2026/10/8
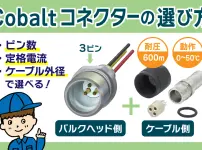
Blue Trail Engineering の Cobalt シリーズ(耐圧600m 水中コネクター)を、ピン数・定格電流・ケーブル外径で比較できる表にまとめました。バルクヘッドコネクター7種とケーブル終端キット9種の対応も一覧にしています。
2026/10/3
ANB SensorsのpHセンサーは、自動校正機能を備えており、特別な保管条件も必要ありません。 そのため、定期的なメンテナンスが難しいフィールド環境での運用や、長期間の設置用途に最適です。 水深5m対応モデルと300m対応モデルの2種類をラインアップしています。いずれもWetLink Penetratorと取り付け用ハードウェアをあらかじめ装着した状態で提供されるため、容易に設置できます。 BlueBoatおよびBlueROV2で使用する場合は、BLUART USB-RS485アダプターが必要です。 ...
2026/8/21
はじめに Tracker 650は、DVL に求められる主要機能に特化した製品で、位置保持や統合位置追跡などの高度な安定化制御を車両制御システムで実現するために必要な速度情報を提供します。 Tracker 650は、不要なコストや複雑さを増やすことなく車両搭載 IMUを姿勢情報の主要ソースとして活用します。 これにより、キャリブレーションが必要な IMU は1台のみとなり、セットアップも簡素化されます。 また、Tracker 650は OEM による ROV プラットフォームへの組み込みに最適化されており ...
2026/8/21
ROVL Mark Vの紹介 ROVL MK V(ネットワーク対応ROVロケーター)は、Cerulean社の海中測位システム「ROVL」シリーズの最新モデルです。 イーサネットネットワークを利用して、水上側受信機と海中側送信機間の時刻同期を行います。 概要 GNSS時刻同期(Mk II)や音響デュプレックスピング方式(Mk III)を採用した従来モデルとは異なり、MK Vは機体のイーサネットネットワーク経由で時刻同期を行います。 GPS受信状況に依存せず、安定したクロック同期が可能 音響同期方式と比べて高 ...